सार:
संयुक्त राज्य अमेरिका में नॉर्थ कैरोलिना स्टेट यूनिवर्सिटी की एक वैज्ञानिक अनुसंधान टीम ने बेहद सुव्यवस्थित संरचना वाला एक लघु सॉफ्ट बाउंसिंग रोबोट सफलतापूर्वक विकसित किया है। रोबोट में कोई पारंपरिक मोटर, गियर, बैटरी या इलेक्ट्रॉनिक नियंत्रण चिप नहीं है, और यह एक सिक्के से भी पतला है। यह स्वतंत्र रूप से निरंतर अवरक्त प्रकाश विकिरण के तहत प्रकाश और गर्मी को यांत्रिक टॉर्सनल लोचदार संभावित ऊर्जा में परिवर्तित कर सकता है, उड़ान भरने, हवा में रीसेट करने और फिर से उड़ान भरने के लिए चार्ज करने से अनंत निरंतर उछाल चक्र को पूरा कर सकता है।
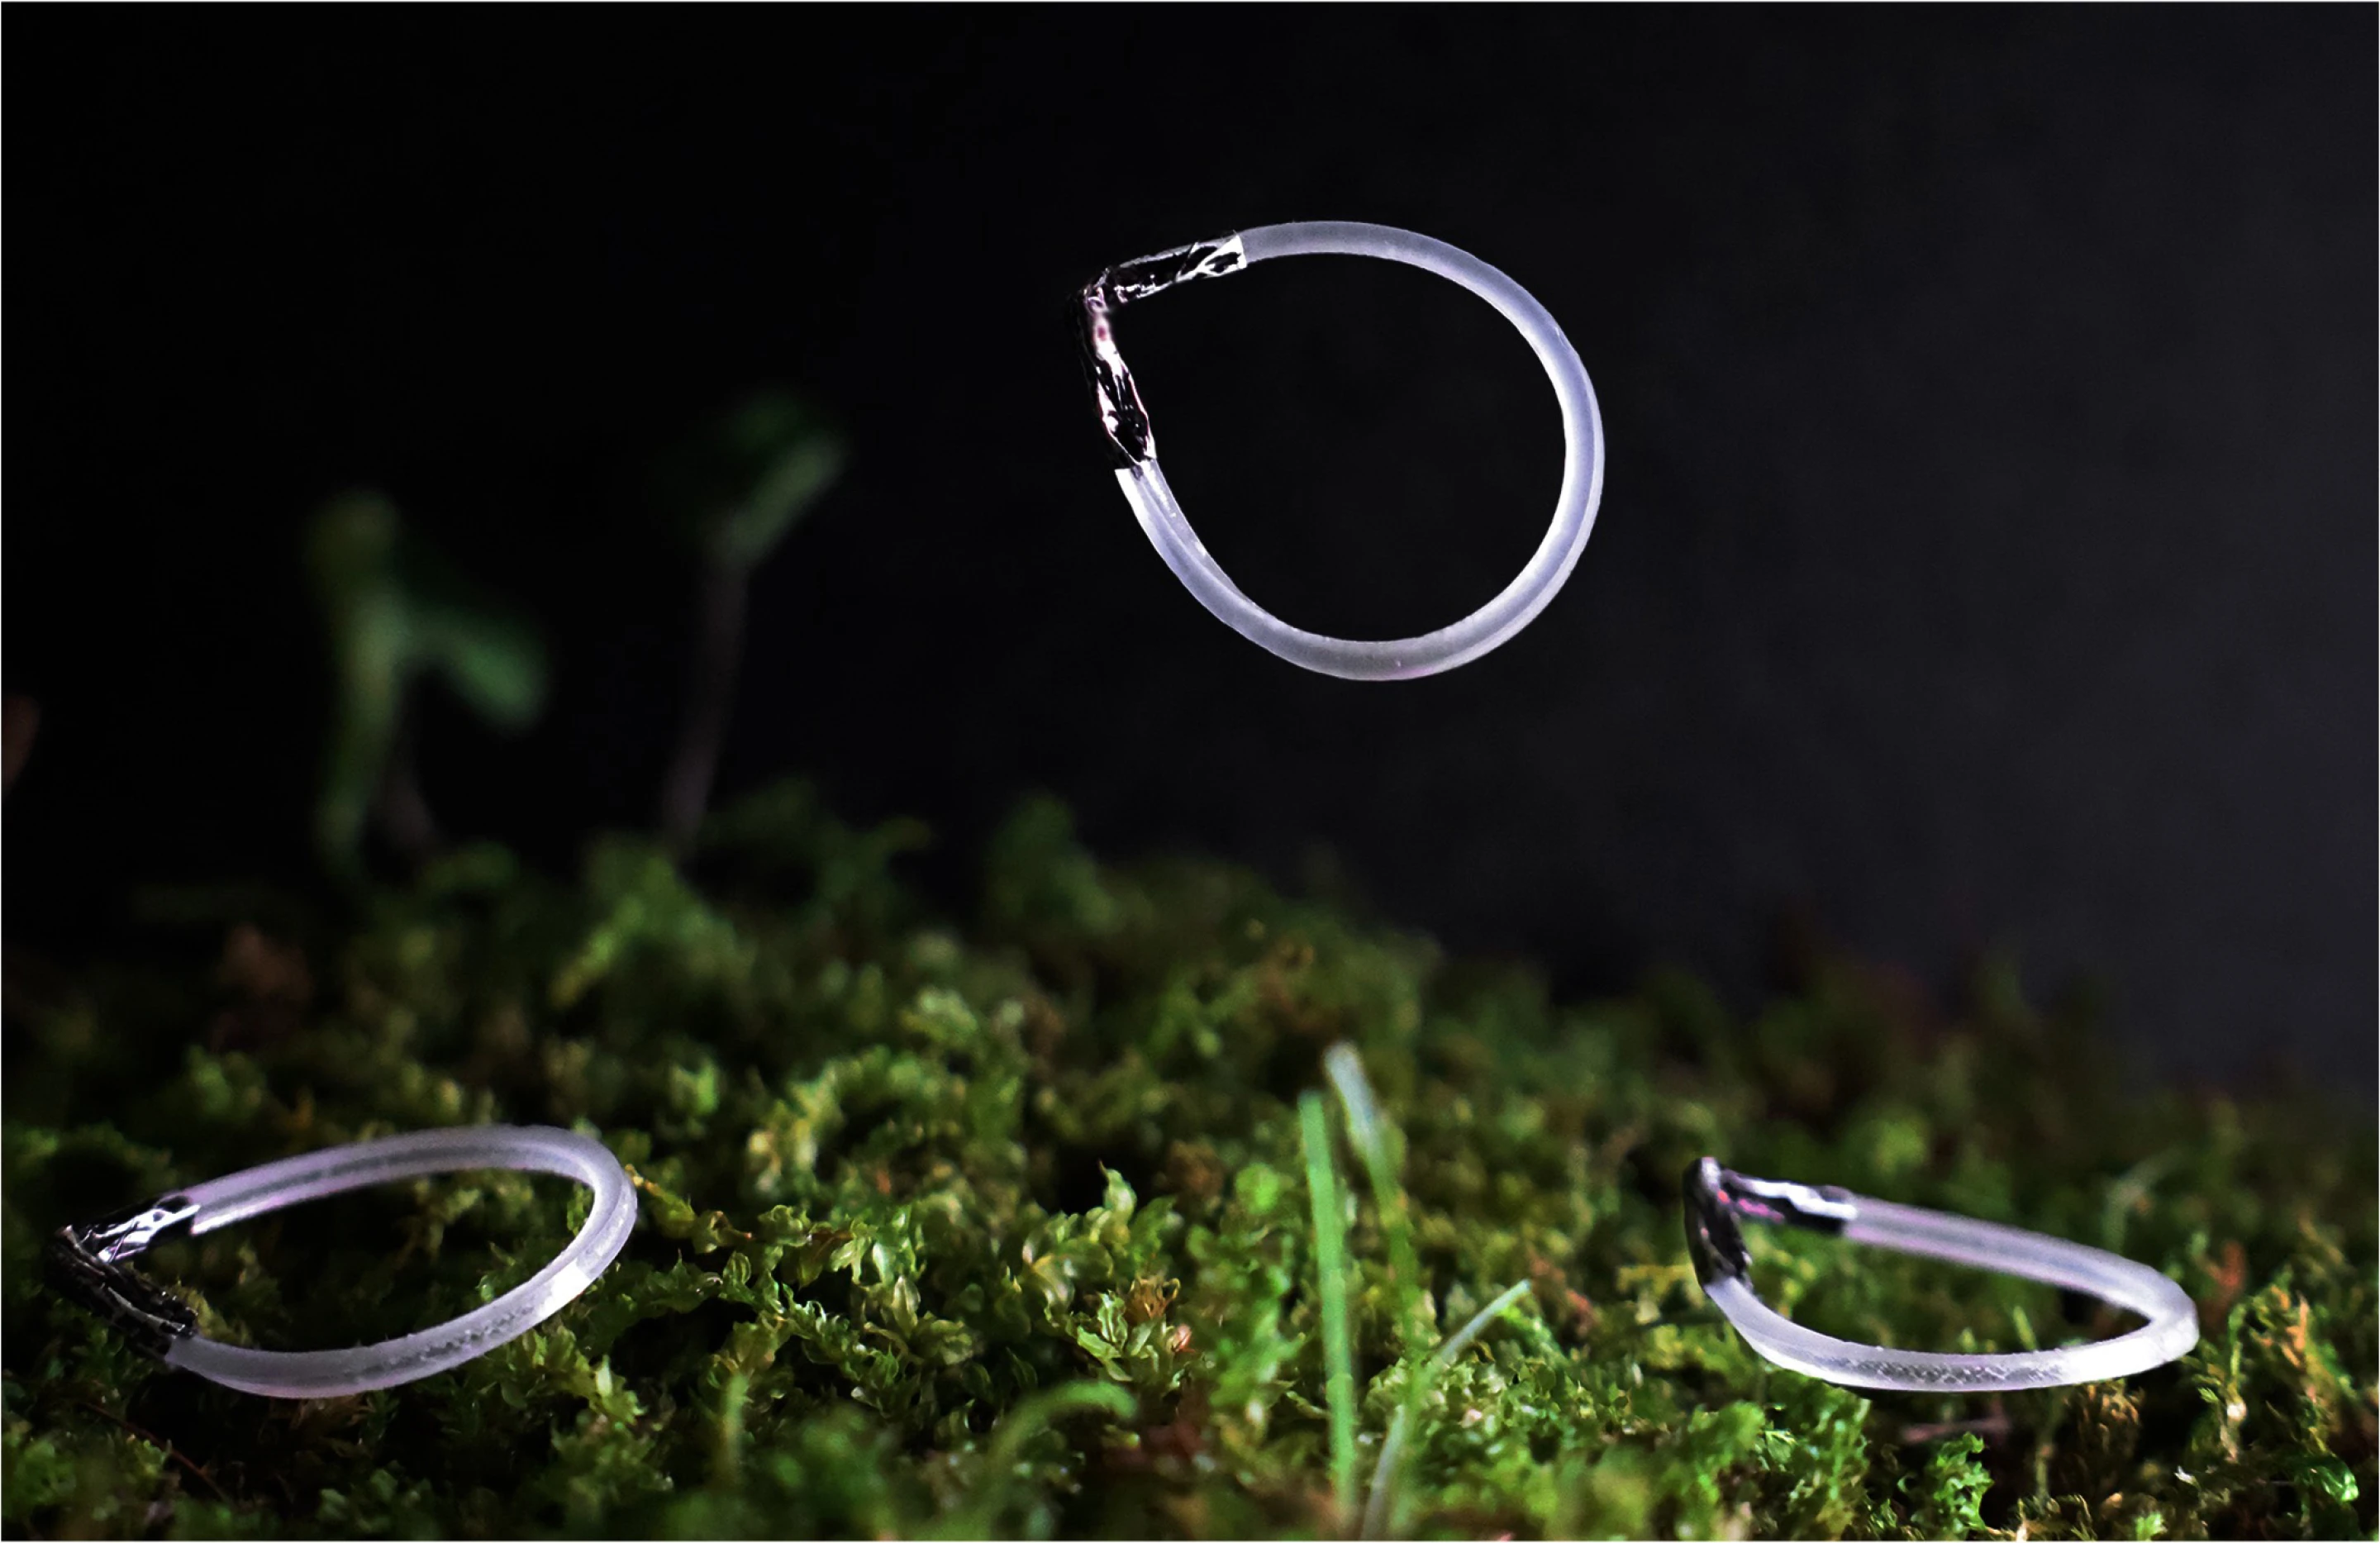
अकादमिक पत्रिकाओं में प्रकाशित शोध विवरण के अनुसार, "रिंग लीपर" नाम का नरम रोबोट मुख्य रूप से दो प्रमुख संरचनाओं से बना है: लिक्विड क्रिस्टल इलास्टोमेर (एलसीई) से बनी बूंद के आकार की लचीली बहुलक पट्टियों का एक चक्र, और बूंद की नोक पर तय एक वी-आकार का माइक्रो एल्यूमीनियम कठोर आस्तीन। लिक्विड क्रिस्टल इलास्टोमेर में थर्मल सिकुड़न गुण होते हैं। जब अवरक्त प्रकाश रोबोट की सतह को विकिरणित करता है, तो गर्म पक्ष पर आणविक श्रृंखलाएं सिकुड़ जाती हैं और सहज घूर्णन उत्पन्न करने का प्रयास करती हैं। इस समय, सामने के छोर पर कठोर वी-आकार की एल्यूमीनियम ट्यूब पॉलिमर के मुक्त रोलिंग में बाधा डालती है, जिससे पॉलिमर बेल्ट घड़ी की कल की तरह लगातार अंदर की ओर मुड़ने के लिए मजबूर हो जाती है, जिससे बड़ी मात्रा में लोचदार विरूपण संभावित ऊर्जा जमा हो जाती है। जब मरोड़ वाला तनाव महत्वपूर्ण सीमा से टूटता है, तो वी-आकार की एल्यूमीनियम ट्यूब तुरंत जमीन पर नीचे की ओर थप्पड़ मारती है, तुरंत संचित ऊर्जा को मुक्त कर देती है और पूरे रोबोट को हवा में उछाल देती है।
अनुसंधान टीम ने पाया कि रोबोट उड़ान प्रक्रिया के दौरान हवा में स्वचालित रूप से ठीक होने और खुलने के लिए अपनी स्वयं की सामग्री लोचदार मेमोरी पर भरोसा कर सकता है। लैंडिंग के बाद, यह बिना किसी मैन्युअल हस्तक्षेप या यांत्रिक रीसेट डिवाइस के तुरंत प्रकाश और हीटिंग को अवशोषित करने के अगले चक्र में प्रवेश कर सकता है। जब तक बाहरी अवरक्त प्रकाश स्रोत प्रकाशित रहता है, यह "ऊर्जा भंडारण-उछाल-स्वयं-रीसेटिंग" प्रक्रिया सैकड़ों बार जारी रह सकती है।
प्रयोग ने आगे पुष्टि की कि रोबोट के आंदोलन के रूप और चाल को सीधे वी-आकार के एल्यूमीनियम ट्यूब के उद्घाटन कोण को ठीक करके नियंत्रित किया जा सकता है: जब कोण को 120 डिग्री पर समायोजित किया जाता है, तो रोबोट जमीन के करीब घूमता है और रेंगता है; जब कोण 90 डिग्री तक कम हो जाता है, तो रोबोट आगे की ओर कूद जाता है; और जब कोण को 50 डिग्री तक और कड़ा कर दिया जाता है, तो रोबोट आकाश में लंबवत रूप से कूदने की एक मजबूत क्षमता दिखाता है, अधिकतम छलांग ऊंचाई के साथ जो अपने आकार से 80 गुना से भी अधिक तक पहुंच सकता है। इसके अलावा, द्रव्यमान के केंद्र को समायोजित करने के लिए इसके गोल सिरे पर थोड़ी मात्रा में वजन जोड़कर, यह हवा में रोलिंग को प्रभावी ढंग से दबा सकता है और आगे कूदने की स्थिरता और दूरी में काफी सुधार कर सकता है।
विभिन्न जटिल भूभागों पर प्रवेश परीक्षण में, माइक्रो-रोबोट घास, रेत, बजरी वाले समुद्र तटों, कोमल ढलानों और थंबटैक से बिखरी बाधा वाली सड़कों पर सफलतापूर्वक चढ़ गया, जिससे अनियमित भूभाग के अनुकूल होने की अपनी मजबूत क्षमता का प्रदर्शन हुआ। शोधकर्ताओं ने बताया कि हालांकि सिस्टम अभी भी ऊर्जा प्रदान करने के लिए बाहरी अवरक्त प्रकाश स्रोतों पर निर्भर है, और कोई तत्काल वाणिज्यिक उत्पाद नहीं है, स्व-चालित चक्र प्राप्त करने के लिए ज्यामितीय संरचनाओं और स्मार्ट सामग्रियों का उपयोग करने में इस मौलिक सफलता ने भारी ऊर्जा भंडारण रीसेट तंत्र पर निर्भर पारंपरिक माइक्रो सॉफ्ट रोबोट की तकनीकी बाधा को पूरी तरह से तोड़ दिया है, और भविष्य के पर्यावरण का पता लगाने, झुंड माइक्रो रोबोट और असंरचित आपदा खंडहर खोज और बचाव के लिए नए डिजाइन विचार और हार्डवेयर संदर्भ प्रदान करता है।
टिप्पणियाँ