सार:
सिंगापुर यूनिवर्सिटी ऑफ़ टेक्नोलॉजी एंड डिज़ाइन (SUTD) की एक शोध टीम ने ALBATROSS नामक एक नया बायोनिक रोबोट प्लेटफ़ॉर्म विकसित किया है। इसकी डिज़ाइन अवधारणा को संक्षेप में "मेपल के बीज की तरह गिरना और सेलबोट की तरह नौकायन" के रूप में संक्षेपित किया जा सकता है। इस प्रणाली को तट से दूर सुदूर जल में दीर्घकालिक निगरानी की समस्या को हल करने के लिए डिज़ाइन किया गया है। उम्मीद है कि यह भविष्य में कई हफ्तों तक समुद्र में काम करता रहेगा और पर्यावरण निगरानी के लिए कम लागत वाला, उच्च दक्षता वाला समाधान प्रदान करेगा।
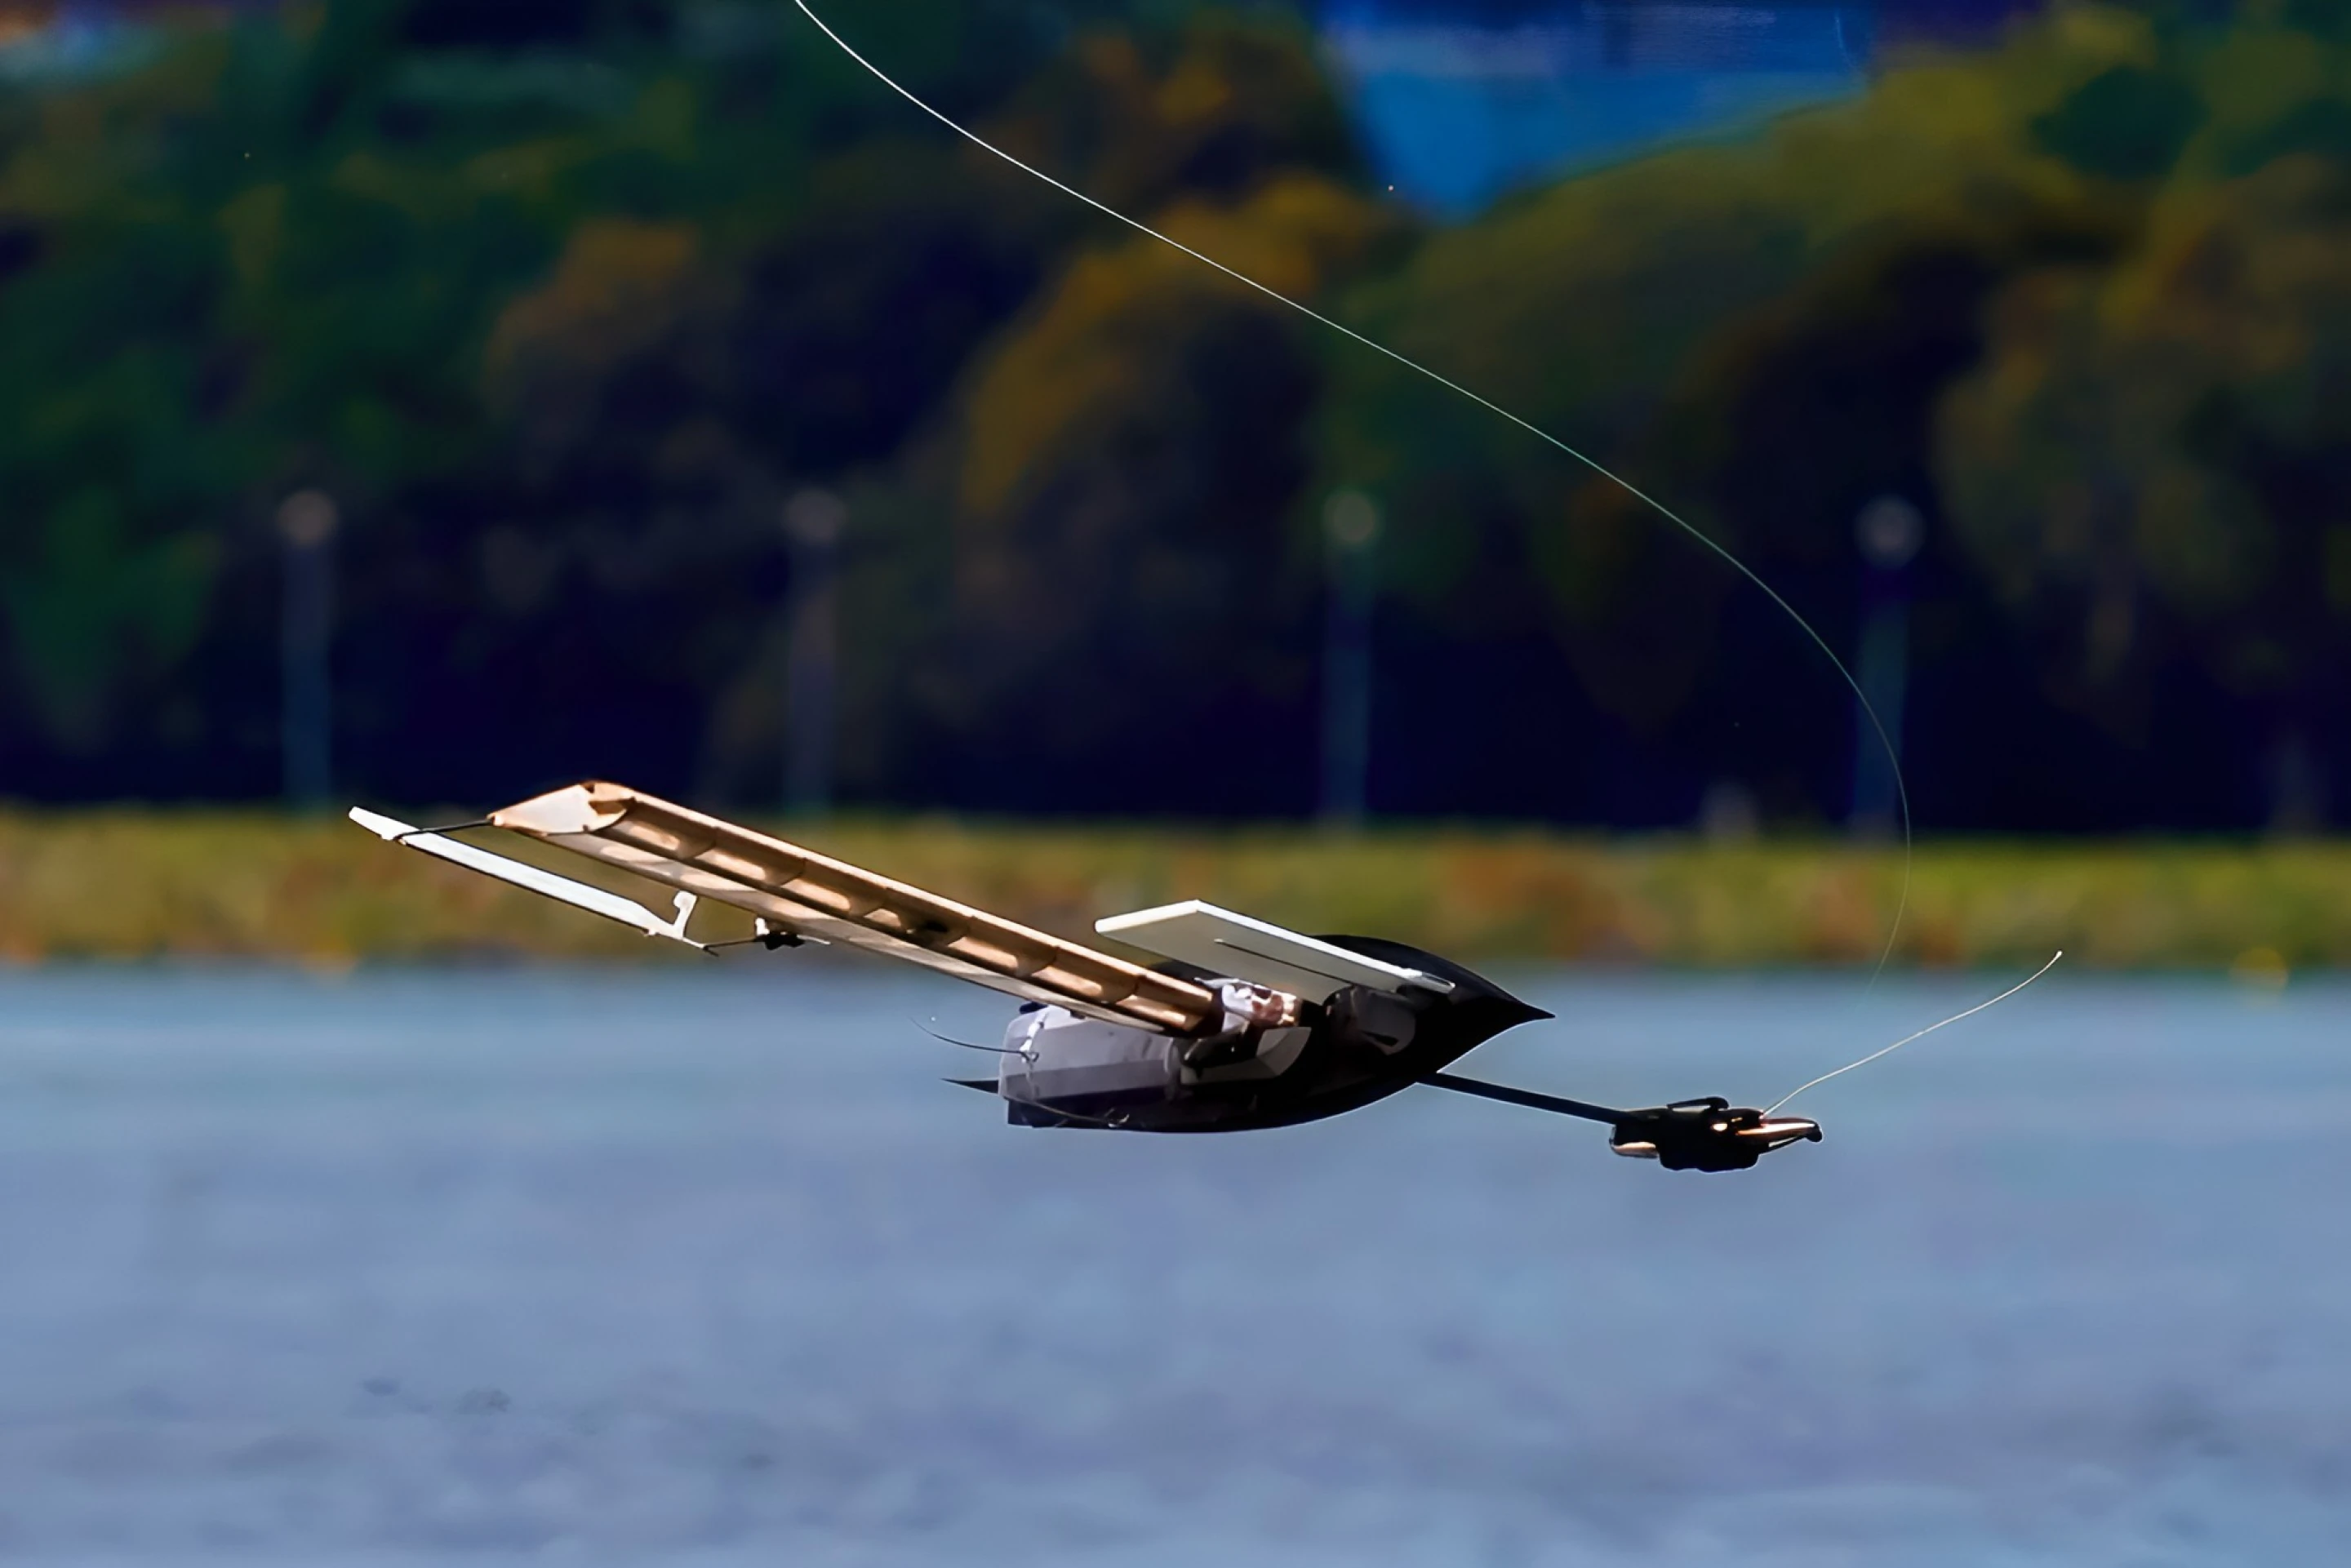
ALBATROSS का मतलब है "एयरबोर्न लैंडर विद ब्यूयंट ऑटोरोटेटिंग सेलिंग सेंसर"। शोधकर्ताओं को समुद्री नेविगेशन उपकरणों के लंबे समय तक चलने वाले धीरज के साथ विमानन प्लेटफार्मों की तेजी से तैनाती के फायदों को संयोजित करने की उम्मीद है, ताकि रोबोट को विमान से सीधे लक्ष्य समुद्री क्षेत्र में छोड़ा जा सके, पानी में गिरने के बाद स्वचालित रूप से अपने दृष्टिकोण को समायोजित किया जा सके, और स्वायत्त रूप से चलने के लिए पवन ऊर्जा का उपयोग किया जा सके।
लंबे समय से, समुद्री पर्यावरण निगरानी को एक दुविधा का सामना करना पड़ा है। यद्यपि पारंपरिक जहाज लंबे समय तक मिशन क्षेत्र में रह सकते हैं और डेटा एकत्र कर सकते हैं, लेकिन लक्ष्य स्थान तक पहुंचने में अक्सर लंबा समय लगता है; जबकि विमान निर्दिष्ट क्षेत्र तक तुरंत पहुंच सकते हैं, लेकिन वे निगरानी कार्य करने के लिए लगातार नहीं रह सकते। शोध टीम का मानना है कि एल्बाट्रॉस दोनों के फायदों को जोड़ता है, और इसे जल्दी से तैनात किया जा सकता है और लंबे समय तक साइट पर रखा जा सकता है।
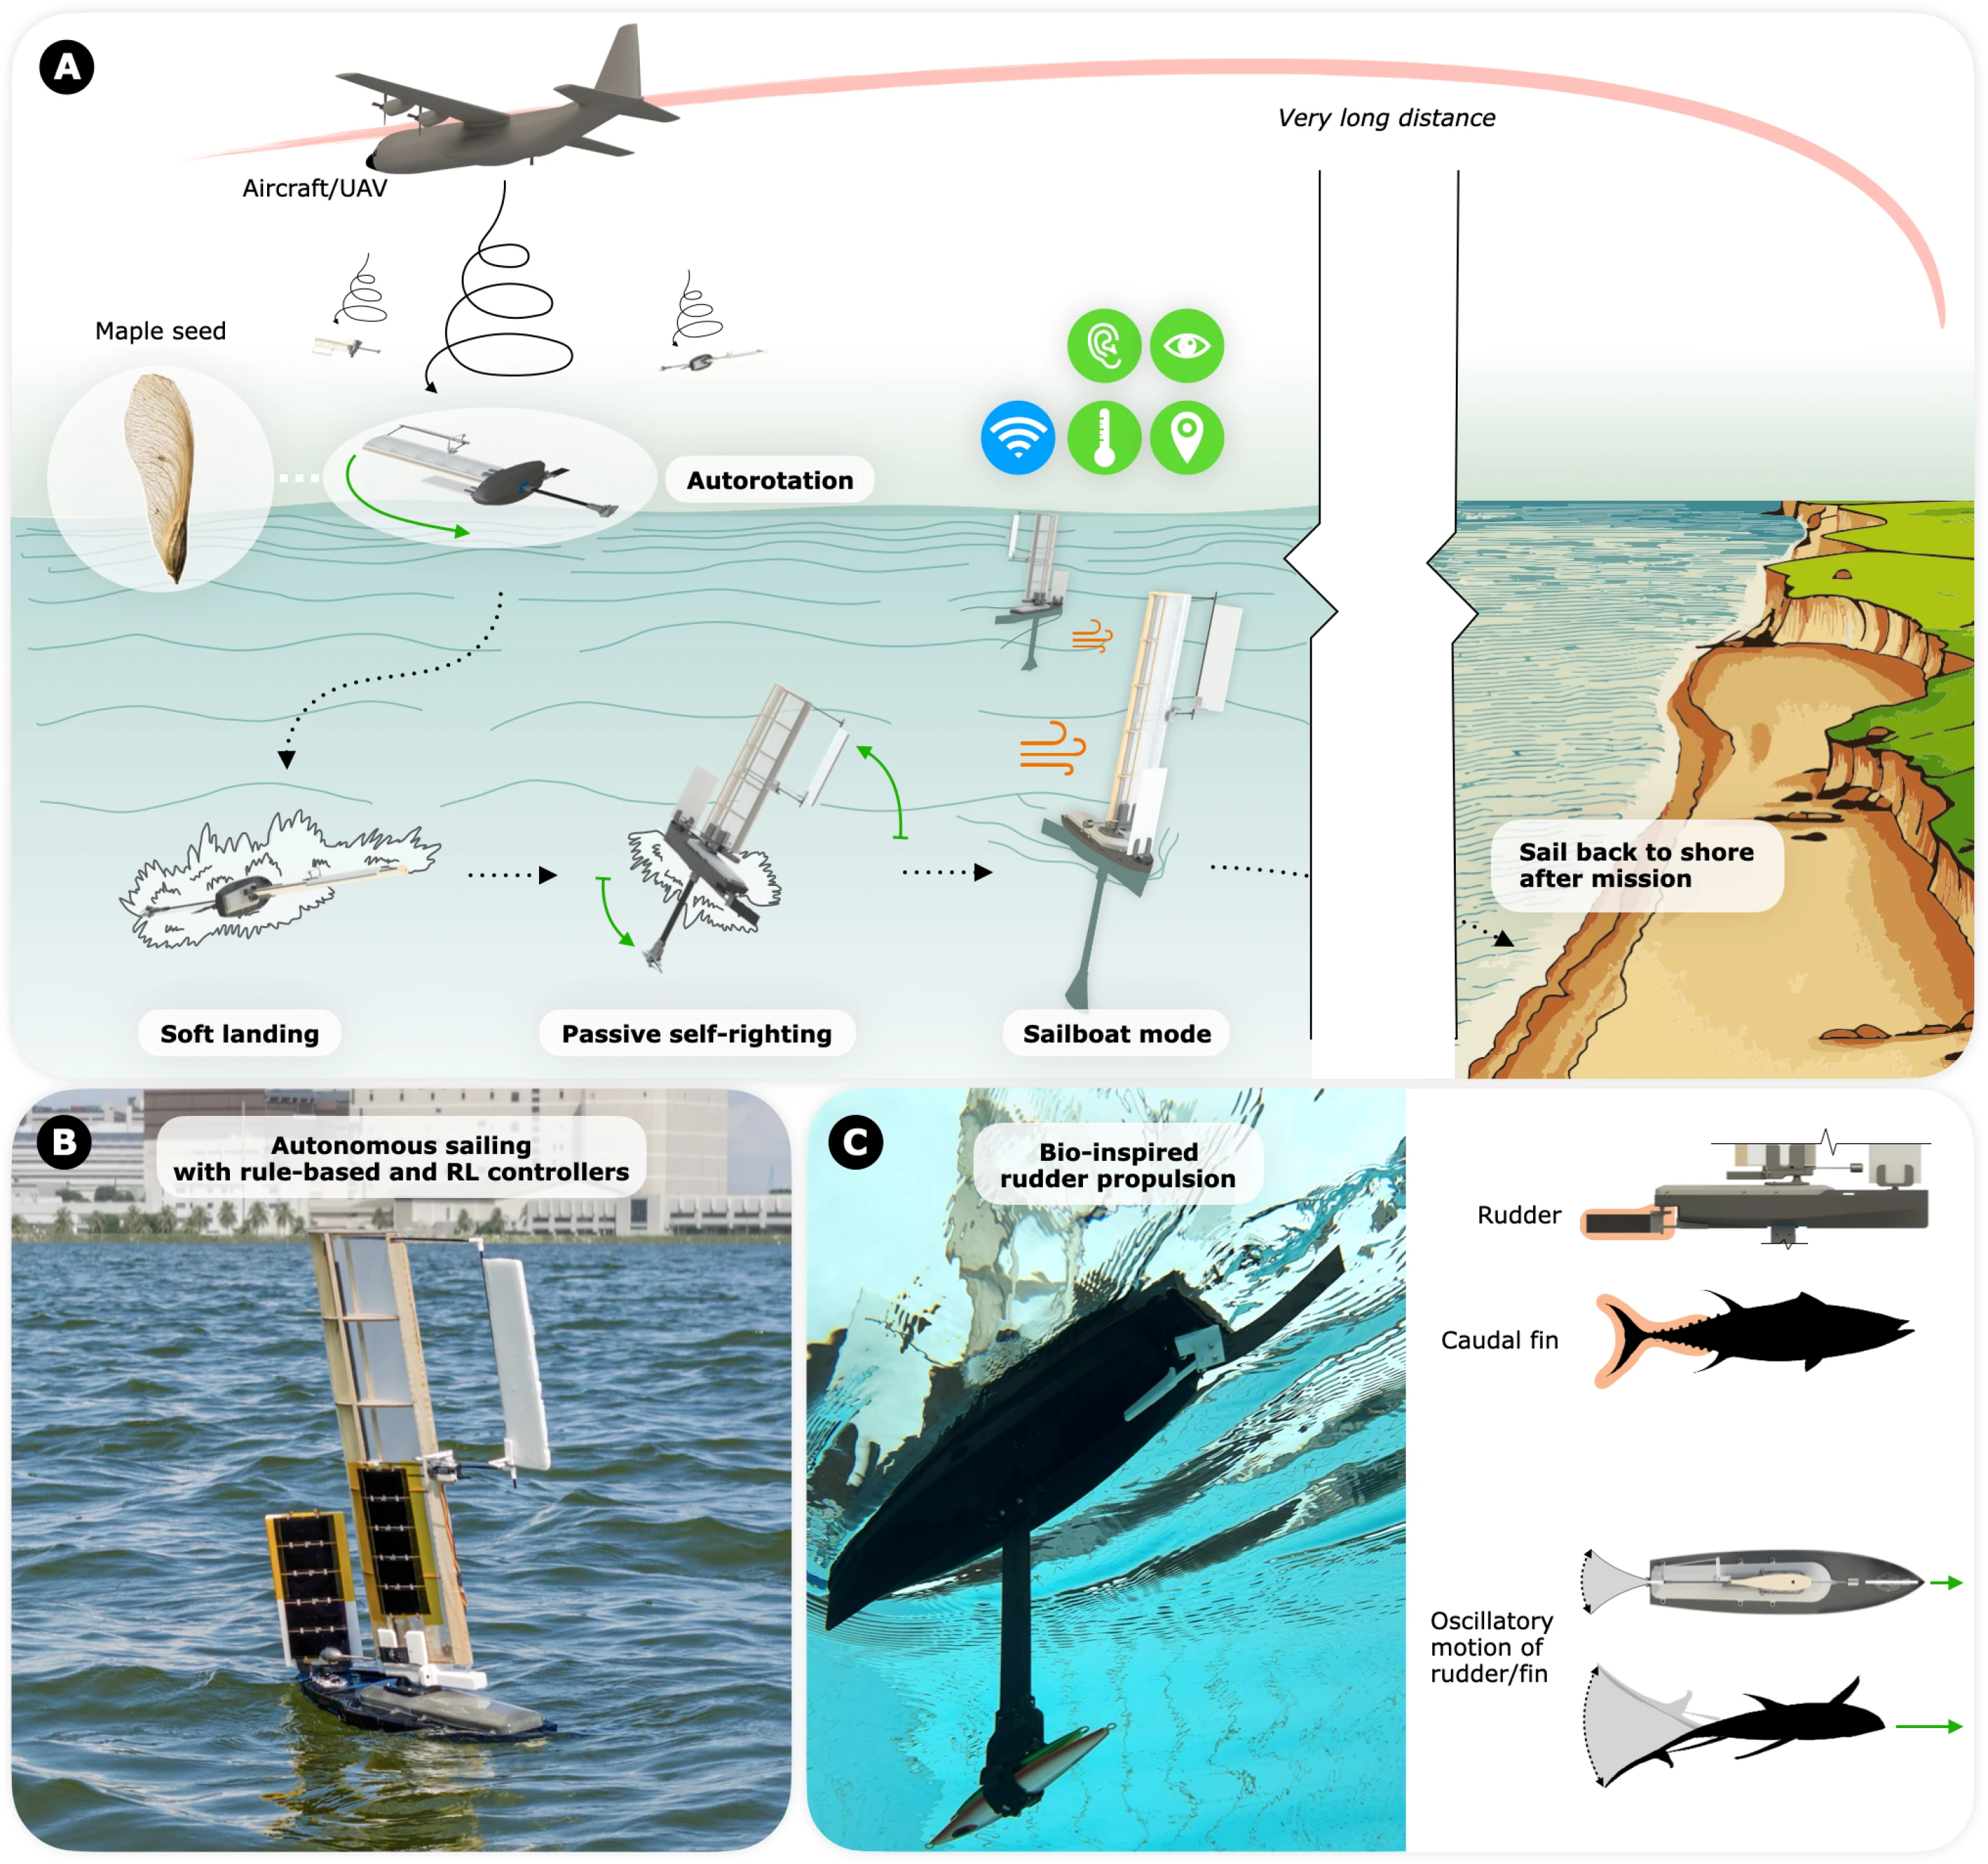
वास्तविक उपयोग परिदृश्यों में, विमान एल्बाट्रॉस को लक्षित समुद्री क्षेत्र में ले जाएगा और एयरड्रॉप लागू करेगा। रोबोट दो कठोर पंख पालों से सुसज्जित है। ये विंग सेल न केवल उतरने की गति को धीमा कर देते हैं, बल्कि पानी में गिरने के बाद सेलबोट के लिए शक्ति के स्रोत के रूप में भी काम करते हैं, इसलिए अतिरिक्त पैराशूट या विशेष लैंडिंग गियर की कोई आवश्यकता नहीं होती है।
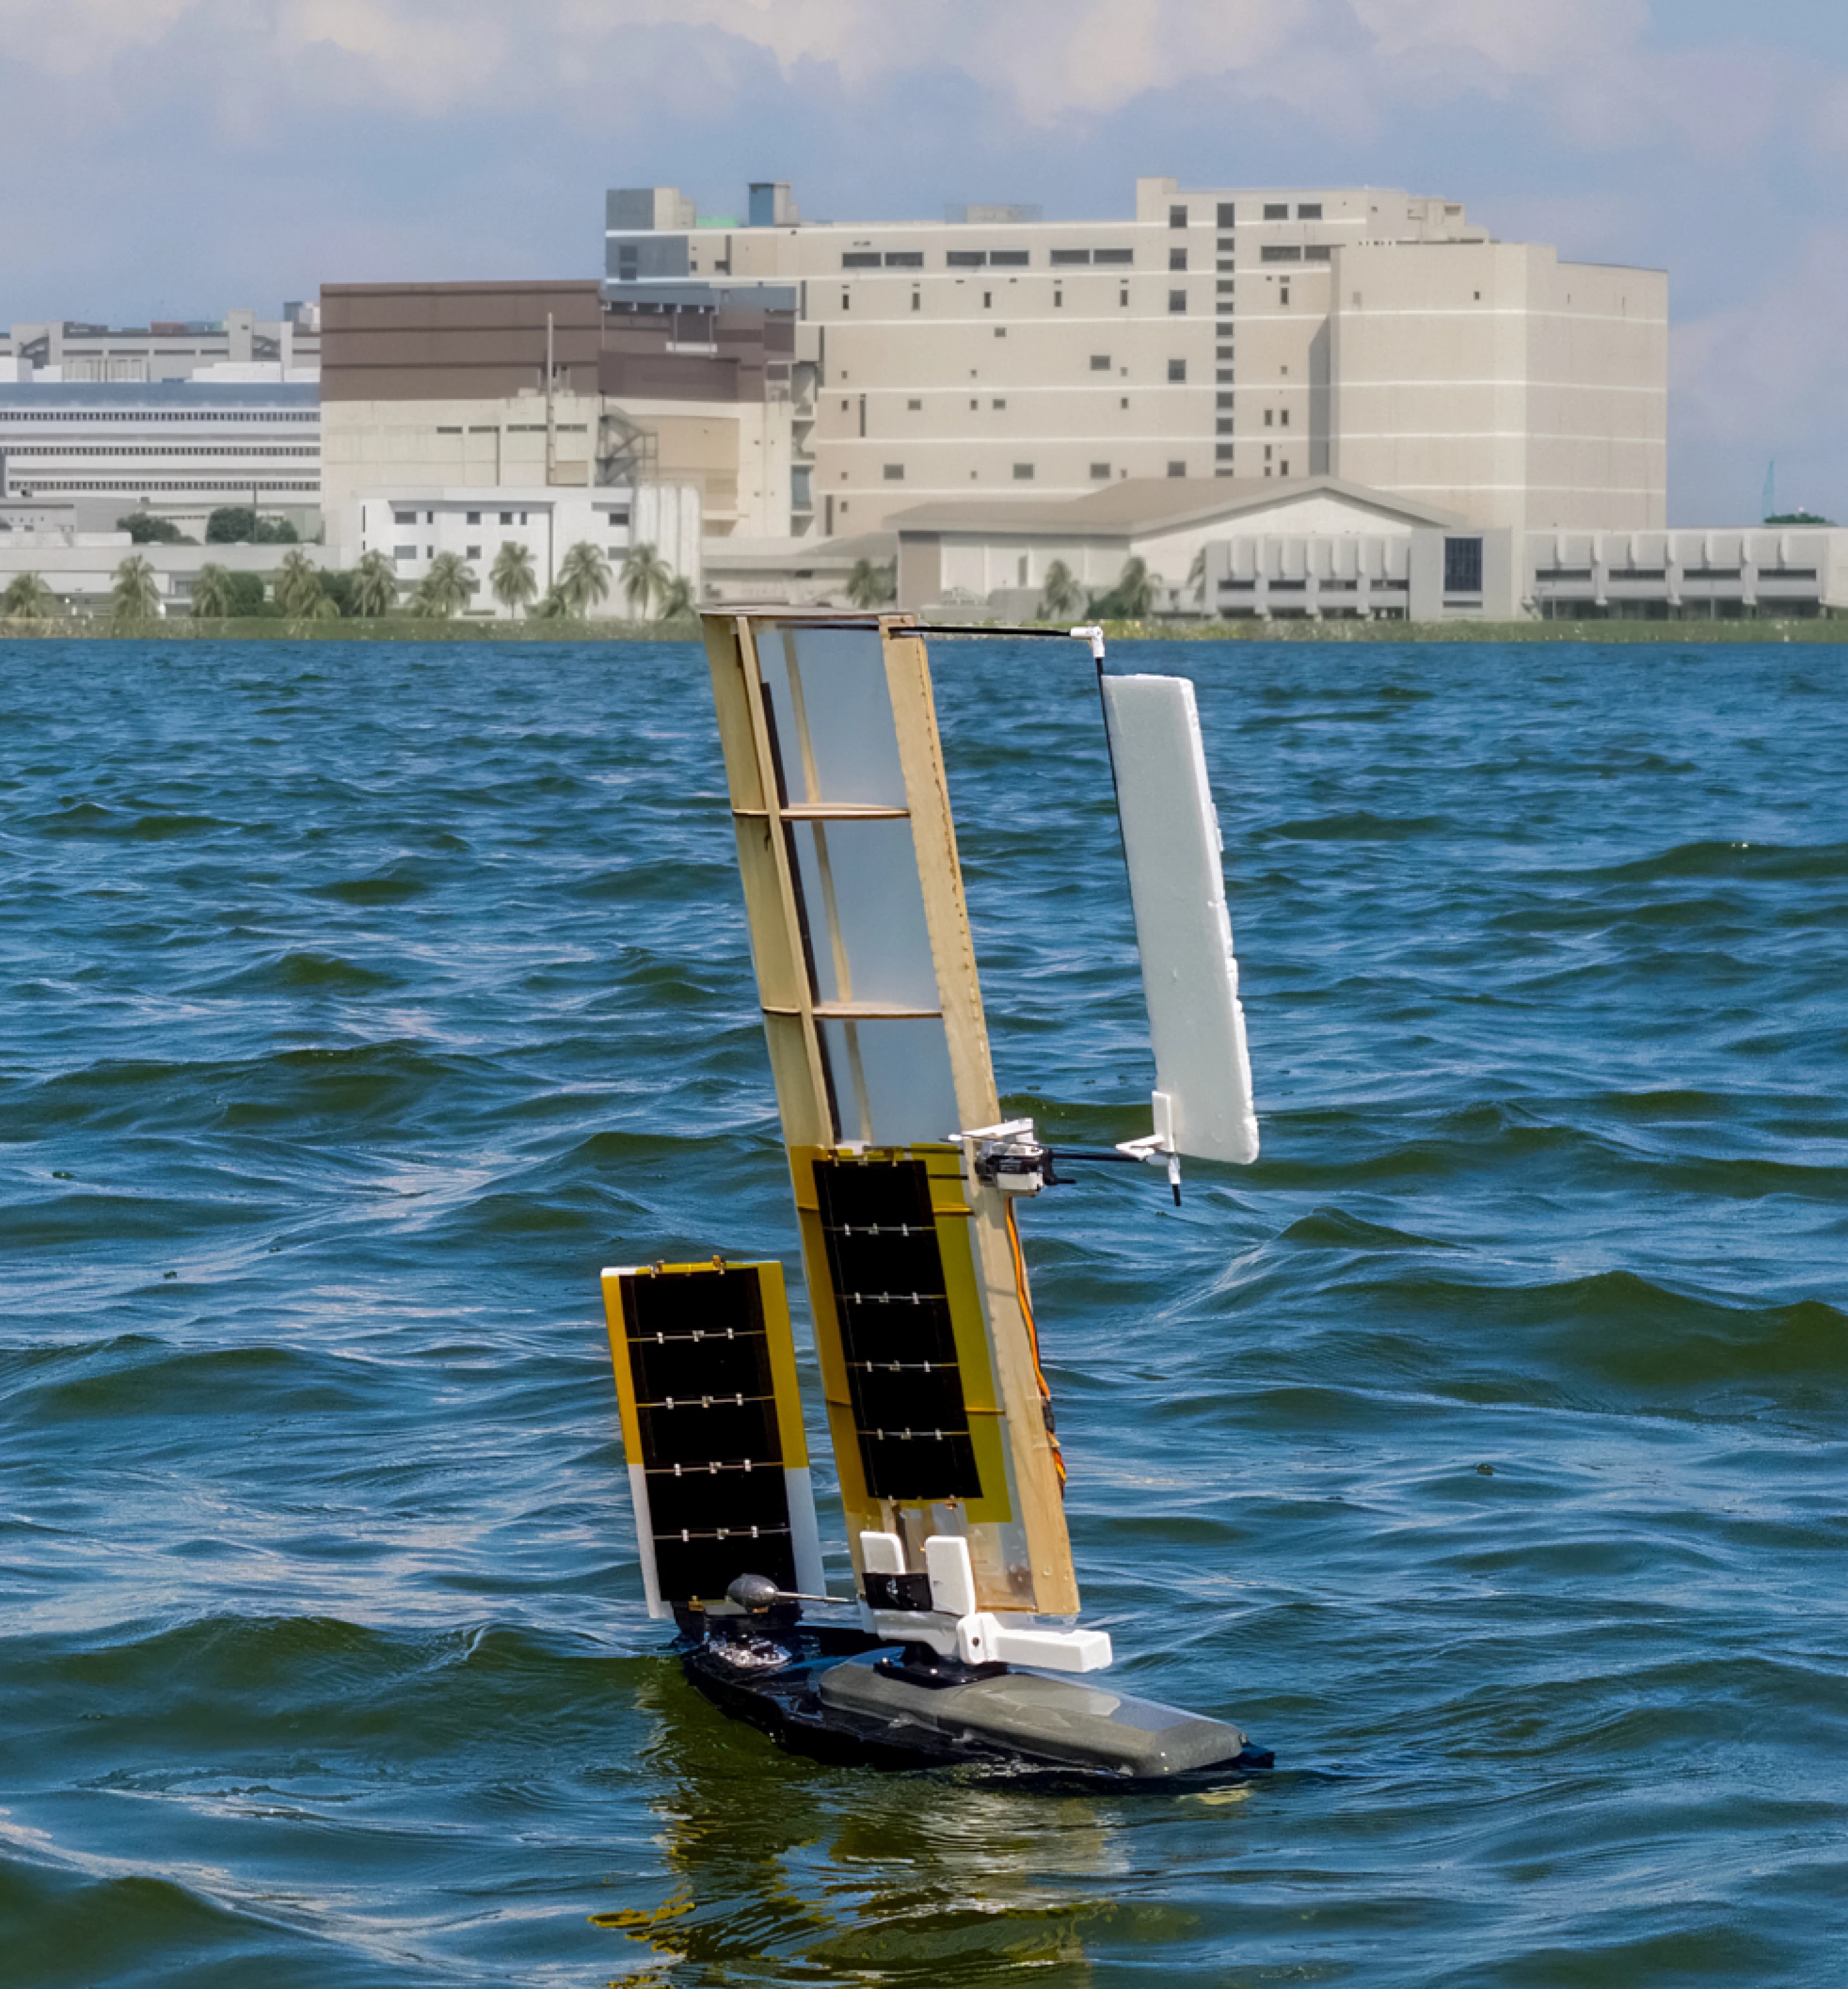
उतरने की प्रक्रिया के दौरान, पंख पाल मेपल के बीज की तरह निष्क्रिय रूप से घूमेंगे, रोटेशन के माध्यम से एक स्थिर प्रभाव पैदा करेंगे, गिरने की गति को धीमा कर देंगे और एक स्थिर रवैया बनाए रखेंगे। जब प्लेटफ़ॉर्म पानी को छूता है, तो इसका विशेष वजन वितरण डिज़ाइन रोबोट को स्वचालित रूप से अपनी सही स्थिति बहाल करने में मदद करेगा। फिर, दो पंख वाले पाल ने मंच को आगे बढ़ाने के लिए पवन ऊर्जा का उपयोग करना शुरू कर दिया, जबकि मछली की पूंछ संरचना के बाद डिजाइन की गई पतवार की सतह पाठ्यक्रम को नियंत्रित करने के लिए जिम्मेदार थी।
अनुसंधान टीम ने कहा कि अल्बाट्रॉस की डिजाइन अवधारणा प्राकृतिक पर्यावरण के खिलाफ लड़ना नहीं है, बल्कि कार्यों को पूरा करने के लिए प्राकृतिक शक्तियों का पूर्ण उपयोग करना है। रोबोट सुरक्षित लैंडिंग को पूरा करने के लिए निष्क्रिय रोटेशन पर निर्भर करता है, गुरुत्वाकर्षण डिजाइन के केंद्र के माध्यम से स्वचालित राइटिंग का एहसास करता है, और फिर निरंतर गति प्राप्त करने के लिए पवन ऊर्जा का उपयोग करता है। शोधकर्ताओं का मानना है कि इस अपेक्षाकृत सरल यांत्रिक संरचना से लागत में काफी कमी आने और उन क्षेत्रों में बड़े पैमाने पर तैनाती को बढ़ावा मिलने की उम्मीद है, जहां पारंपरिक तरीकों से पहुंचना मुश्किल है।
क्रूज़िंग स्थिति में प्रवेश करने के बाद, अल्बाट्रॉस केवल तीन एक्चुएटर्स और तीन नेविगेशन सेंसर पर निर्भर होकर कई प्रीसेट वेपॉइंट्स के बीच स्वायत्त रूप से आगे बढ़ सकता है। डिज़ाइन प्रभाव को सत्यापित करने के लिए, अनुसंधान टीम ने एक बार 150 मीटर की ऊंचाई से प्रोटोटाइप जारी किया। परीक्षण के नतीजों से पता चला कि रोबोट अपने वंश के दौरान स्थिर रहा, कम प्रभाव बल के साथ पानी में प्रवेश किया और स्वायत्त राइटिंग और नेविगेशन कार्यों को सफलतापूर्वक पूरा किया। शोधकर्ताओं का अनुमान है कि रोटेशन मंदी प्रणाली के बिना, पानी में गिरने पर एक समान प्लेटफॉर्म द्वारा अनुभव की जाने वाली प्रभाव ऊर्जा लगभग 18.5 गुना बढ़ जाएगी।
सिंगापुर जलाशय में फील्ड परीक्षणों में, बड़े अल्बाट्रॉस प्रोटोटाइप ने लगभग 1 किमी प्रति घंटे की शीर्ष गति हासिल की और लगभग 3 घंटे तक लगातार काम किया। इस अवधि के दौरान, एयरबोर्न सेंसरों ने आर्द्रता, तापमान और हवा की दिशा जैसे पर्यावरणीय डेटा को सफलतापूर्वक एकत्र किया।
शोध टीम का मानना है कि भविष्य में इस मंच का उपयोग पर्यावरण निगरानी, जलवायु परिवर्तन अनुसंधान, खोज और बचाव अभियान और समुद्री सुरक्षा जैसे क्षेत्रों में व्यापक रूप से किया जा सकता है। क्योंकि यह मुख्य रूप से प्रणोदन के लिए पवन ऊर्जा पर निर्भर करता है, ऊर्जा की खपत को कम करते हुए इसके मिशन निष्पादन समय में काफी वृद्धि होने की उम्मीद है।
हालाँकि, वर्तमान में, ALBATROSS का परीक्षण अभी भी मुख्य रूप से नियंत्रित वातावरण में किया जा रहा है और अभी तक वास्तविक खुले समुद्र के कठोर परीक्षण का अनुभव नहीं हुआ है। शोधकर्ताओं ने कहा कि काम का अगला चरण वास्तविक समुद्री पर्यावरण अनुप्रयोगों के लिए प्लेटफॉर्म के परिवर्तन को बढ़ावा देने पर केंद्रित होगा, जिसमें कठोर समुद्री परिस्थितियों में संरचनात्मक ताकत, स्थायित्व और विश्वसनीयता में सुधार शामिल है।
अल्बाट्रॉस के भविष्य के संस्करणों को पानी के नीचे सेंसर, सोनार सिस्टम और बड़ी क्षमता वाले ऊर्जा भंडारण उपकरणों सहित समृद्ध सेंसिंग उपकरणों से लैस करने की भी योजना है, ताकि अधिक जटिल और दीर्घकालिक महासागर अवलोकन कार्य किए जा सकें।
टिप्पणियाँ