सार:
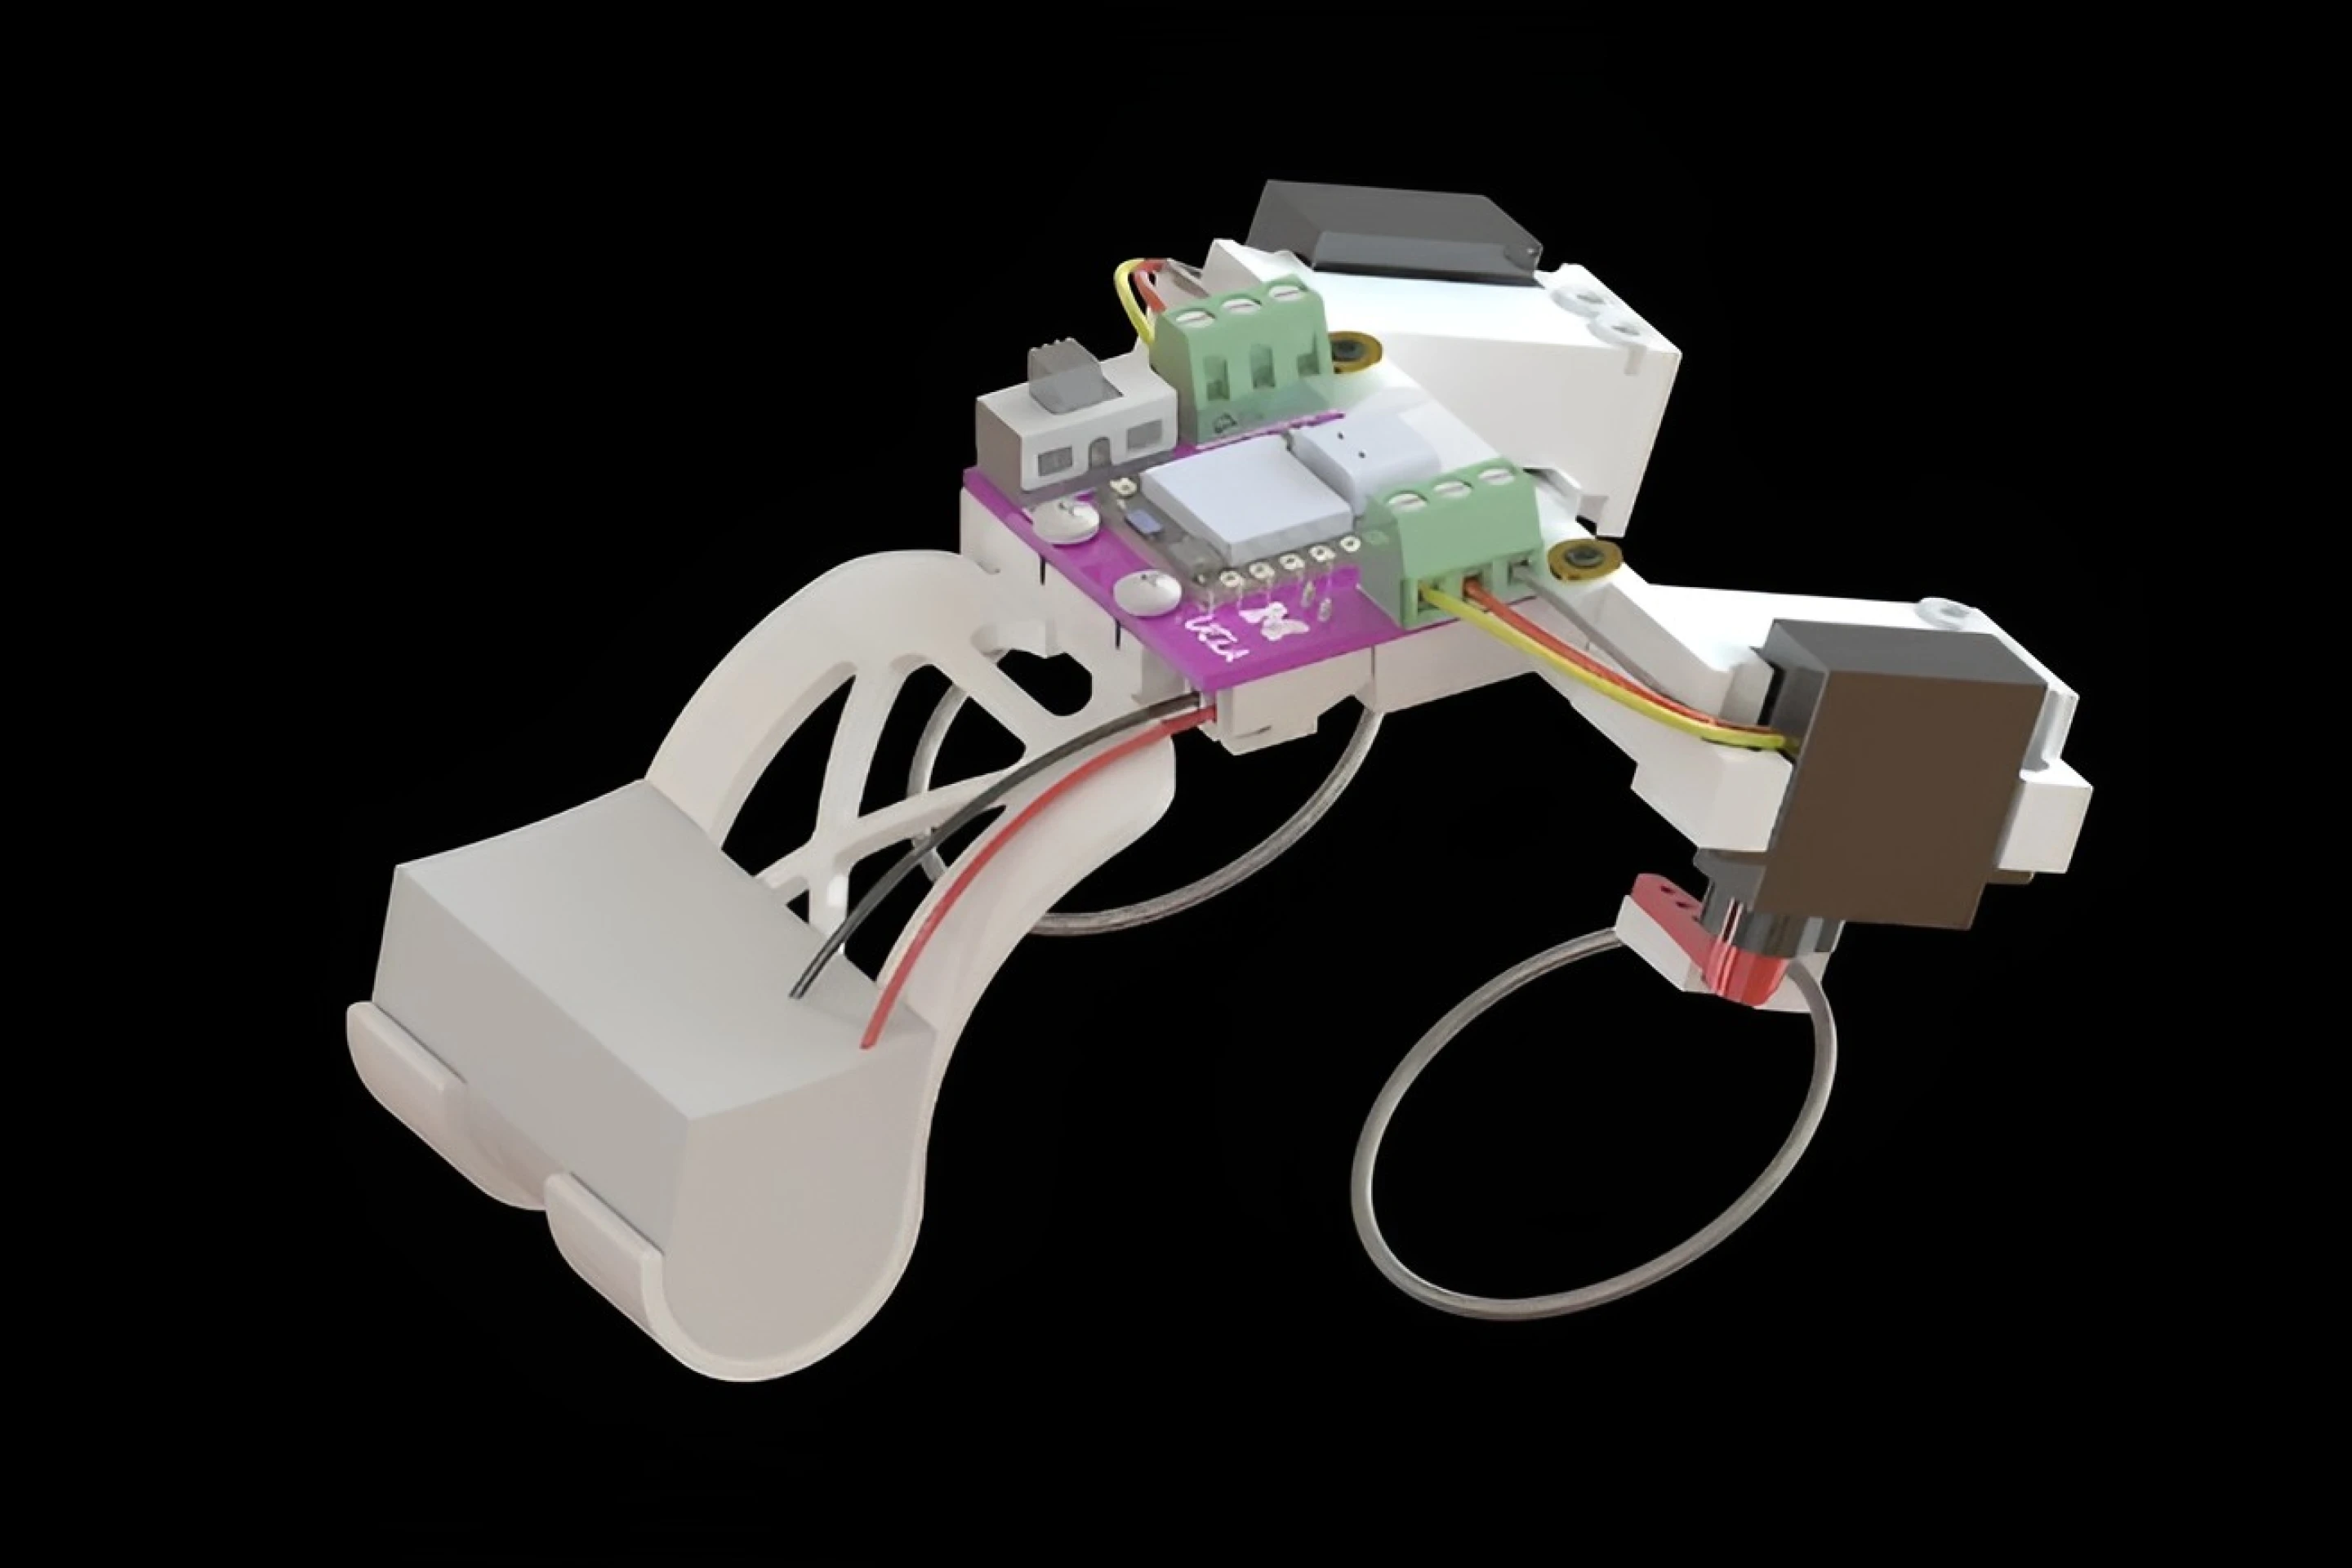
कैलिफ़ोर्निया विश्वविद्यालय, लॉस एंजिल्स (यूसीएलए) और मिशिगन विश्वविद्यालय के शोधकर्ताओं ने एक कॉम्पैक्ट बायोनिक रोबोट विकसित किया है। यह मेंढक की तरह कूद सकता है, घास और रेत जैसी जटिल सतहों पर चल सकता है, छोटे कदमों को पार कर सकता है और विशेष पंख लगाने के बाद पानी में तैर भी सकता है। पारंपरिक रोबोटों के विपरीत, जो पैरों की गति को लगातार चलाने के लिए मोटरों पर निर्भर होते हैं, यह उपकरण लोचदार छड़ों को घुमाकर ऊर्जा संग्रहीत करता है और फिर तत्काल जोर उत्पन्न करने के लिए सामग्री के अचानक विरूपण का उपयोग करता है, जिससे यह तेजी से उछल सकता है।
यह शोध माइक्रोरोबोट्स के लिए उपयुक्त एक नए लोकोमोशन तंत्र को प्रदर्शित करता है। शोधकर्ताओं को उम्मीद है कि यांत्रिक संरचना में सुधार करके, छोटे रोबोट बड़ी मोटरों का उपयोग किए बिना पर्याप्त मजबूत तात्कालिक शक्ति उत्पन्न कर सकते हैं। प्रासंगिक परिणाम साइंस एडवांसेज जर्नल में प्रकाशित हुए थे।
छोटे रोबोटों के लिए, हिलना उतना आसान नहीं है जितना लगता है। घास के तिनके, ढीली रेत, कपड़े की सिलवटें और ज़मीन पर छोटी-छोटी बाधाएँ सभी गंभीर बाधाएँ पैदा कर सकते हैं। जब बाधा की ऊंचाई रोबोट के आकार के करीब होती है, तो केवल पहियों या सामान्य यांत्रिक पैरों पर भरोसा करके इसे आसानी से पार करना अक्सर मुश्किल होता है।
जंपिंग एक समाधान है, लेकिन यह बिजली उत्पादन पर विशेष मांग रखता है। रोबोटों को न केवल पर्याप्त ऊर्जा की आवश्यकता होती है, बल्कि ऊपर या आगे की ओर मजबूत जोर पाने के लिए उन्हें बहुत कम समय में ऊर्जा जारी करनी होती है। हालाँकि, छोटी मोटरें अक्सर निरंतर, सुचारू बिजली प्रदान करने में अच्छी होती हैं, लेकिन सीधे ऐसे मजबूत तात्कालिक आउटपुट का उत्पादन करने के लिए संघर्ष करती हैं।
इंजीनियरों ने पहले स्प्रिंग्स के साथ इस समस्या को हल करने की कोशिश की है: पहले मोटर को धीरे-धीरे स्प्रिंग को संपीड़ित या खींचने दें, ऊर्जा को लोचदार संभावित ऊर्जा के रूप में संग्रहीत करें, और फिर इजेक्शन प्राप्त करने के लिए स्प्रिंग को तुरंत छोड़ दें। हालाँकि, त्रि-आयामी संरचनाओं में लोचदार सामग्रियों को कैसे अचानक और स्थिर रूप से विकृत किया जाए, पुनरुत्पादित किया जाए, और प्रत्येक आंदोलन के बाद जल्दी से ठीक किया जाए, यह अभी भी एक चुनौतीपूर्ण तकनीकी समस्या है।
इस बार शोध दल ने कॉइल स्प्रिंग के समान एक लोचदार रॉड संरचना का उपयोग किया। शोधकर्ताओं ने पहले अलग-अलग झुकने और मरोड़ की स्थितियों के तहत लोचदार छड़ के विरूपण नियमों का विश्लेषण करने के लिए एक कंप्यूटर मॉडल का उपयोग किया, और फिर वास्तविक परिणामों के साथ मॉडल की भविष्यवाणियों की तुलना करने के लिए वास्तविक सामग्रियों पर झुकने और मरोड़ प्रयोगों का संचालन करने के लिए एक रोबोटिक बांह का उपयोग किया।
इन प्रयोगों के माध्यम से, शोधकर्ताओं ने धीरे-धीरे यह निर्धारित किया कि कौन सी ज्यामिति और लोडिंग विधियों के कारण लोचदार छड़ धीरे-धीरे विकृत होने के बजाय अचानक रूपात्मक परिवर्तनों से गुजरती है। इन स्थितियों में महारत हासिल करने के बाद, वे रोबोट की गति आवश्यकताओं के अनुसार संबंधित लोचदार अंगों को डिजाइन कर सकते हैं।
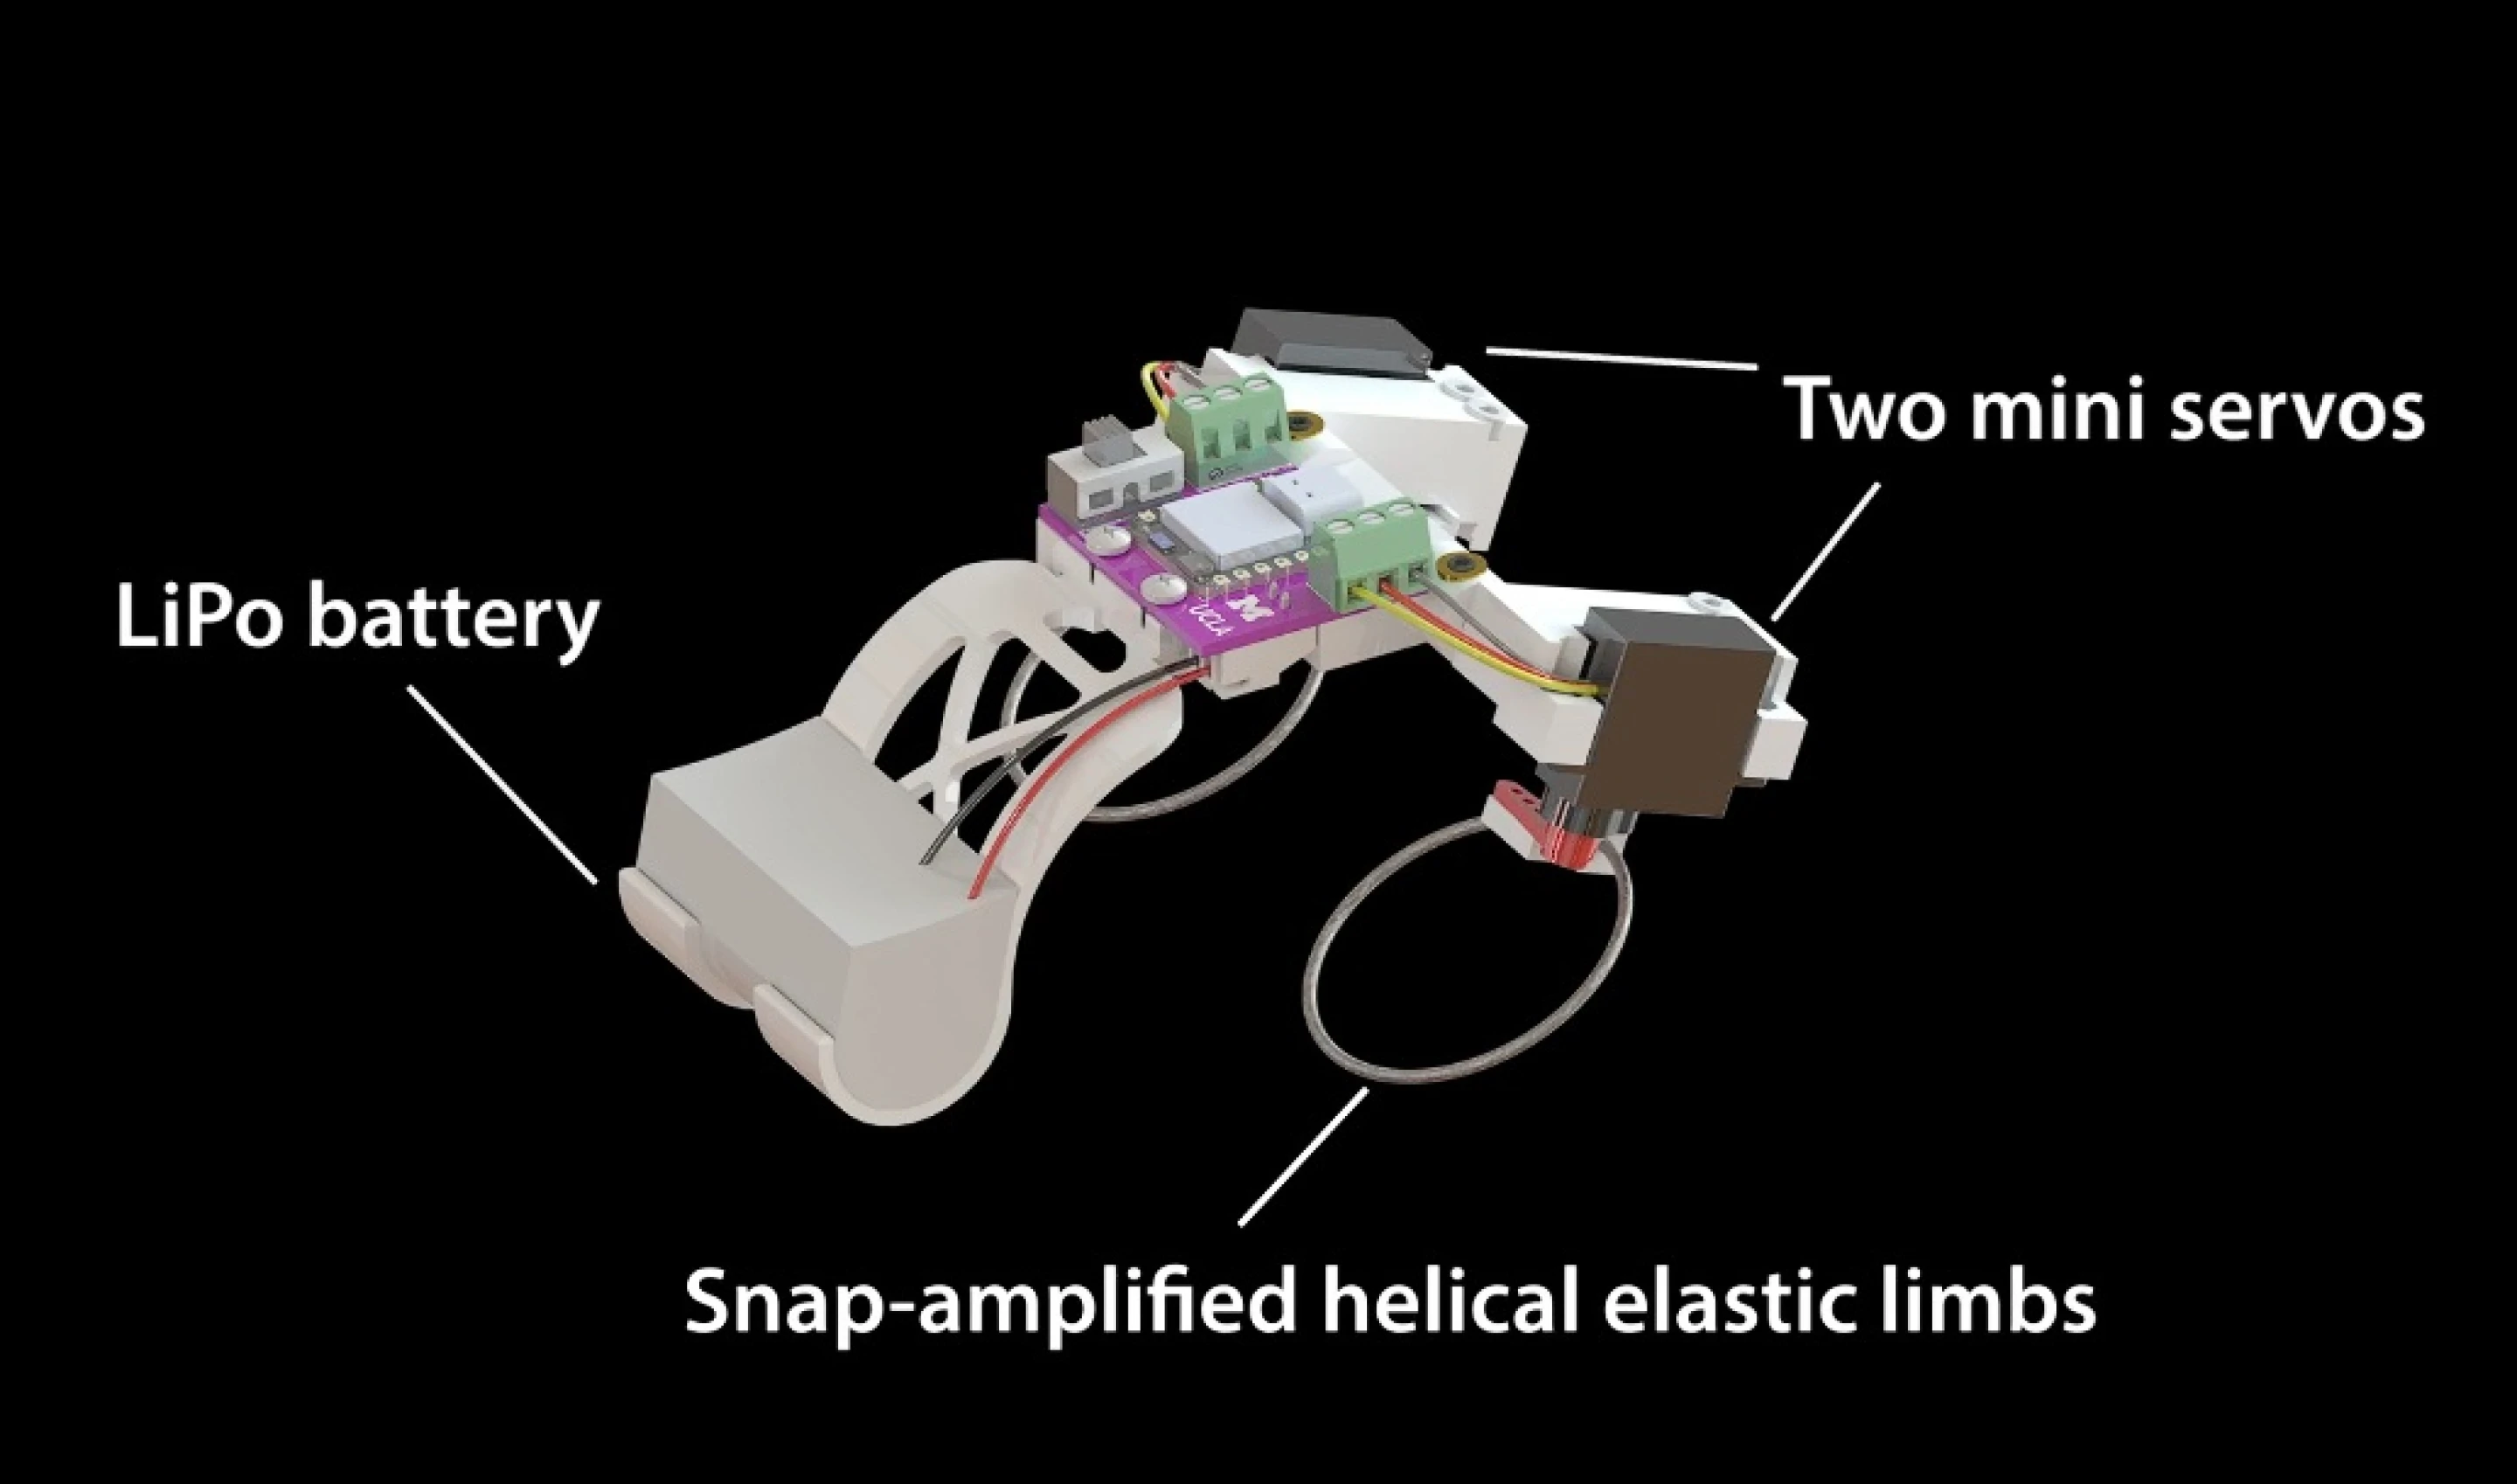
रोबोट द्वारा उपयोग की जाने वाली इलास्टिक रॉड निकल-टाइटेनियम मिश्र धातु से बनी है। शोधकर्ताओं ने मूल रूप से सीधी छड़ को सर्पिल आकार में मोड़ा, एक छोर को ब्रैकेट में लगाया, और दूसरे छोर को एक छोटी सर्वो मोटर से जोड़ा। जब मोटर घूमती है, तो लोचदार छड़ एक ही समय में झुकेगी और मुड़ेगी, और धीरे-धीरे लोचदार संभावित ऊर्जा को संग्रहीत करेगी।
जैसे-जैसे विरूपण बढ़ता जा रहा है, रॉड अंततः एक अस्थिर महत्वपूर्ण स्थिति तक पहुंच जाती है और फिर अचानक दूसरे कॉन्फ़िगरेशन में बदल जाती है। रूप में यह तीव्र परिवर्तन एक ध्यान देने योग्य तात्कालिक गति पैदा करता है, जो रोबोट को ऊपर और आगे की ओर ले जाता है।
पूरी प्रक्रिया एक स्प्रिंग को संपीड़ित करने और फिर उसे अचानक छोड़ देने के समान है। मोटर को बहुत कम समय में कूदने के लिए आवश्यक सभी शक्ति को सीधे आउटपुट नहीं करना पड़ता है, लेकिन यह धीरे-धीरे लंबे समय तक ऊर्जा जमा कर सकता है और फिर इसे लोचदार संरचना के माध्यम से केंद्रित रूप से जारी कर सकता है।
एक छलांग पूरी करने के बाद, मोटर विपरीत दिशा में घूमती है, जिससे इलास्टिक रॉड अगली छलांग के लिए आवश्यक प्रारंभिक स्थिति में लौट आती है। चूँकि रीसेट प्रक्रिया का कुछ हिस्सा रोबोट के हवा में रहते हुए पूरा किया जा सकता है, रोबोट लैंडिंग के बाद अगली उछाल के लिए जल्दी से तैयार हो सकता है।
हालाँकि, इलास्टिक रॉड के डिज़ाइन को कूदने के बल और वापसी की गति के बीच संतुलन बनाने की आवश्यकता होती है। हालाँकि कुछ संरचनाएँ अधिक ऊर्जा जारी कर सकती हैं, उन्हें ठीक होने के लिए मोटर को बड़े कोण से घुमाने की आवश्यकता होती है, जिसके परिणामस्वरूप लगातार छलांग के बीच लंबा अंतराल होता है। शोधकर्ताओं ने अंततः एक ऐसा डिज़ाइन चुना जो कम समय में मजबूत थ्रस्ट और पूर्ण रीसेट उत्पन्न कर सके।
यह सत्यापित करने के लिए कि क्या यह तंत्र वास्तव में एक पूर्ण रोबोट पर लागू होता है, अनुसंधान टीम ने एक प्रोटोटाइप बनाया जो लगभग 11 सेंटीमीटर लंबा है और इसका वजन 98.2 ग्राम है। इसकी पीठ दो लोचदार अंगों से सुसज्जित है जो अचानक विकृत हो सकती है, और इसकी समग्र गति विधि कुछ हद तक मेंढक के समान है।
शोधकर्ताओं ने कठोर पैर संरचना वाला एक नियंत्रण रोबोट भी बनाया। दोनों रोबोटों की मोटर शक्ति समान है, लेकिन मुख्य अंतर यह है कि बिजली का उपयोग कैसे किया जाता है: नियंत्रण रोबोट लगातार गति उत्पन्न करने के लिए कठोर पैरों पर निर्भर करता है, जबकि नया रोबोट पहले ऊर्जा संग्रहीत करता है और फिर लोचदार छड़ों के अचानक विरूपण के माध्यम से इसे जारी करता है।
परीक्षण में छह सतहों को शामिल किया गया है: लकड़ी, कपड़ा, ऐक्रेलिक, चमड़ा, घास और रेत। परिणामों से पता चला कि नया बाउंसिंग रोबोट सभी परीक्षणित सतहों पर कठोर पैरों वाले संस्करण की तुलना में तेजी से आगे बढ़ा।
एक लकड़ी के बोर्ड पर, नया रोबोट 3.21 बॉडी लंबाई प्रति सेकंड की गति तक पहुंच गया। छह सतहों के परीक्षण परिणामों को मिलाकर, औसत गति 2.46 शरीर की लंबाई प्रति सेकंड है, जबकि कठोर पैरों वाले रोबोट की औसत गति केवल 0.79 शरीर की लंबाई प्रति सेकंड है। दूसरे शब्दों में, नियंत्रण प्रयोगों के इस सेट में, उछलता हुआ रोबोट कठोर पैरों वाले संस्करण की तुलना में औसतन लगभग 3.1 गुना तेजी से आगे बढ़ा।
कपड़े और घास पर, दो रोबोटों के बीच प्रदर्शन अंतर विशेष रूप से स्पष्ट है। कठोर पैरों वाले रोबोट इन सतहों पर आसानी से आसानी से नहीं चल सकते हैं, जहां रुकावट या फिसलन का खतरा होता है, जबकि उछलने वाले रोबोट कुछ प्रतिरोध को दूर करने के लिए तात्कालिक जोर का उपयोग कर सकते हैं और आगे बढ़ना जारी रख सकते हैं।
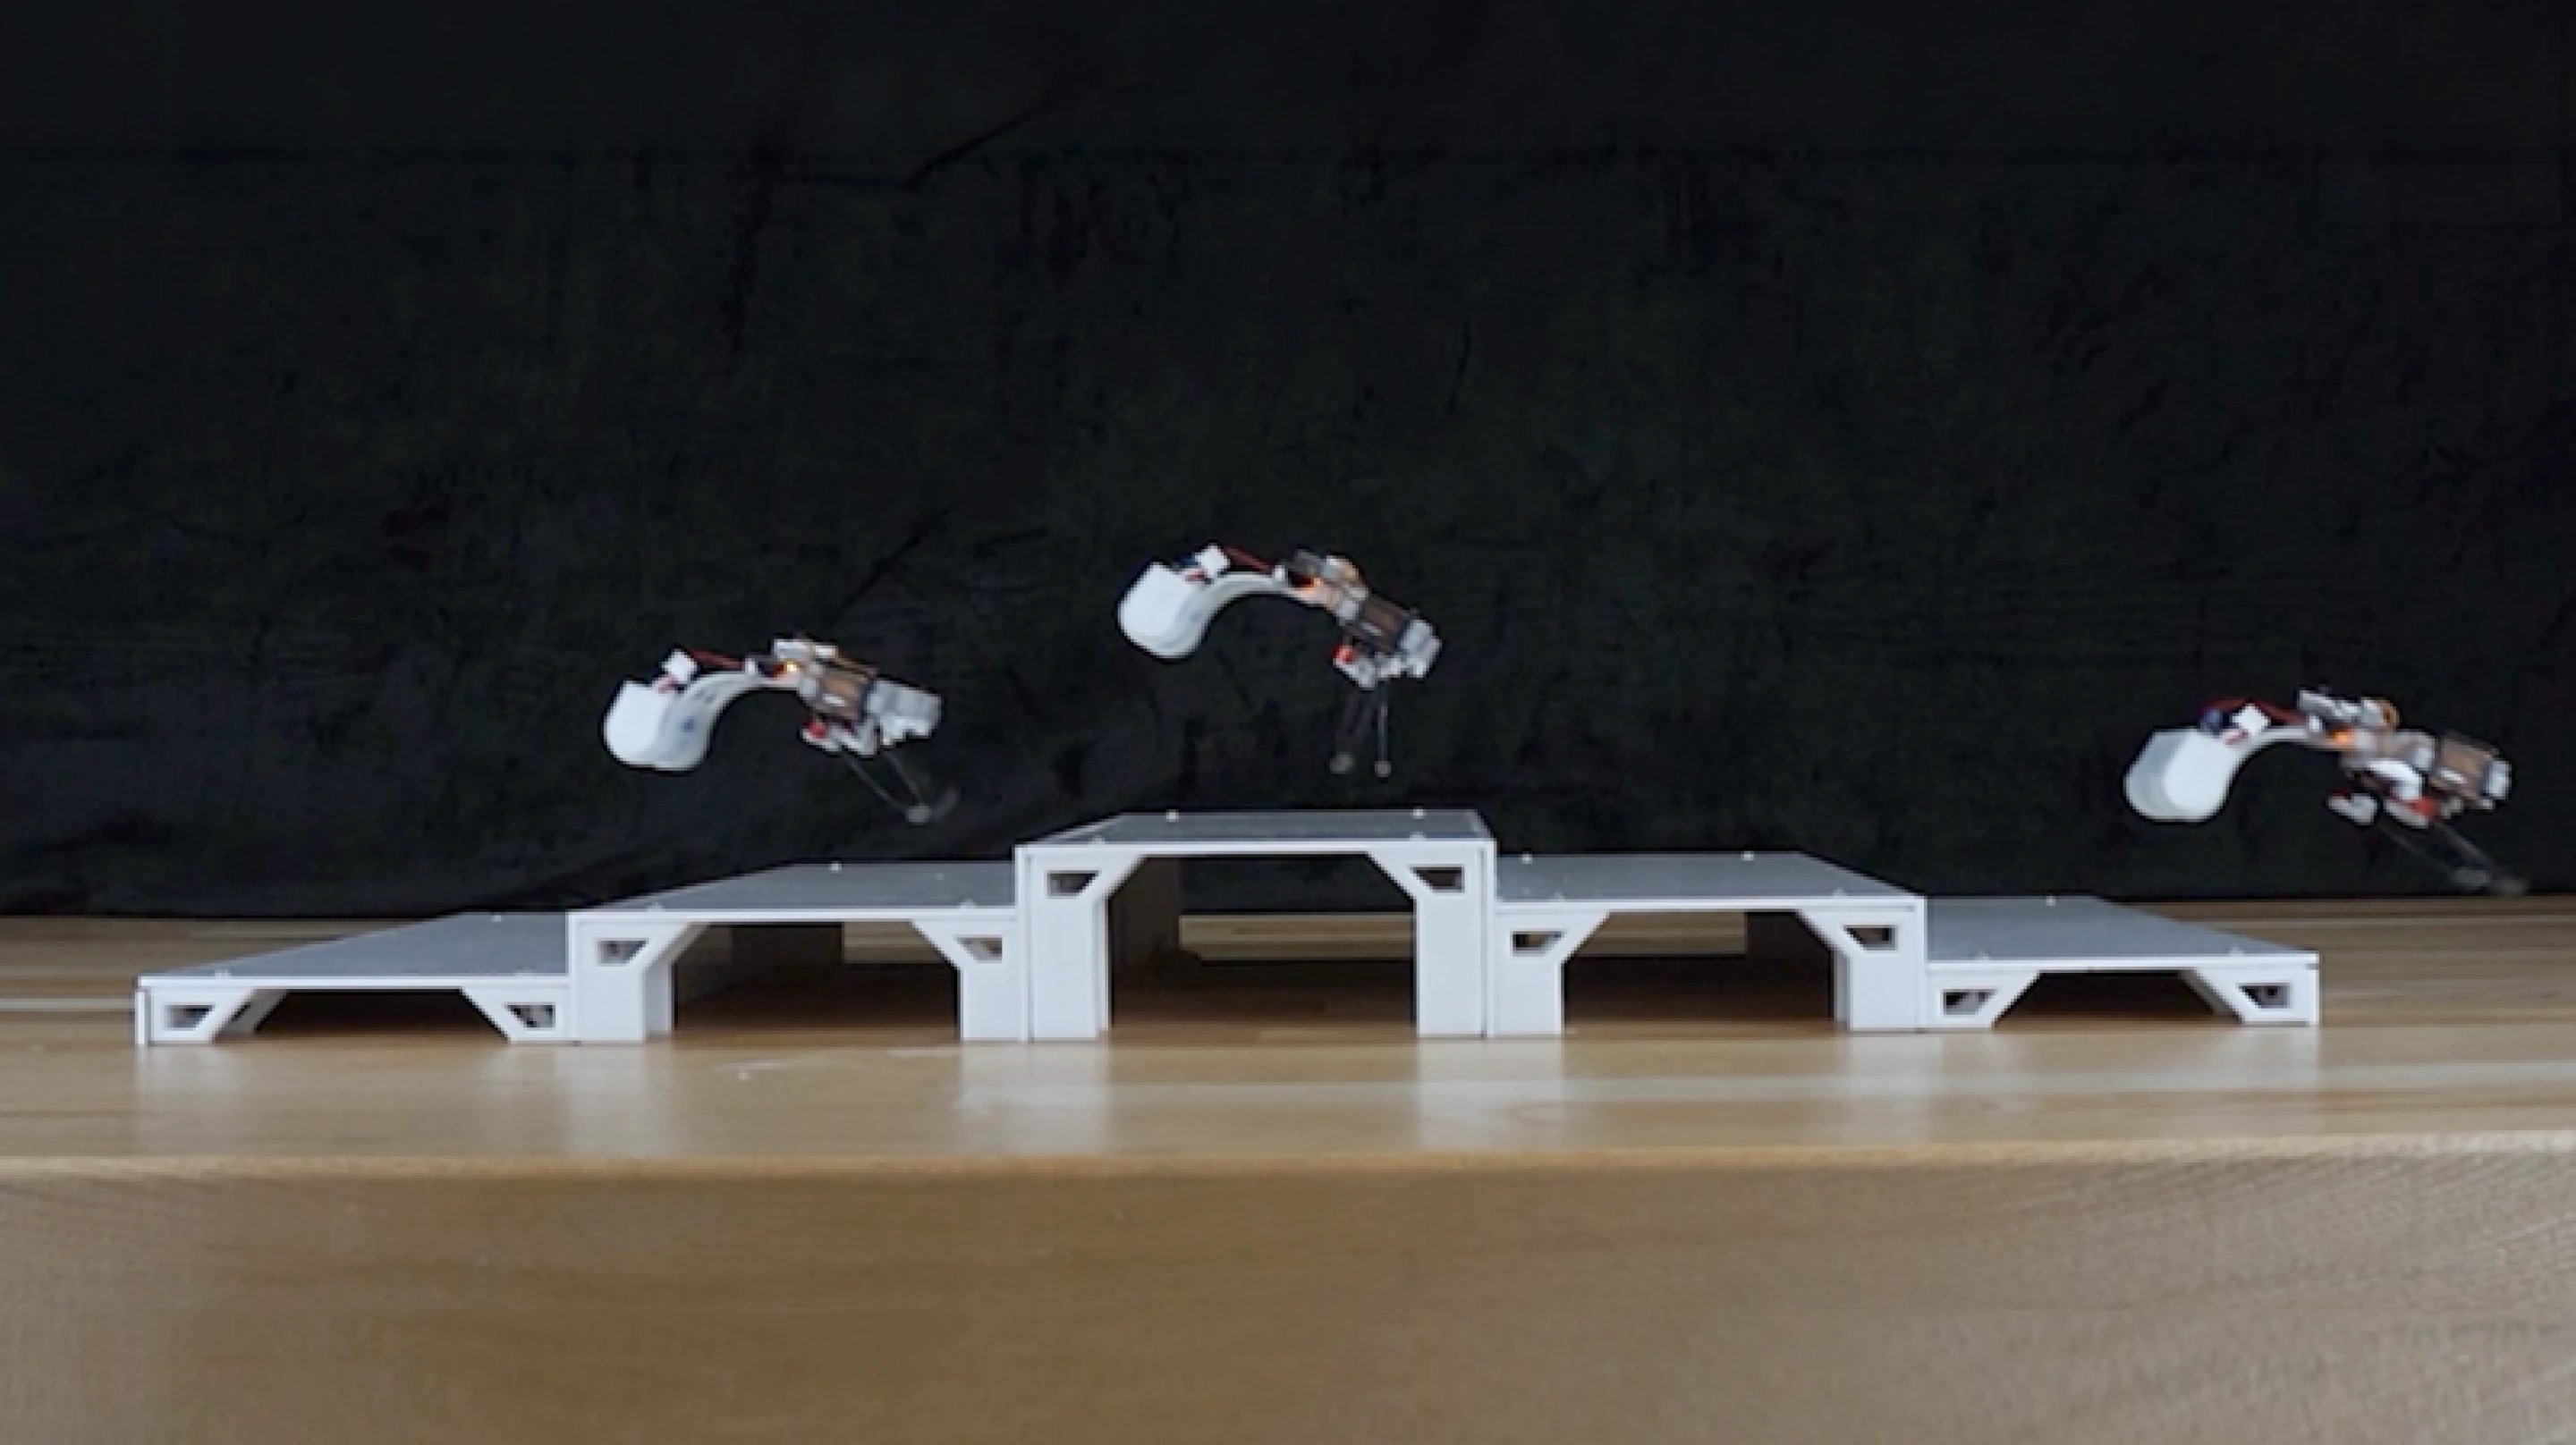
सपाट सतहों पर कूदने के अलावा, रोबोट ने छोटे कदमों को पार करने और लगातार बैकफ्लिप पूरा करने की क्षमता का भी प्रदर्शन किया। इन क्रियाओं से पता चलता है कि इलास्टिक रॉड न केवल रोबोट को आगे की ओर जोर देने में मदद कर सकती है, बल्कि विशिष्ट संरचना और नियंत्रण स्थितियों के तहत अधिक जटिल शरीर की गतिविधियों को भी प्राप्त कर सकती है।
शोधकर्ताओं ने रोबोट को पानी में तैरने की अनुमति देने के लिए पतले, लचीले पंखों से भी सुसज्जित किया। इस समय, मूल रूप से कूदने के लिए उपयोग किए जाने वाले लोचदार अंगों का उपयोग जल निकाय को धक्का देने के लिए पंखों के साथ किया जा सकता है, जिससे रोबोट लगभग 0.5 शरीर की लंबाई प्रति सेकंड की गति से आगे बढ़ सकता है।
रोबोट न केवल पानी में आगे बढ़ सकता है, बल्कि गति की दिशा भी बदल सकता है और हवा की गड़बड़ी के साथ परीक्षण स्थितियों में बाधाओं से बच सकता है। ज़मीन पर, शोधकर्ताओं ने रोबोट को अपनी दिशा बदलने के लिए विभिन्न आवृत्तियों पर चलने के लिए दो लोचदार अंगों को नियंत्रित किया।
एक भूमि नेविगेशन प्रदर्शन में, शोधकर्ताओं ने एक जटिल वातावरण में स्थानांतरित करने की अपनी क्षमता का प्रदर्शन करने के लिए एक रोबोट को चट्टान-बिखरे सैंडबॉक्स के माध्यम से दूर से संचालित किया। इसके अलावा, टीम ने रोबोट को प्रकाश स्रोत की दिशा में स्वायत्त रूप से मुड़ने की क्षमता प्रदर्शित करने की अनुमति देने के लिए प्रकाश सेंसर का भी उपयोग किया।
इसका मतलब है कि डिवाइस में पहले से ही कुछ बुनियादी पर्यावरणीय प्रतिक्रिया क्षमताएं हैं। हालाँकि, वर्तमान में प्रदर्शित स्वायत्त नेविगेशन अभी भी अपेक्षाकृत सरल है और अभी भी एक परिपक्व रोबोट प्रणाली से दूर है जो स्वतंत्र रूप से जटिल वातावरण की पहचान कर सकता है, मार्गों की योजना बना सकता है और कार्यों को पूरा कर सकता है।
शोधकर्ताओं का मानना है कि यह आंदोलन तंत्र आपदा स्थल खोज और बचाव, उपकरण निरीक्षण और अन्य कार्यों के लिए उपयुक्त हो सकता है जिनके लिए जटिल इलाके को पार करने की आवश्यकता होती है। उदाहरण के लिए, भूकंप या इमारत ढहने की जगह पर, माइक्रोरोबोट्स को मलबे, ढीली सामग्री और तंग जगहों पर नेविगेट करने की आवश्यकता हो सकती है। जब पारंपरिक पहिये वाले रोबोट बाधाओं का सामना करते हैं, तो उन्हें अक्सर घूमने या चलने योग्य मार्ग खोजने की आवश्यकता होती है, जबकि जो रोबोट कूद सकते हैं उनके पास कुछ बाधाओं को सीधे दूर करने का अवसर होता है।
यदि एक ही यांत्रिक संरचना जमीन पर उछल सकती है और पानी में पंखों को धकेल सकती है, तो रोबोट को विभिन्न वातावरणों के बीच स्विच करते समय दो पूरी तरह से स्वतंत्र प्रणोदन प्रणाली स्थापित करने की आवश्यकता नहीं हो सकती है। इस डिज़ाइन से कुछ उपकरणों की जटिलता को कम करने और माइक्रोरोबोट्स के लिए नए विकल्प प्रदान करने की उम्मीद है जिन्हें आर्द्र वातावरण, जल-जमाव वाले क्षेत्रों या जटिल इलाके में काम करने की आवश्यकता होती है।
प्रौद्योगिकी में जंपिंग रोबोट से परे भी निहितार्थ हैं। शोधकर्ता बताते हैं कि ऊर्जा को संग्रहीत करने और जारी करने के लिए यांत्रिक संरचना का उपयोग करने से बड़ी मोटरों या जटिल नियंत्रण प्रणालियों पर निर्भरता कम हो सकती है। इस विचार का उपयोग रोबोट ग्रिपर जैसे उपकरणों के लिए भी किया जा सकता है जिनके लिए तेज़ गति की आवश्यकता होती है। उदाहरण के लिए, कुछ यांत्रिक ग्रिपरों को बहुत कम समय में बंद करने की आवश्यकता होती है। यदि ऊर्जा को पहले संग्रहीत किया जा सकता है और फिर जल्दी से जारी किया जा सकता है, तो मोटर के आकार में उल्लेखनीय वृद्धि किए बिना तेज कार्रवाई गति प्राप्त करने का अवसर है।
शोध टीम का यह भी मानना है कि डिज़ाइन सिद्धांतों के इस सेट का उपयोग भविष्य में केवल कुछ मिलीमीटर आकार के रोबोट बनाने के लिए किया जा सकता है। मोटर या बड़ी ड्राइव के विशिष्ट आकार पर निर्भर रहने के बजाय, कुंजी लोचदार छड़ की ज्यामिति और अचानक विरूपण व्यवहार के बीच संबंध में निहित है। हालाँकि, क्या इसे वास्तव में मिलीमीटर स्तर तक कम किया जा सकता है, इसके लिए अभी और शोध और प्रयोगात्मक सत्यापन की आवश्यकता है।
वर्तमान में, यह रोबोट अभी भी एक वैज्ञानिक अनुसंधान प्रोटोटाइप है। मौजूदा परीक्षणों ने साबित कर दिया है कि यह कठोर पैरों वाले नियंत्रण संस्करण की तुलना में तेज़ चलता है, लेकिन टीम ने अभी तक यह प्रदर्शित नहीं किया है कि यह स्प्रिंग्स या लोचदार संरचनाओं का उपयोग करने वाले अन्य कूदने वाले रोबोटों से बेहतर प्रदर्शन कर सकता है। विभिन्न डिज़ाइनों में कूदने की ऊँचाई, गति की गति, ऊर्जा दक्षता, नियंत्रण सटीकता और रीसेट समय में अंतर होता है, और उन्हें अभी भी समान परिस्थितियों में तुलना करने की आवश्यकता होती है।
इसके अलावा, प्रोटोटाइप वर्तमान में केवल बुनियादी नेविगेशन, बाधा पार करने और तैराकी क्षमताओं को प्रदर्शित करता है। खोज और बचाव या औद्योगिक निरीक्षण मिशनों में वास्तव में उपयोग किए जाने के लिए, सहनशक्ति, पर्यावरणीय धारणा, गति स्थिरता और जटिल इलाके अनुकूलनशीलता में और सुधार करना आवश्यक है, और यह सत्यापित करना आवश्यक है कि क्या लोचदार संरचना लंबे समय तक बार-बार विरूपण के बाद विश्वसनीय रह सकती है।
यह शोध ध्यान देने योग्य इंजीनियरिंग विचार को दर्शाता है: रोबोट को मजबूत तात्कालिक कार्रवाई क्षमताओं को प्राप्त करने के लिए अधिक शक्तिशाली मोटरों पर निर्भर रहने की आवश्यकता नहीं है। वे यांत्रिक संरचनाओं के माध्यम से भी ऊर्जा जमा कर सकते हैं और फिर इसे उचित तरीके से तुरंत जारी कर सकते हैं। यह दृष्टिकोण माइक्रोरोबोट्स के लिए विशेष रूप से आकर्षक है जहां आकार और ऊर्जा दोनों गंभीर रूप से सीमित हैं।
जैसा कि शोधकर्ता लोचदार संरचनाओं के अचानक विरूपण के नियमों को समझते हैं, यह डिज़ाइन जो तेजी से गति प्राप्त करने के लिए सामग्री का उपयोग करता है, भविष्य में छोटे और अधिक लचीले रोबोट सिस्टम पर लागू होने की उम्मीद है। हालाँकि, प्रयोगशाला में प्रोटोटाइप से लंबे समय तक वास्तविक दुनिया के मिशनों को पूरा करने में सक्षम उत्पादों की ओर बढ़ने के लिए स्थायित्व, नियंत्रण और ऊर्जा प्रबंधन जैसे मुद्दों पर अभी भी ध्यान देने की आवश्यकता है।
टिप्पणियाँ