सार:
MIT शोधकर्ताओं ने SANDO नामक एक ड्रोन प्रक्षेपवक्र योजना प्रणाली विकसित की है। लक्ष्य ऐसे वातावरण में विमान के लिए टकराव से बचने के मार्गों की लगातार योजना बनाना है जहां कोई पूर्व-मानचित्र नहीं है और आसपास की बाधाएं बढ़ रही हैं। सटीक अनुमान लगाने की कोशिश करने के बजाय कि प्रत्येक बाधा अगली कहाँ होगी, SANDO उस सीमा की गणना करता है जिसमें बाधा एक निर्दिष्ट समय के भीतर उच्चतम गति के आधार पर आगे बढ़ सकती है, और तदनुसार ड्रोन के लिए एक त्रि-आयामी सुरक्षित मार्ग आरक्षित करता है जो समय के साथ बदलता है।
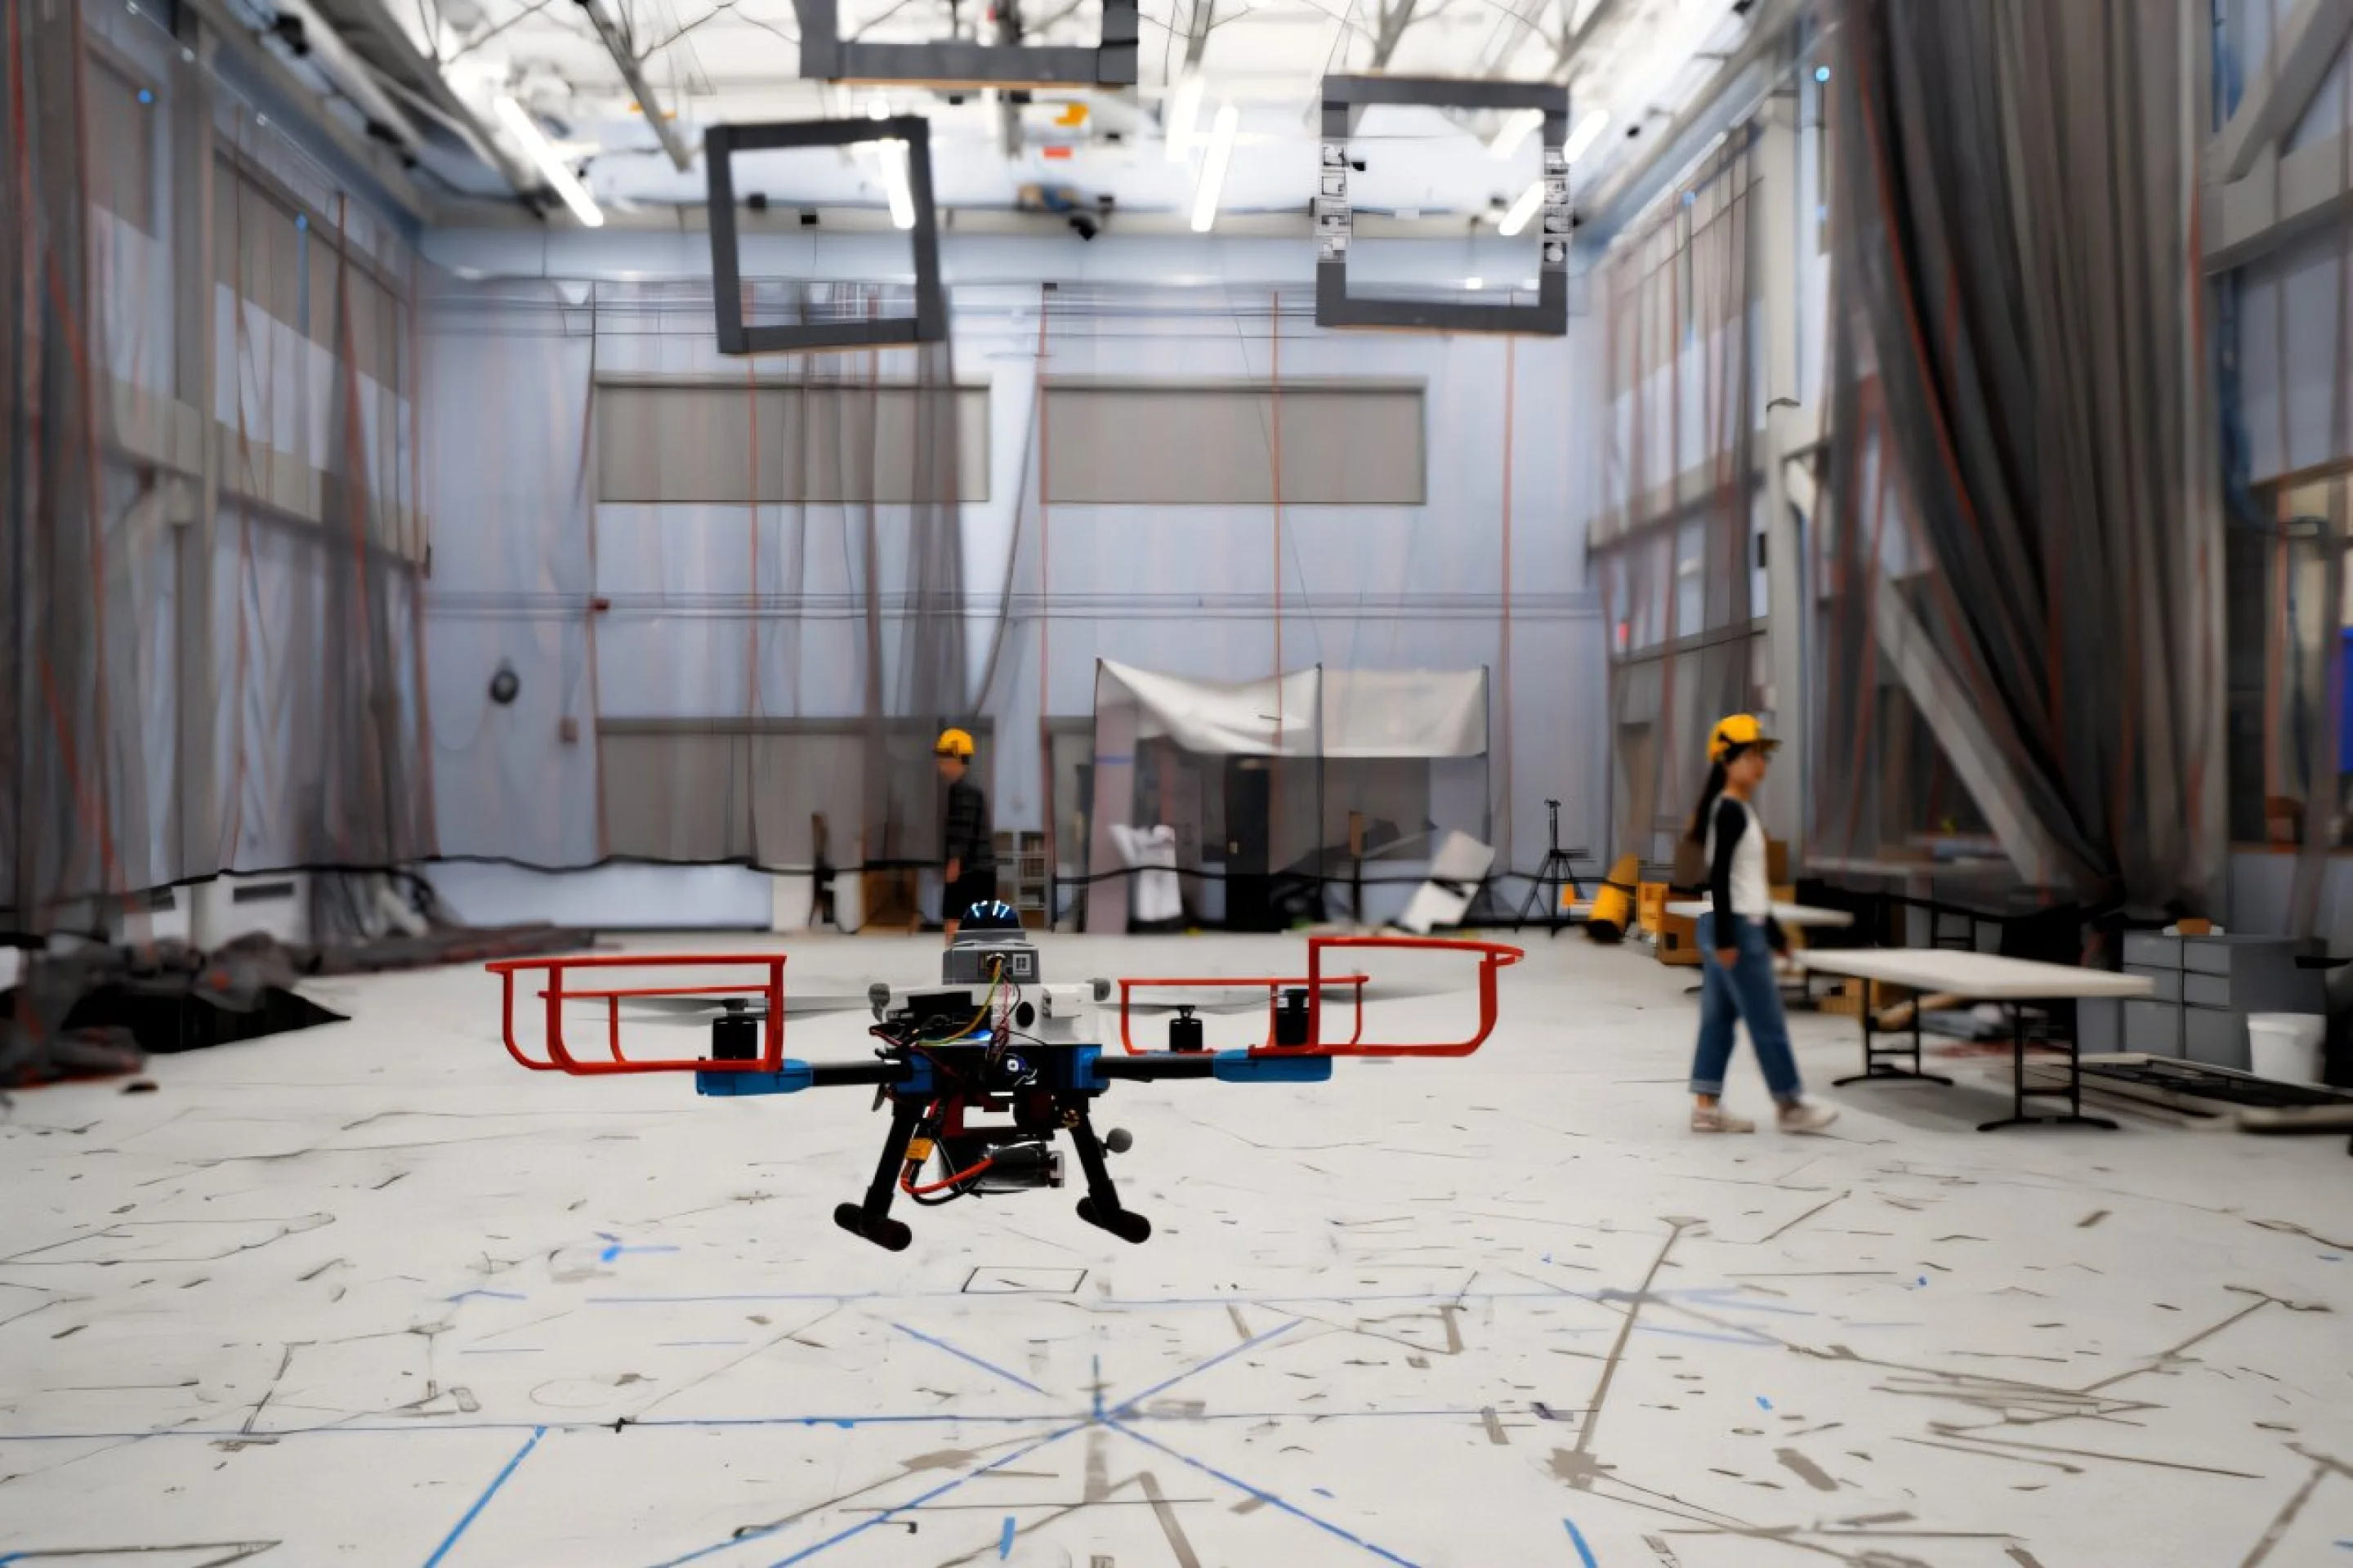
SANDO का पूरा नाम "गतिशील अज्ञात वातावरण में सुरक्षित स्वायत्त प्रक्षेप पथ योजना" है। सिस्टम गतिशील बाधाओं को खोजने, समूह बनाने और ट्रैक करने के लिए ऑनबोर्ड कैमरों और सेंसर का उपयोग करता है, और फिर उन क्षेत्रों का वर्णन करने के लिए एक बाउंडिंग क्षेत्र का उपयोग करता है जहां इन वस्तुओं के भविष्य में पहुंचने की संभावना है। योजनाकार इन क्षेत्रों को मार्ग गणना में शामिल करके बाधा रहित अंतरिक्ष खंडों की एक श्रृंखला बनाता है जो समय के साथ समायोजित होते हैं; यह भीड़भाड़ वाले क्षेत्रों के आसपास ड्रोन का मार्गदर्शन करने के लिए बाधा-घने क्षेत्रों को चिह्नित करने के लिए हीट मैप का भी उपयोग करता है। सुरक्षित गलियारे में, सिस्टम तेज़ लक्ष्य मार्ग की गणना करेगा और ड्रोन के आगे बढ़ने पर पर्यावरणीय परिवर्तनों के अनुसार पुन: योजना बनाएगा।
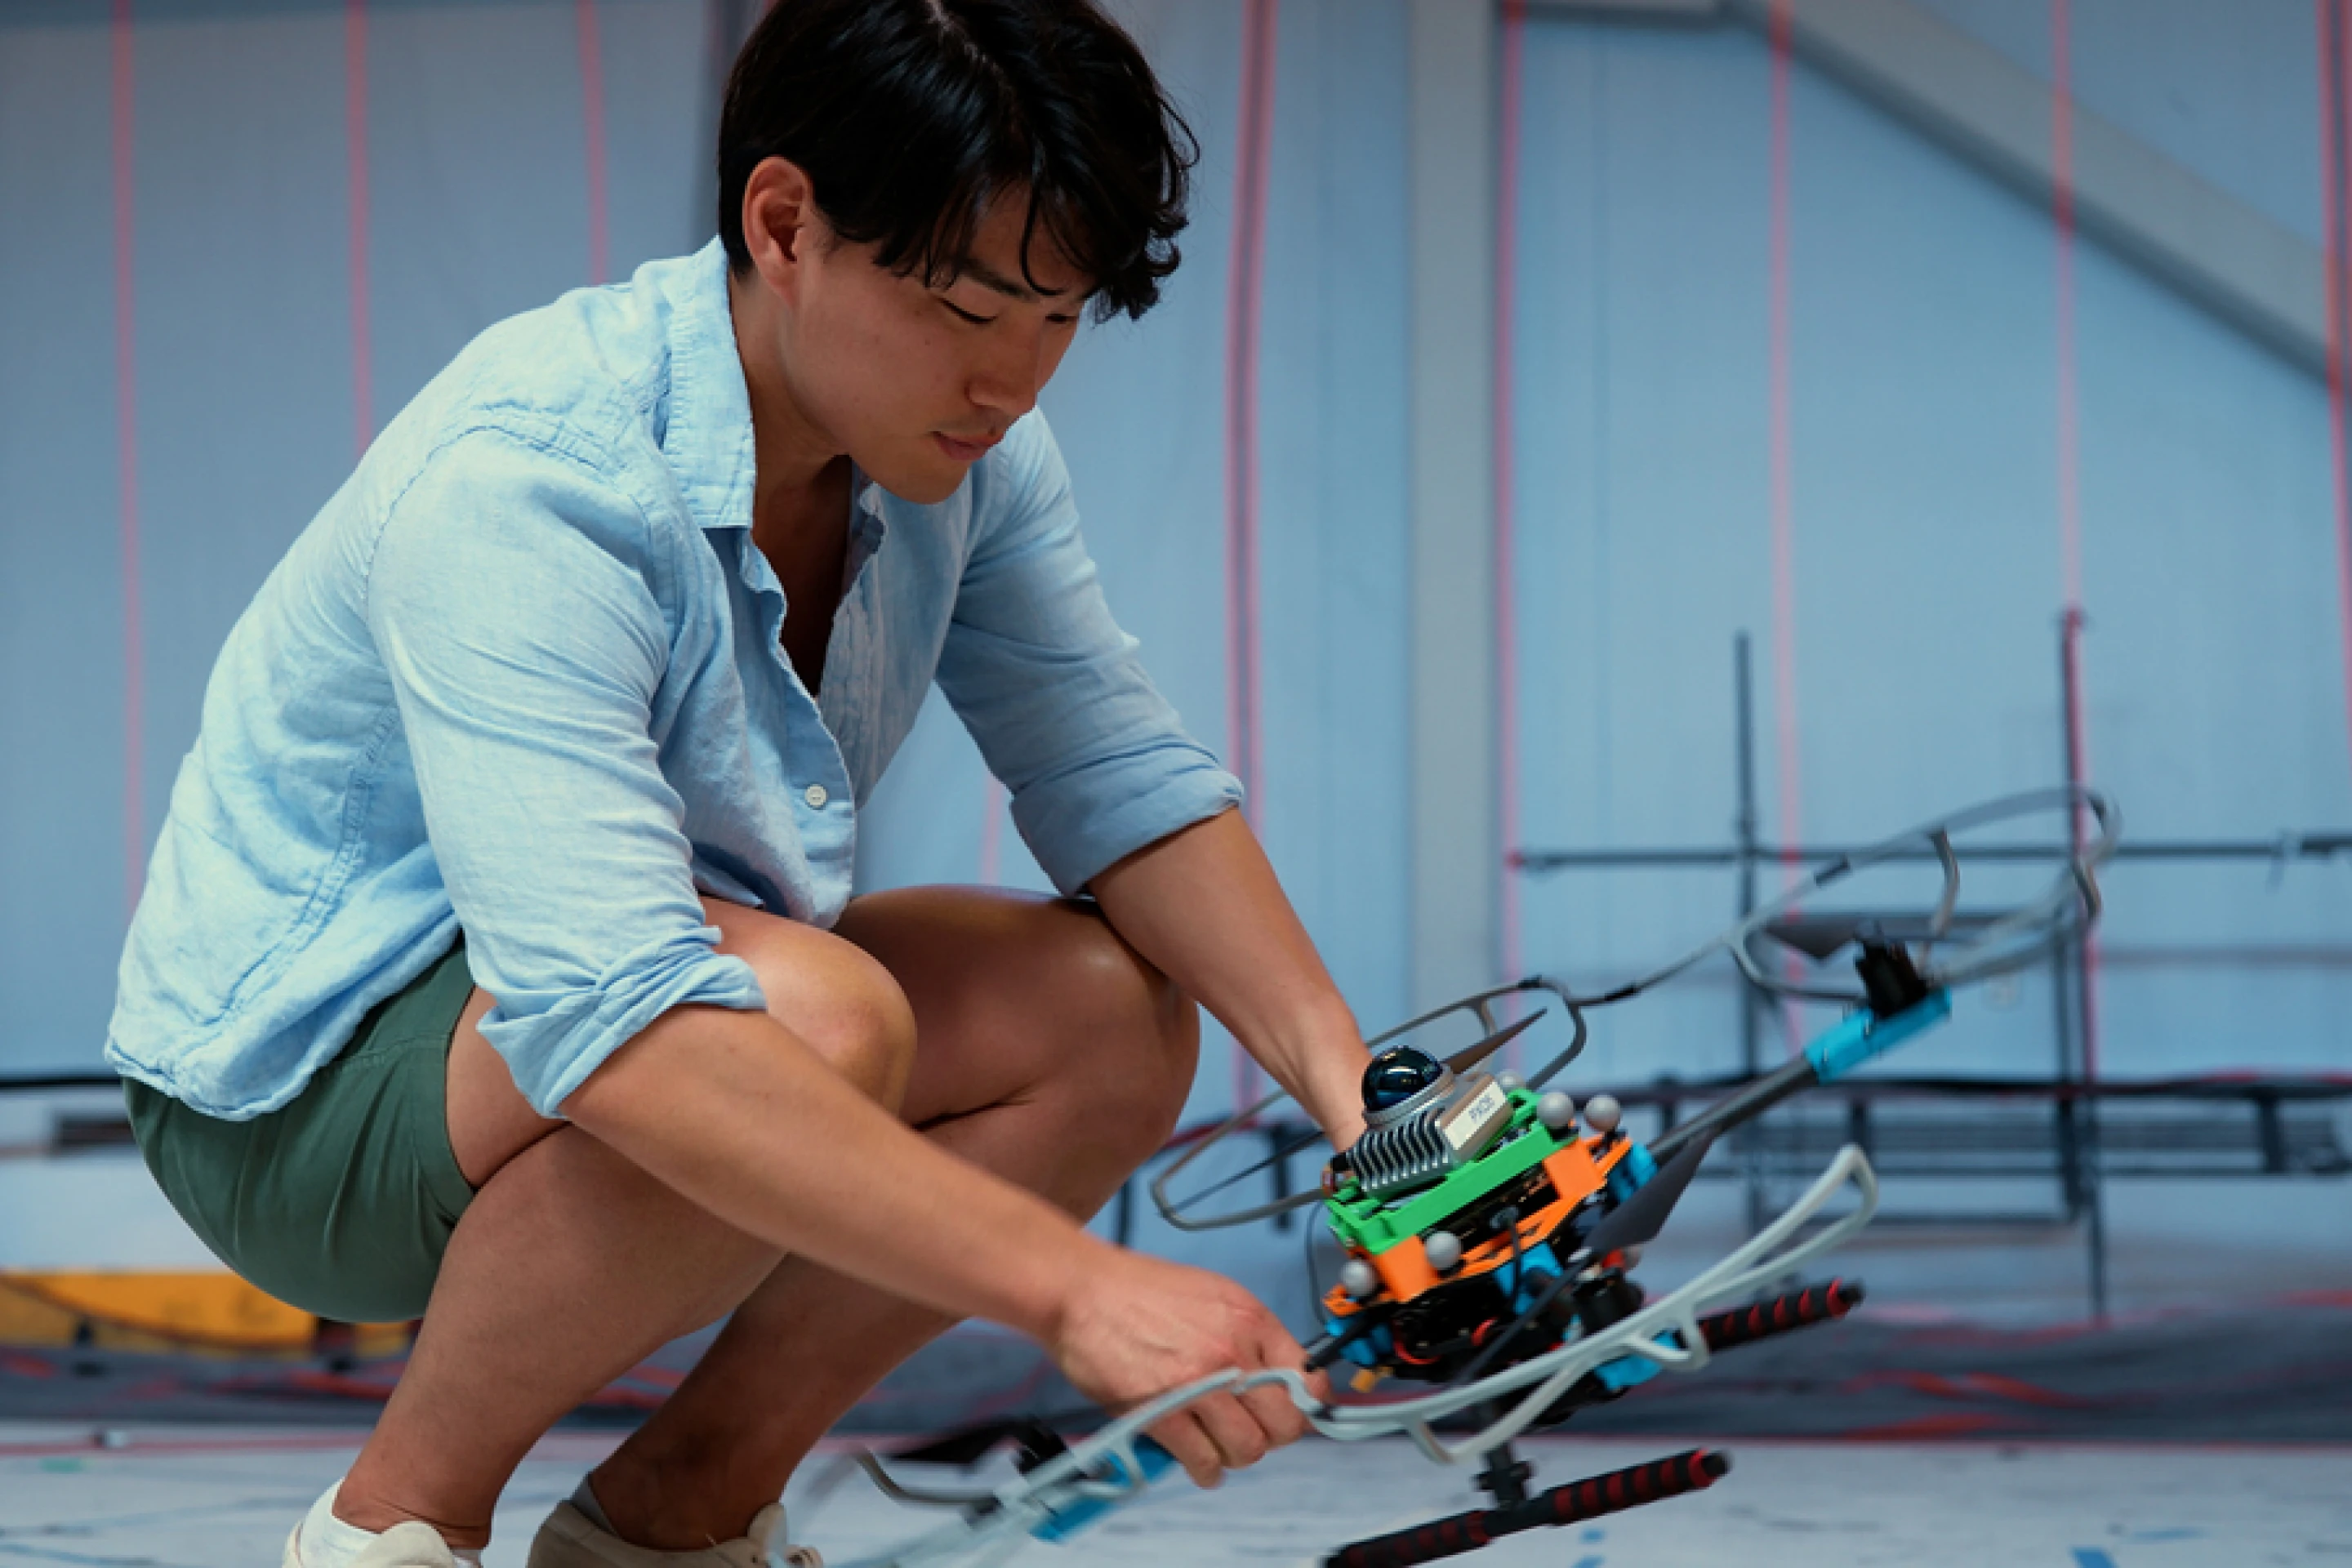
शोध टीम ने कहा कि SANDO की मुख्य विशेषता टकराव से बचाव को एक कठिन बाधा के रूप में उपयोग करना है, न कि केवल एल्गोरिदम को बाधाओं से "बचने की कोशिश" करने देना। शोधकर्ताओं ने गणितीय रूप से साबित किया कि यदि सिस्टम की धारणाएं पूरी होती हैं तो नियोजित प्रक्षेपवक्र अज्ञात गतिशील बाधाओं से बच सकता है। एक मुख्य आधार यह है कि सिस्टम एक विश्वसनीय ऊपरी सीमा निर्धारित कर सकता है कि कोई बाधा कितनी तेजी से आगे बढ़ सकती है; इसे बाधा के सटीक इरादे या गति की दिशा जानने की आवश्यकता नहीं है, लेकिन यदि कोई वस्तु निर्धारित सीमा से अधिक तेजी से चलती है, तो सुरक्षा गारंटी लागू नहीं होती है।
सिमुलेशन परीक्षण में, SANDO ने सभी परीक्षण परिवेशों में टकराव से बचा लिया और कई तुलनात्मक योजना प्रणालियों की तुलना में लक्ष्य बिंदु तक तेजी से पहुंच गया। शोध दल ने ऑनबोर्ड कंप्यूटर और सेंसर से लैस ड्रोन का उपयोग करके 12 वास्तविक उड़ान परीक्षण भी किए, जिसके दौरान इसने सभी चलती बाधाओं को सफलतापूर्वक टाल दिया। यह शोध "आईईईई ट्रांजेक्शन्स ऑन रोबोटिक्स" में प्रकाशित हुआ था। टीम ने कहा कि इस प्रणाली का उपयोग भविष्य में ढही हुई इमारतों की खोज और बचाव, खदान की खोज, आग के दृश्य की टोह लेने या भीड़-भाड़ वाले शहरी इलाकों में उड़ान के लिए किया जा सकता है। हालाँकि, यह अभी भी एक शोध परिणाम है और वास्तविक आपदा मिशनों में तैनात किया जाना सिद्ध नहीं हुआ है।
शोध में अभी भी व्यावहारिक सीमाएँ हैं। सैद्धांतिक गारंटी जो बाधा गति की ऊपरी सीमा पर निर्भर करती है, धारणा और अनुमान की सटीकता पर निर्भर करती है; विशेष रूप से घनी बाधाओं वाले परिदृश्यों में, सबसे खराब स्थिति के लिए आरक्षित सुरक्षा सीमा बहुत अधिक रूढ़िवादी हो सकती है, जिसके परिणामस्वरूप मार्ग में बदलाव या योजना दक्षता कम हो सकती है। टीम की अनुवर्ती योजना कंप्यूटिंग बोझ को कम करना और उपयोगकर्ताओं को प्राकृतिक भाषा में रोबोट को कार्य जारी करने की अनुमति देने के लिए मशीन लर्निंग के संयोजन का पता लगाना है।
टिप्पणियाँ