
सार:
शेनयांग इंस्टीट्यूट ऑफ ऑटोमेशन, चाइनीज एकेडमी ऑफ साइंसेज की एक शोध टीम ने हाल ही में एक वायरलेस, प्रकाश-नियंत्रित लघु "रोबोट मंटा रे" विकसित किया है, जिसके प्रणोदन पंख बुलफ्रॉग के पैरों से ली गई वास्तविक कंकाल की मांसपेशियों द्वारा संचालित होते हैं। यह शोध सीधे तौर पर एक्चुएटर के रूप में जैविक ऊतक का उपयोग करता है, जो बायोसिंक्रेटिक रोबोट के क्षेत्र में एक अत्याधुनिक अन्वेषण है। प्रासंगिक परिणाम "उन्नत कार्यात्मक सामग्री" में प्रकाशित किए गए हैं।
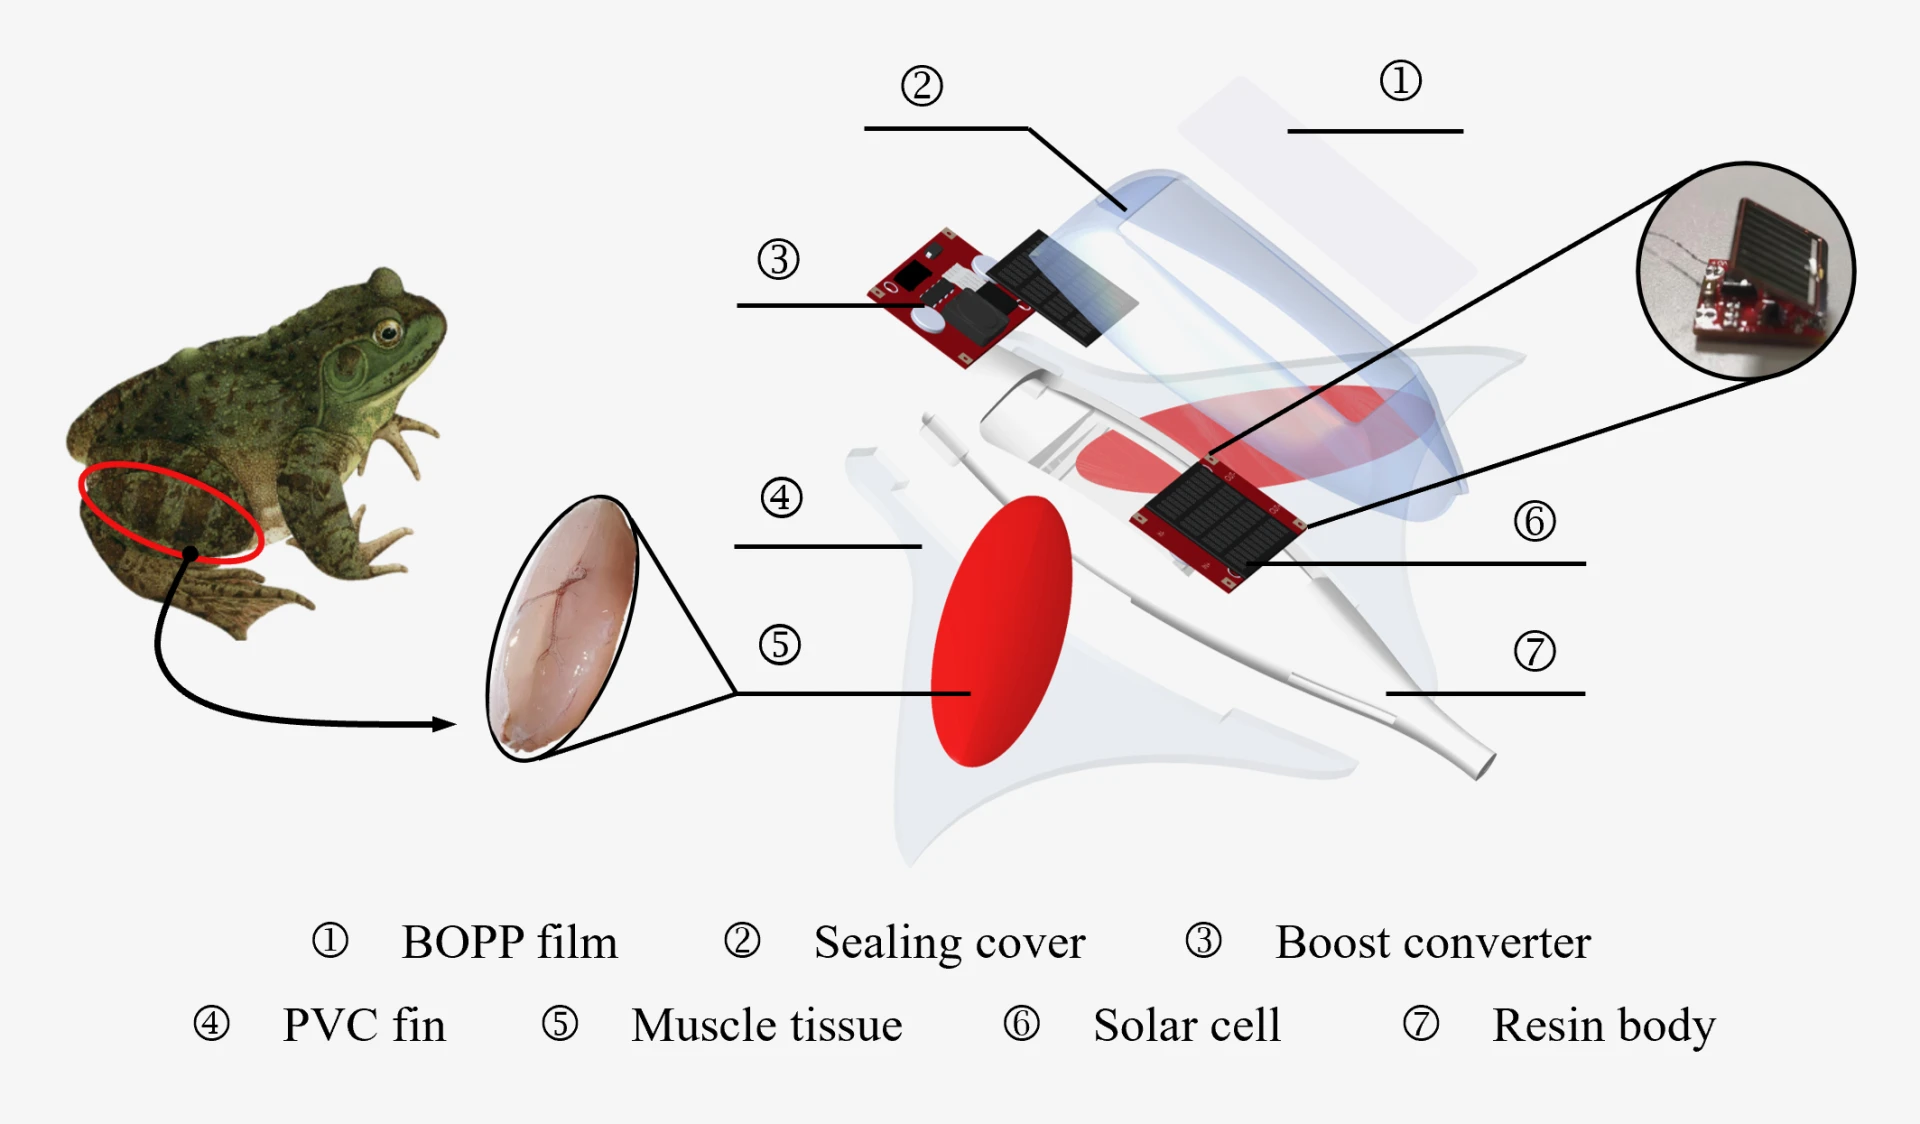
शोध टीम ने एक्चुएटर के रूप में एक आम बुलफ्रॉग के पैर से ग्रैसिलिस मांसपेशी निकाली। अनुकूलित विद्युत उत्तेजना स्थितियों (1 हर्ट्ज, 5 वी, 10 एमएस प्रति पल्स) के तहत, मांसपेशी लगभग 25% के संकुचन आयाम के साथ लगभग 6.5 एन का एक स्थिर संकुचन बल उत्पन्न कर सकती है; मजबूत उत्तेजना के तहत, चरम बल 9.4 एन तक पहुंच सकता है। ऊतक 11 दिनों तक विद्युत रूप से उत्तरदायी रहा और लगभग सात दिनों तक रोबोट को विश्वसनीय रूप से चलाने में सक्षम था।
पिछले प्रोटोकॉल से भिन्न, जिसमें प्रयोगशाला संस्कृति या पुनर्निर्मित मांसपेशी ऊतक का उपयोग किया गया था, इस अध्ययन में सीधे तौर पर प्राकृतिक रूप से पृथक अक्षुण्ण कंकाल की मांसपेशी का उपयोग किया गया। शोधकर्ताओं ने बताया कि प्राकृतिक मांसपेशी फाइबर में उच्च क्रमबद्ध व्यवस्था संरचना होती है, इसलिए संकुचन प्रदर्शन सेल कल्चर-पुनर्निर्मित मांसपेशी बंडलों की तुलना में काफी बेहतर होता है। हालाँकि, अपर्याप्त आउटपुट बल हमेशा मौजूदा कंकाल मांसपेशी-चालित रोबोटों की गति और गतिशीलता को सीमित करने वाली एक प्रमुख बाधा रही है।
पारंपरिक वायर्ड विद्युत उत्तेजना प्रणालियों की बाधाओं से छुटकारा पाने के लिए, टीम ने रोबोटिक मंटा रे के पीछे माइक्रो-गैलियम आर्सेनाइड (GaAs) फोटोवोल्टिक मॉड्यूल को एकीकृत किया और इसे 808-नैनोमीटर निकट-अवरक्त लेजर के साथ विकिरणित किया। फोटोवोल्टिक इकाई प्रकाश संकेतों को विद्युत संकेतों में परिवर्तित करती है और संकुचन शुरू करने के लिए उन्हें मांसपेशियों की सतह पर तंत्रिकाओं तक पहुंचाती है; बाईं और दाईं ओर के फोटोवोल्टिक क्षेत्रों को स्वतंत्र रूप से संबोधित किया जा सकता है, और दोनों तरफ की मांसपेशियों का विभेदित संकुचन प्रकाश के समय और स्थिति को नियंत्रित करके प्राप्त किया जाता है, जिससे आगे बढ़ने, मोड़ने, गोलाकार और यू-आकार के मोड़ जैसे केबल रहित नियंत्रण पूरा हो जाता है।
गति प्रदर्शन के संदर्भ में, रोबोट मंटा रे की औसत सीधी-रेखा गति 0.54 शरीर की लंबाई प्रति सेकंड (लगभग 2.7 सेमी/सेकेंड) है, और थोड़े समय में प्रति सेकंड 2 शरीर की लंबाई तक पहुंच सकती है। अनुसंधान दल ने कहा कि यह कंकाल की मांसपेशियों से संचालित बायोहाइब्रिड रोबोट की अब तक की सबसे अधिक सापेक्ष आगे की गति है। इसकी न्यूनतम मोड़ त्रिज्या इसके शरीर की लंबाई का केवल आठवां हिस्सा है, इसकी अधिकतम कोणीय गति 21 डिग्री प्रति सेकंड तक पहुंचती है, और एक पूर्ण चक्र पूरा करने में इसे लगभग 17 सेकंड लगते हैं। सतह पर मंडराने और भार (5 ग्राम तक) के साथ पानी के नीचे तैरने के अलावा, रोबोट कठोर सतहों पर भी धीमी गति से चल सकता है।
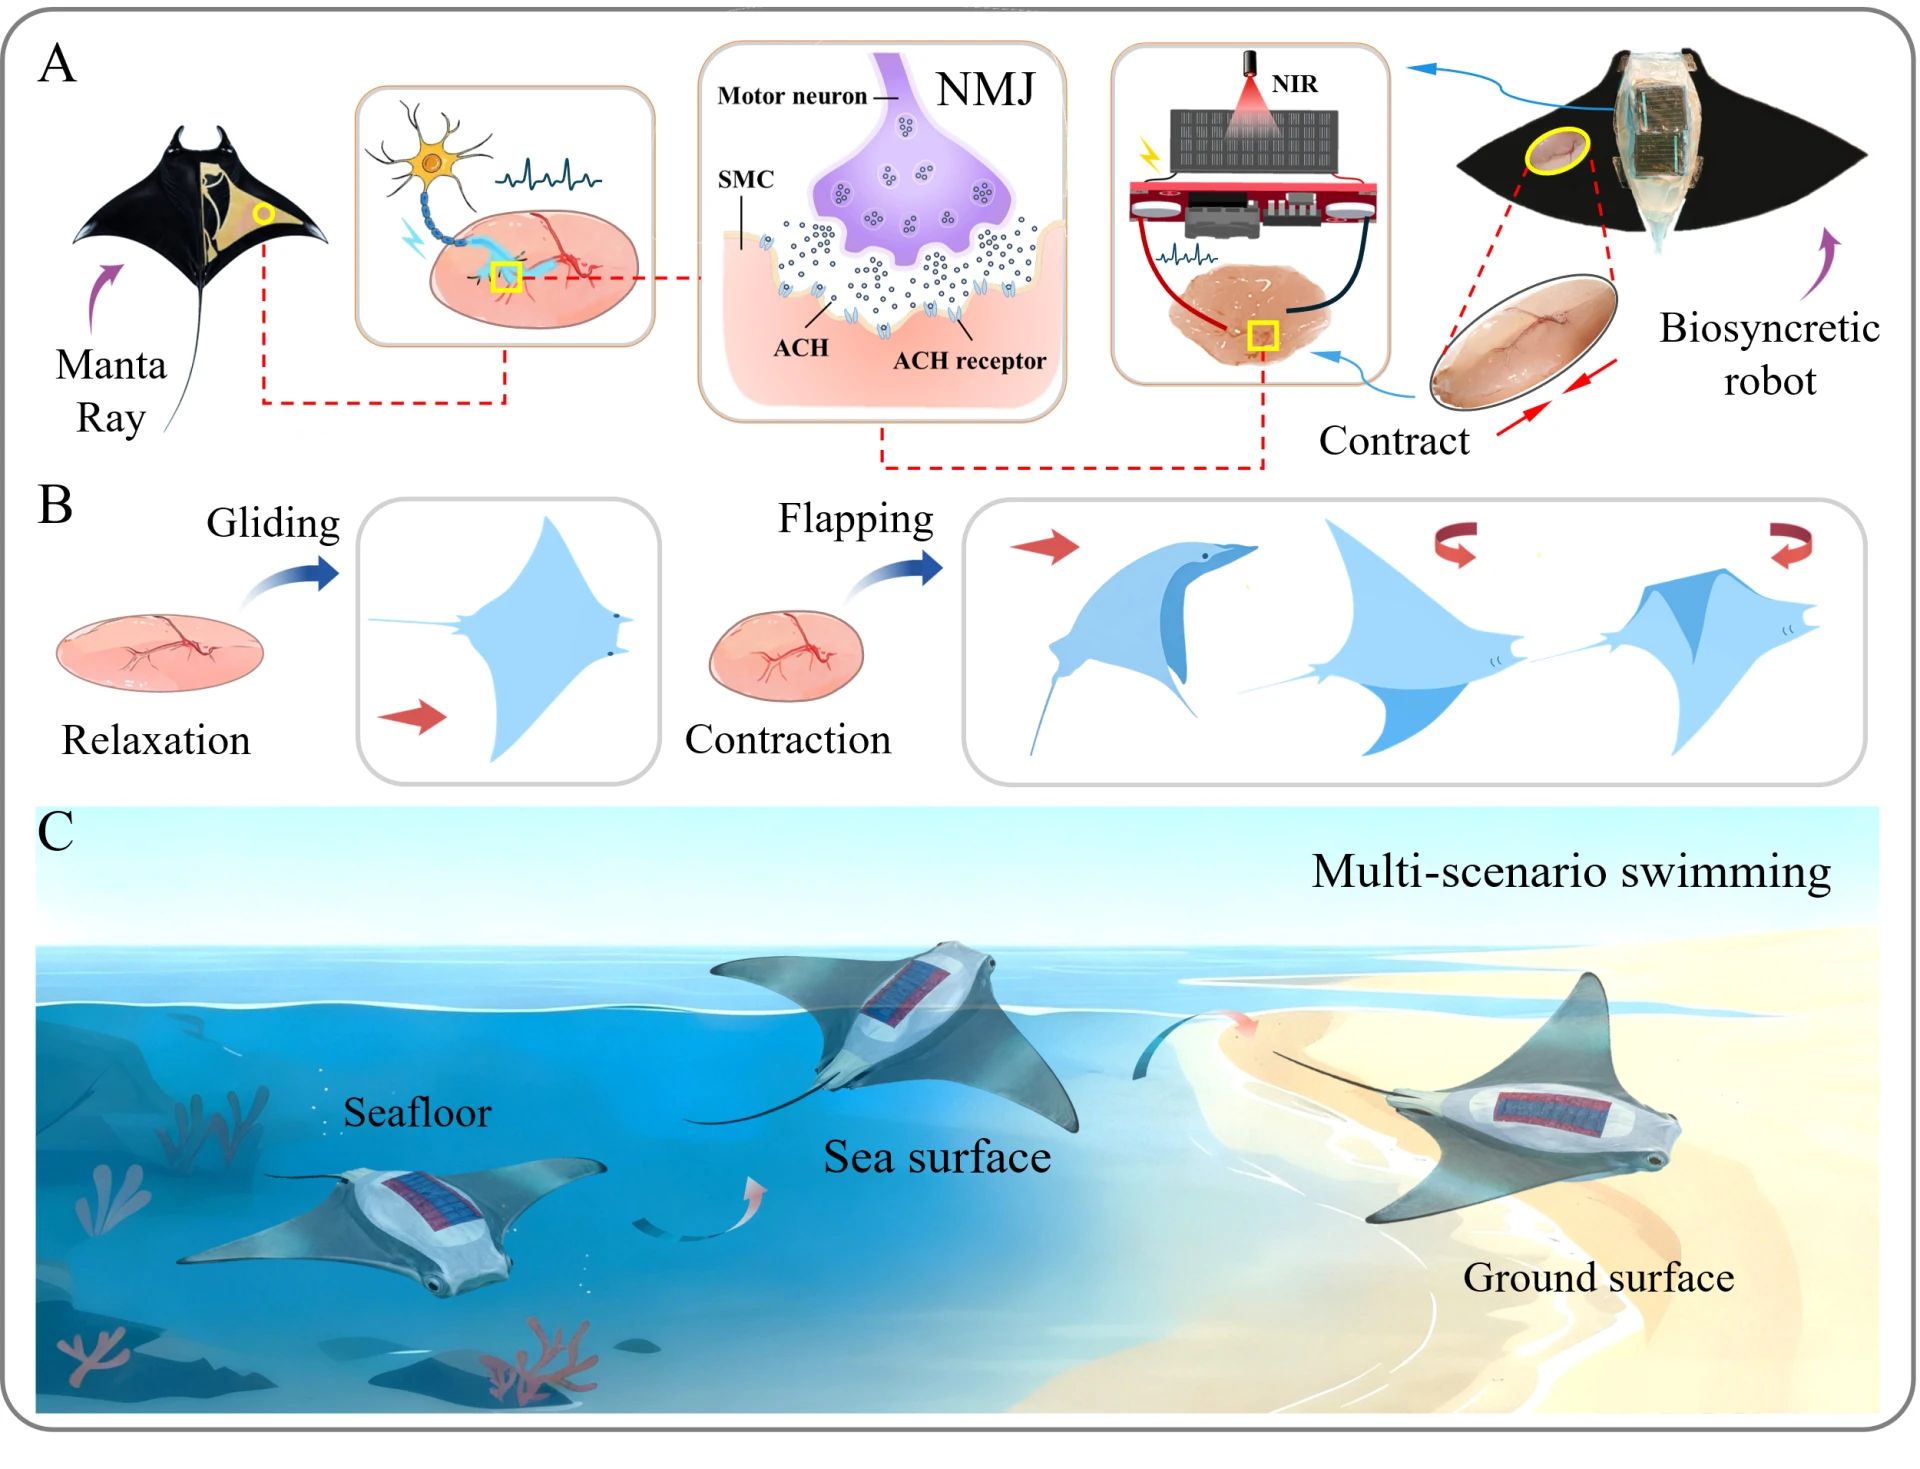
शोधकर्ताओं ने कहा कि यह पहली बार है कि प्राकृतिक पृथक कंकाल की मांसपेशी को एक वायरलेस फोटोइलेक्ट्रिक तंत्रिका उत्तेजना प्रणाली के साथ जोड़ा गया है, जो उच्च प्रदर्शन वाले जैविक एक्ट्यूएटर के रूप में प्राकृतिक मांसपेशी ऊतक की व्यवहार्यता की पुष्टि करता है। यह तकनीकी मार्ग मंटा रे कॉन्फ़िगरेशन तक सीमित नहीं है: प्राकृतिक मांसपेशी एक्ट्यूएटर्स से अन्य रोबोट संरचनाओं के अनुकूल होने की उम्मीद की जाती है, और "ऑप्टिकल-इलेक्ट्रिकल" वायरलेस नियंत्रण योजना स्थायी बाहरी तारों की आवश्यकता के बिना जैविक एक्ट्यूएटर्स को नियंत्रित करने का एक तरीका प्रदान करती है।
आवेदन स्तर पर, टीम का मानना है कि इस प्रकार का छोटा, फिन-प्रोपेल्ड रोबोट उथले पानी के पर्यावरण की निगरानी और जलीय जीवन के कम-अशांति अवलोकन के लिए उपयुक्त है, और पारंपरिक पानी के नीचे रोबोट प्रोपेलर और कठोर तंत्र के कारण होने वाले हस्तक्षेप से बच सकता है। इसके अलावा, पृथक मांसपेशियों के प्रभावी संकुचन को बनाए रखने के लिए विकसित विद्युत उत्तेजना ढांचा तंत्रिका चोट के बाद इन विट्रो मांसपेशी पुनर्वास अनुसंधान और गतिशील ऊतक इंजीनियरिंग संस्कृति प्रणालियों के लिए प्रयोगात्मक संदर्भ भी प्रदान कर सकता है।
वर्तमान मुख्य सीमा जैविक ऊतक का जीवनकाल और बाहरी ऊर्जा पर निर्भरता है: एकीकृत मांसपेशियां लगभग 7 दिनों तक विश्वसनीय रूप से काम कर सकती हैं और विद्युत प्रतिक्रिया 11 दिनों तक चल सकती है; वायरलेस उत्तेजना के लिए अभी भी बाहरी निकट-अवरक्त प्रकाश स्रोत द्वारा निरंतर बिजली आपूर्ति और नियंत्रण की आवश्यकता होती है। अगले चरण में, टीम मांसपेशियों के जीवनकाल को बढ़ाने के लिए इन विट्रो कल्चर रणनीतियों को अनुकूलित करने, अधिक समान विद्युत सिग्नल वितरण प्राप्त करने के लिए न्यूरो जैसी लचीली फिल्म इलेक्ट्रोड विकसित करने और ऑनबोर्ड ऊर्जा भंडारण के साथ फोटोवोल्टिक सिस्टम को संयोजित करने का प्रयास करने की योजना बना रही है ताकि रोबोट एकत्रित प्रकाश ऊर्जा को संग्रहीत कर सके और वास्तविक समय की रोशनी पर पूरी तरह से निर्भर होने के बजाय जरूरत पड़ने पर इसे कॉल कर सके।
टिप्पणियाँ