सार:
एनवाईयू टंडन स्कूल ऑफ इंजीनियरिंग की एक शोध टीम ने वर्मा नामक एक उभयचर तरंग रोबोट विकसित किया है जो अपने सिर और पूंछ के बीच पानी पंप करके अपने गुरुत्वाकर्षण के केंद्र को बदल देता है, जिससे उसी मशीन को पहाड़ियों पर चढ़ने, सीढ़ियों पर कदम रखने और पानी में तैरने की अनुमति मिलती है। यह अध्ययन "एडवांस्ड रोबोटिक्स रिसर्च" में प्रकाशित हुआ था। शोधकर्ताओं ने कहा कि यह पहली बार है कि किसी वेव रोबोट ने जमीन से पानी तक और फिर पानी से किनारे पर चढ़ने तक की पूरी भू-परिवर्तन क्षमता का प्रदर्शन किया है।
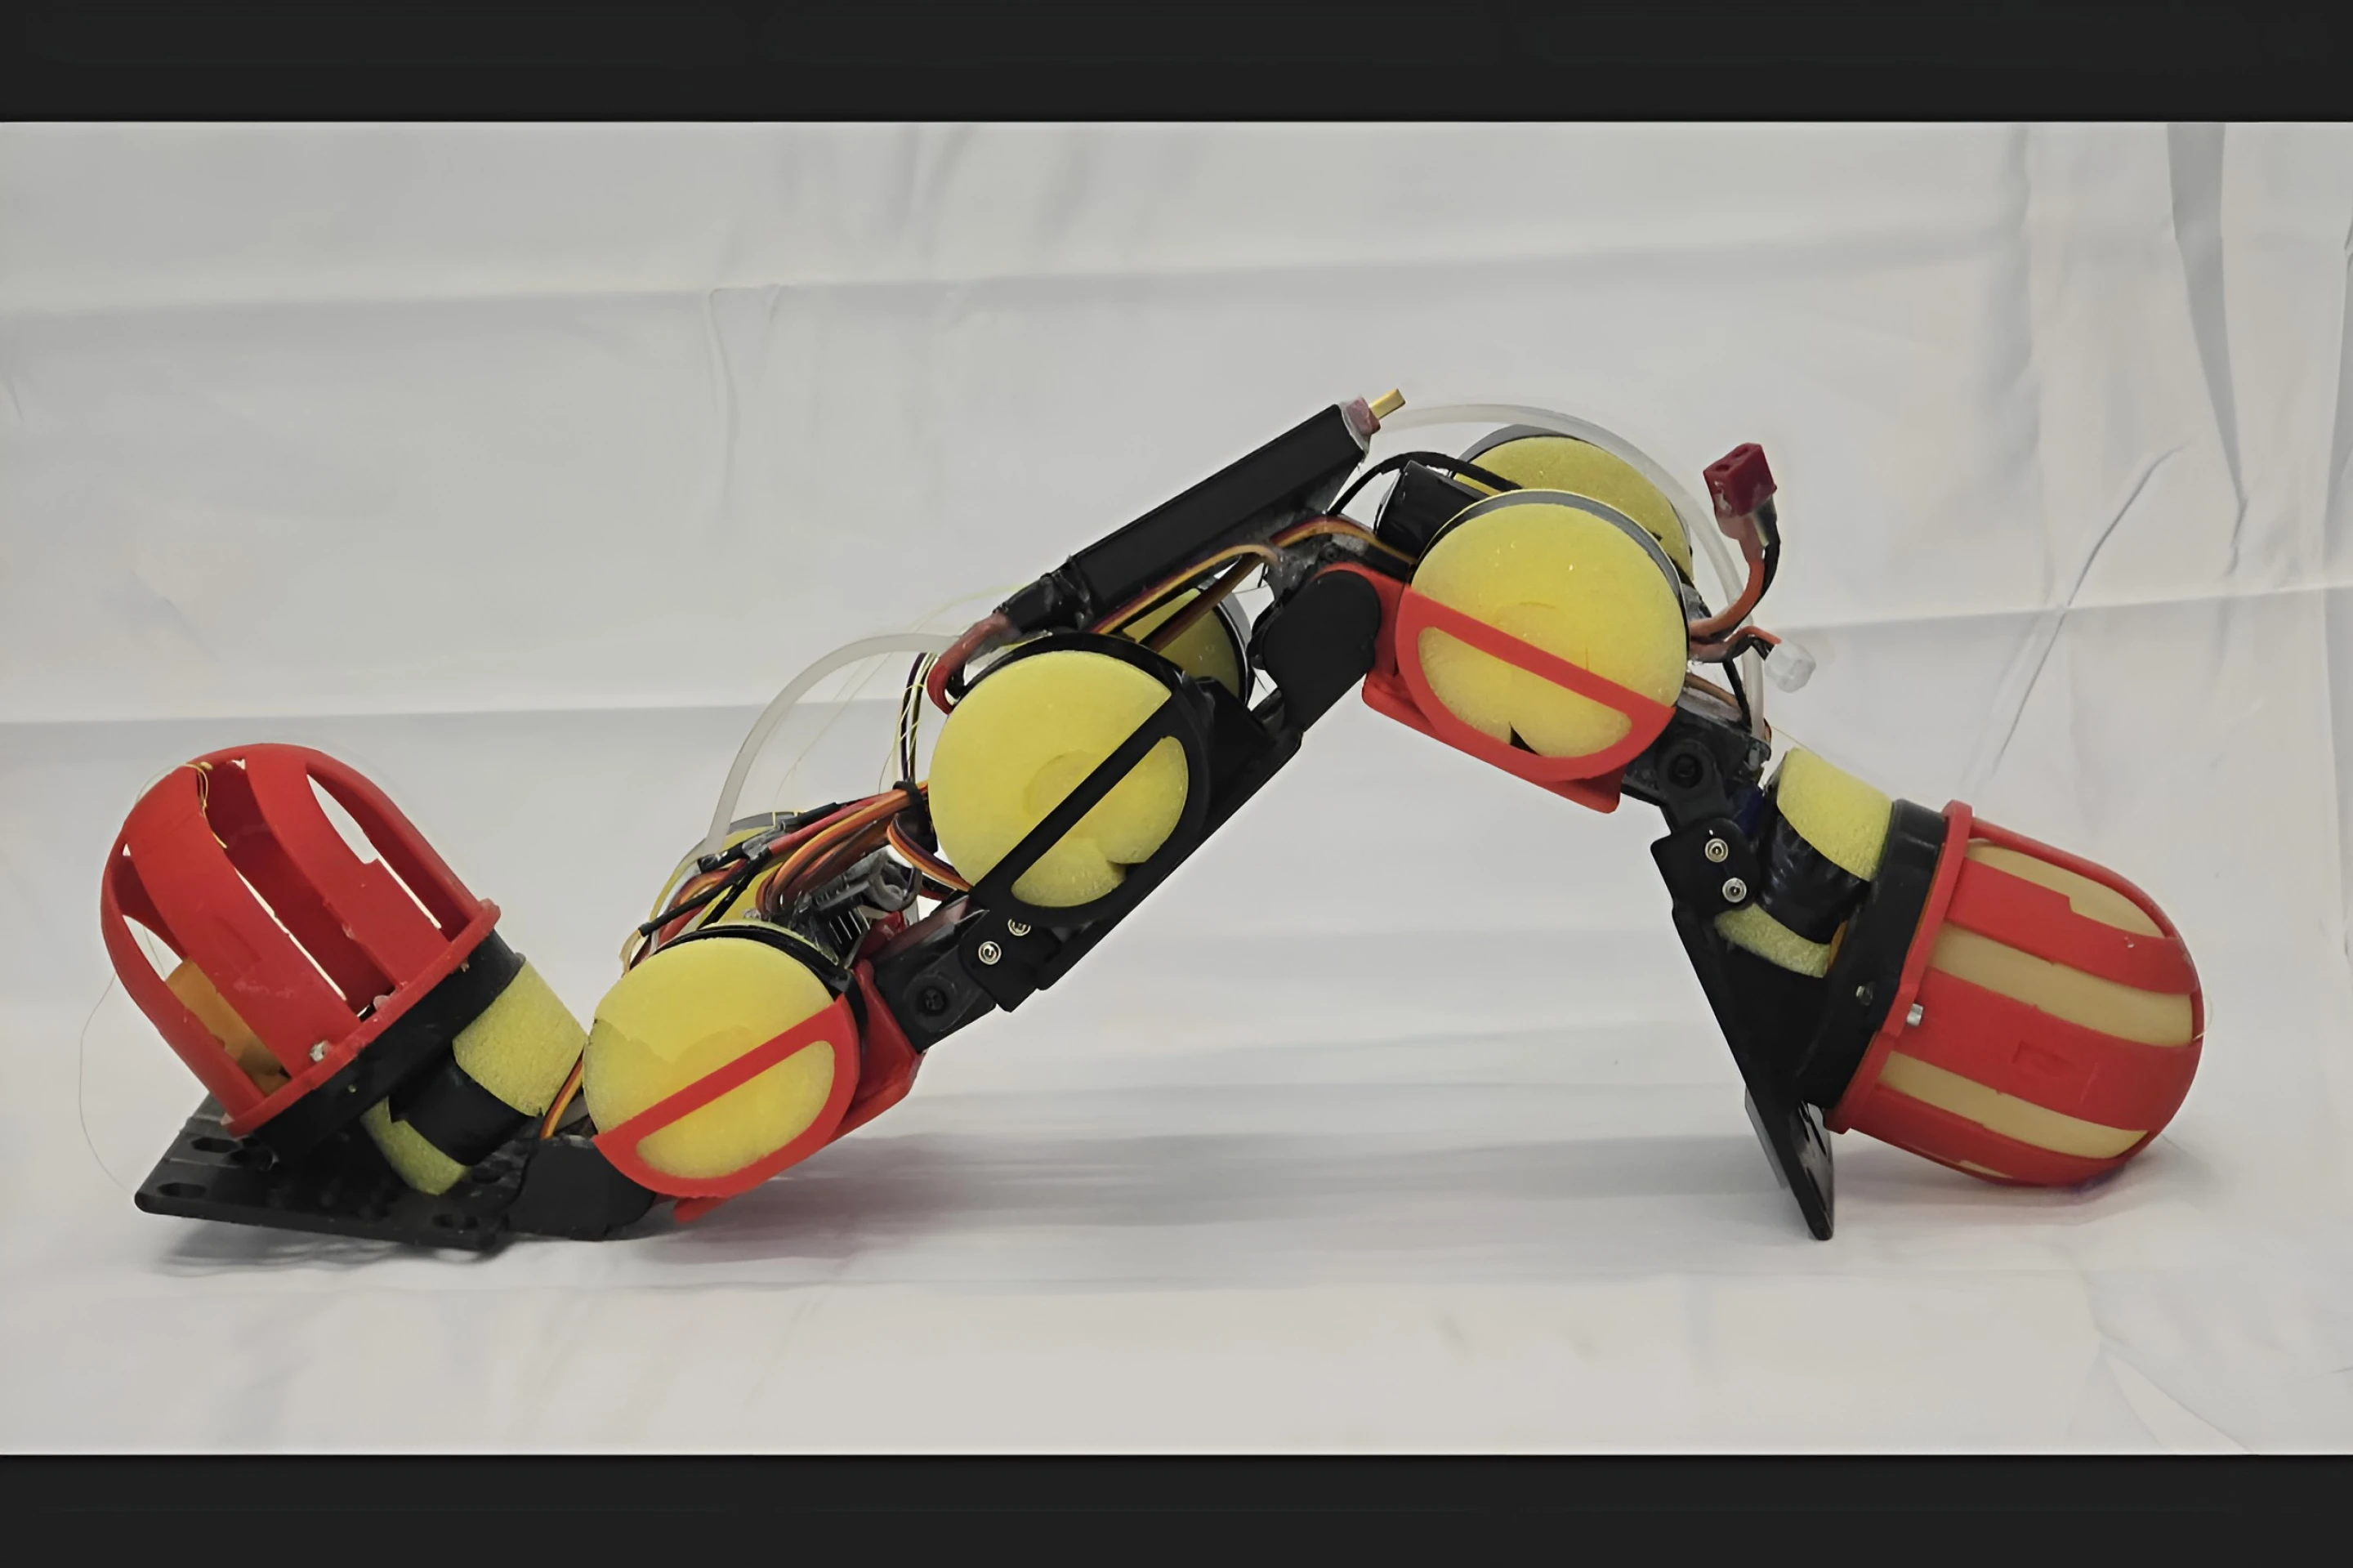
वर्मा 50 सेमी लंबा, 13 सेमी चौड़ा, 10 सेमी ऊंचा है और इसका वजन लगभग 1.063 किलोग्राम है। यह पांच कठोर कनेक्टिंग छड़ों और चार जोड़ों से बना है। प्रत्येक के सिर और पूंछ पर एक लेटेक्स बैलून वॉटर ब्लैडर और बीच में एक 12-वोल्ट पेरिस्टाल्टिक पंप से सुसज्जित है, जो दोनों सिरों के बीच लगभग 300 ग्राम पानी स्थानांतरित कर सकता है, जो रोबोट के कुल वजन के 28% के बराबर है। फ़ोम फ्लोटिंग सामग्री को धड़ के दोनों किनारों पर स्थापित किया गया है, और नीचे सिलिकॉन घर्षण पैड हैं। अनुसंधान टीम ने इसे विभिन्न इलाकों में मूल रूप से एक ही लहरदार चाल बनाए रखने की अनुमति दी, मुख्य रूप से पानी की स्थिति को समायोजित करके जमीन के दबाव और उछाल की स्थिति को बदल दिया।
ढलान पर चढ़ते समय, पानी सिर की ओर पंप किया जाता है, जिससे सामने के छोर और जमीन के बीच दबाव और घर्षण बढ़ जाता है। प्रयोग में, सिर-भारी कॉन्फ़िगरेशन ने रोबोट को 19.5-डिग्री ढलान पर सफलतापूर्वक चढ़ने की अनुमति दी, जो परीक्षण कॉन्फ़िगरेशन में एकमात्र समाधान था जो सबसे तेज ढलान को पार कर सकता था; प्रति इकाई गति दूरी पर इसकी ऊर्जा खपत भी अन्य गुरुत्वाकर्षण केंद्र विन्यास की तुलना में कम से कम 33% कम थी। पानी में विपरीत सच है, जहां पानी को पूंछ तक ले जाने से रोबोट तेजी से तैर सकता है, शीर्ष गति 26% तेज और सिर-भारी कॉन्फ़िगरेशन की तुलना में 52% अधिक कुशल होती है। पानी से ढलान पर चढ़ते समय केवल सिर-भारी विन्यास ने पर्याप्त फ्रंट-एंड कर्षण प्रदान किया।
सीढ़ियों के लिए गुरुत्वाकर्षण के केंद्र के निरंतर समायोजन की आवश्यकता होती है, और एक निश्चित हेड-वेट या टेल-वेट कॉन्फ़िगरेशन का उपयोग अकेले चढ़ने के लिए नहीं किया जा सकता है। पकड़ बढ़ाने के लिए रोबोट पहले पानी को सिर की ओर ले जाता है, फिर पानी को पूंछ की ओर ले जाता है, सिर उठाता है और पूंछ को शरीर को आगे की ओर धकेलने देता है; सिर और गर्दन के जोड़ सीढ़ी के किनारे को छूने के बाद, यह पानी को वापस सिर की ओर पंप करता है और बाधा को पार करने के लिए पूंछ को खींचता है। शोधकर्ताओं द्वारा दूर से नियंत्रित किए गए आंदोलनों के इस क्रम की मदद से, वॉर्मा ने 15 सेंटीमीटर तक सीढ़ियां चढ़ीं और समतल जमीन, सीढ़ियां, ढलान और खुले पानी से युक्त एक कोर्स पूरा किया।
वर्तमान में, यह अभी भी एक प्रयोगशाला प्रोटोटाइप है और इसमें इलाके की स्वायत्त रूप से पहचान करने और उसके गुरुत्वाकर्षण के केंद्र का चयन करने की क्षमता नहीं है। पानी के पूर्ण स्थानांतरण में लगभग 110 सेकंड लगते हैं, और समायोजन केवल वास्तविक समय प्रतिक्रियाओं के बजाय धीमी असतत संचालन के रूप में किया जा सकता है। अनुसंधान रिपोर्ट में आंदोलन प्रदर्शन में पानी की मात्रा को स्थानांतरित करने में लगने वाला समय शामिल नहीं है; रोबोट ने अभी तक पानी में पार्श्व बहाव जैसी समस्याओं का समाधान नहीं किया है। टीम पंप की गति बढ़ाने और सेंसर और बंद-लूप नियंत्रण जोड़ने पर विचार कर रही है। भविष्य में, यह डिज़ाइन, जो गुरुत्वाकर्षण के केंद्र को पुनर्वितरित करने के लिए आंतरिक तरल पदार्थों का उपयोग करता है, का उपयोग पर्यावरण निगरानी और तटों, आर्द्रभूमि या बाढ़ वाले क्षेत्रों पर सुविधा निरीक्षण के लिए किया जा सकता है, लेकिन ये उपयोग अभी भी कल्पना में हैं।
टिप्पणियाँ