सार:
हालाँकि वाल्व का स्टीम डेक एक हैंडहेल्ड पीसी है जिसका उपयोग मुख्य रूप से गेमिंग के लिए किया जाता है, लेकिन इसका वास्तविक अनुप्रयोग दायरा स्पष्ट रूप से गेम खेलने की तुलना में व्यापक है। हाल ही में, एयरबस यूके टीम ने एक्सोमार्स मार्स रोवर प्रोटोटाइप का परीक्षण करते समय स्टीम डेक को पोर्टेबल कंट्रोल टर्मिनल के रूप में उपयोग किया, जिससे यह गेम कंसोल मंगल अन्वेषण उपकरण के अनुसंधान और विकास स्थल पर दिखाई दे सके।
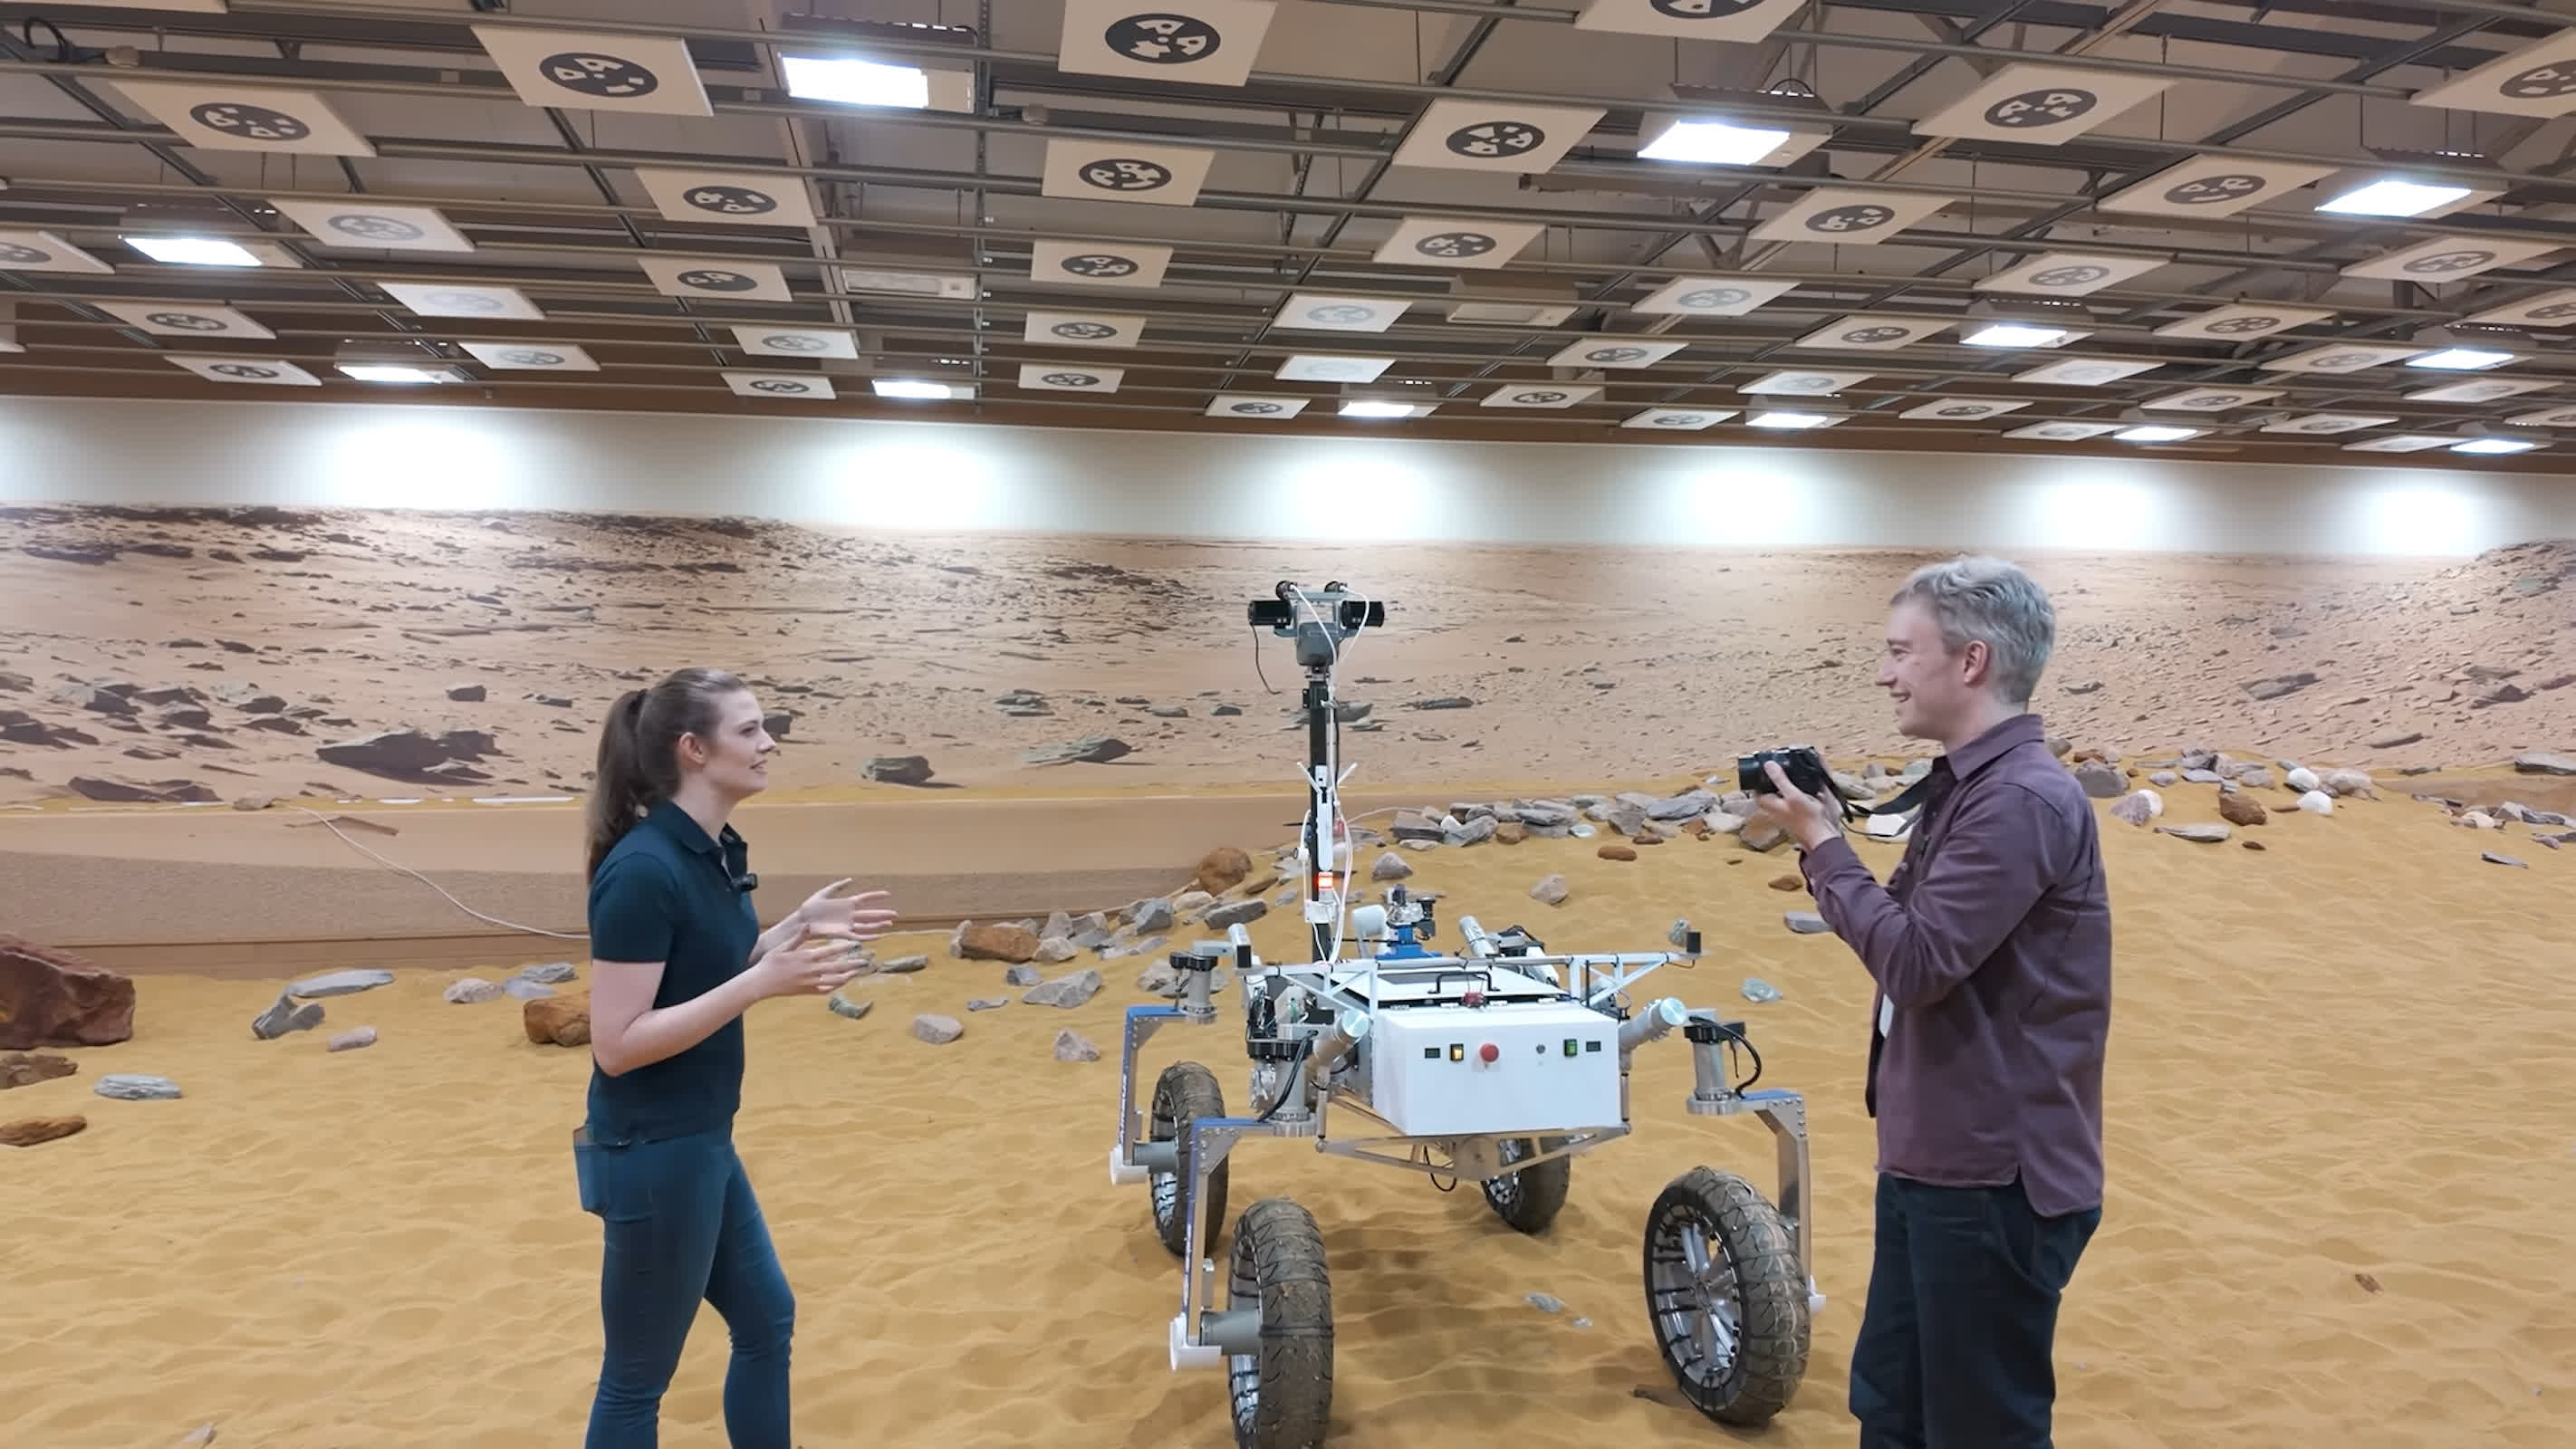
इस एप्लिकेशन परिदृश्य को यूट्यूबर टॉम स्कॉट द्वारा एयरबस की यूके आर एंड डी सुविधा का दौरा करते समय लिए गए एक वीडियो द्वारा उजागर किया गया था। वीडियो में एयरबस के चल रहे मंगल रोवर परीक्षण कार्य को दिखाया गया है, जिसमें नकली मंगल ग्रह के वातावरण में प्रोटोटाइप की गतिशीलता और स्वायत्त नेविगेशन क्षमताओं का परीक्षण शामिल है। पृथ्वी और मंगल के बीच संचार में भारी देरी के कारण, भविष्य में मंगल मिशन को अंजाम देने वाला रोवर वास्तविक समय में ड्राइव करने के लिए पृथ्वी पर ऑपरेटरों पर भरोसा नहीं कर सकता है, लेकिन ड्राइविंग मार्ग को स्वतंत्र रूप से निर्धारित करने के लिए उसे अपने स्वयं के सेंसर और कंप्यूटिंग सिस्टम पर भरोसा करना होगा।
हालांकि, जमीनी विकास चरण के दौरान, इंजीनियरों को अभी भी रोवर को सीधे नियंत्रित करने में सक्षम होने की आवश्यकता है। वीडियो में, एक वरिष्ठ एयरबस इंजीनियर पहले प्रोटोटाइप वाहन को लैपटॉप के माध्यम से वाहन को आगे बढ़ाने के लिए निर्देश भेजता है। बाद में, टॉम स्कॉट ने एक स्टीम डेक रनिंग कस्टम सॉफ़्टवेयर प्राप्त किया, और वास्तविक समय में एक अन्य मार्स रोवर प्रोटोटाइप को नियंत्रित करने के लिए कंसोल के स्वयं के जॉयस्टिक, बटन और ट्रिगर का उपयोग किया।
वर्तमान में जारी किया गया वीडियो उस विशिष्ट सॉफ़्टवेयर का खुलासा नहीं करता है जो स्टीम डेक चल रहा है, न ही यह उस संचार विधि का विवरण देता है जिसके माध्यम से हैंडहेल्ड डिवाइस मंगल रोवर से जुड़ा हुआ है। इसलिए, यह स्टीम डेक को मार्स रोवर के मुख्य कंप्यूटर के रूप में उपयोग नहीं करता है, लेकिन इसे पोर्टेबल मैनुअल कंट्रोल टर्मिनल के रूप में उपयोग करने के करीब है।
स्टीम डेक ऐसे कार्य में सक्षम होने का कारण उसके अपने हार्डवेयर और सॉफ़्टवेयर विशेषताओं से संबंधित है। हालाँकि यह एक गेम कंसोल जैसा दिखता है, यह वास्तव में लिनक्स सिस्टम पर चलने वाला एक पूर्ण पीसी है। इसमें एक डिस्प्ले, डुअल जॉयस्टिक, ट्रैकपैड, बटन, ट्रिगर और एक टच स्क्रीन है। यह उपयोगकर्ताओं को तृतीय-पक्ष प्रोग्राम इंस्टॉल करने और यहां तक कि ऑपरेटिंग सिस्टम बदलने की भी अनुमति देता है।
जिन इंजीनियरों को परीक्षण स्थल के चारों ओर रोबोट ले जाने, वास्तविक समय में डिवाइस फीडबैक का निरीक्षण करने और नियंत्रण निर्देशों को तुरंत समायोजित करने की आवश्यकता होती है, उनके लिए एक हैंडहेल्ड डिवाइस जो कंप्यूटर, डिस्प्ले स्क्रीन और भौतिक नियंत्रक को एकीकृत करता है, स्पष्ट रूप से बहुत सुविधाजनक है। पारंपरिक कीबोर्ड और माउस या लैपटॉप नियंत्रण विधि की तुलना में, मोबाइल रोबोट को सीधे नियंत्रित करने के लिए भौतिक जॉयस्टिक और बटन भी अधिक उपयुक्त हैं।
यह एप्लिकेशन एक बार फिर स्टीम डेक के अपेक्षाकृत खुले हार्डवेयर और सॉफ्टवेयर पारिस्थितिकी तंत्र को दर्शाता है। वाल्व उपयोगकर्ताओं को स्टीम प्लेटफ़ॉर्म पर गेम चलाने तक सख्ती से सीमित नहीं करता है। डेवलपर्स और उपयोगकर्ता इस डिवाइस का उपयोग एक साधारण लिनक्स कंप्यूटर के रूप में कर सकते हैं। इसलिए, गेम चलाने के अलावा, इसे पोर्टेबल डेवलपमेंट प्लेटफॉर्म, रोबोट कंट्रोलर या अन्य पेशेवर उपकरणों के लिए ऑपरेटिंग टर्मिनल में भी बदला जा सकता है।
वास्तव में, यह पहली बार नहीं है कि गेम के बाहर रोबोट नियंत्रण के लिए स्टीम डेक का उपयोग किया गया है। पहले, स्टाफ सदस्य डिज़नीलैंड के गैलेक्सी एज क्षेत्र में बीडीएक्स श्रृंखला के रोबोटों को नियंत्रित करने के लिए स्टीम डेक का उपयोग करते थे। यद्यपि विशिष्ट एप्लिकेशन परिदृश्य अलग-अलग हैं, लेकिन उनमें जो समानता है वह यह है कि स्टीम डेक का उपयोग रोबोट के मुख्य कंप्यूटिंग प्लेटफॉर्म के बजाय एक लचीले नियंत्रण इंटरफ़ेस के रूप में किया जाता है।
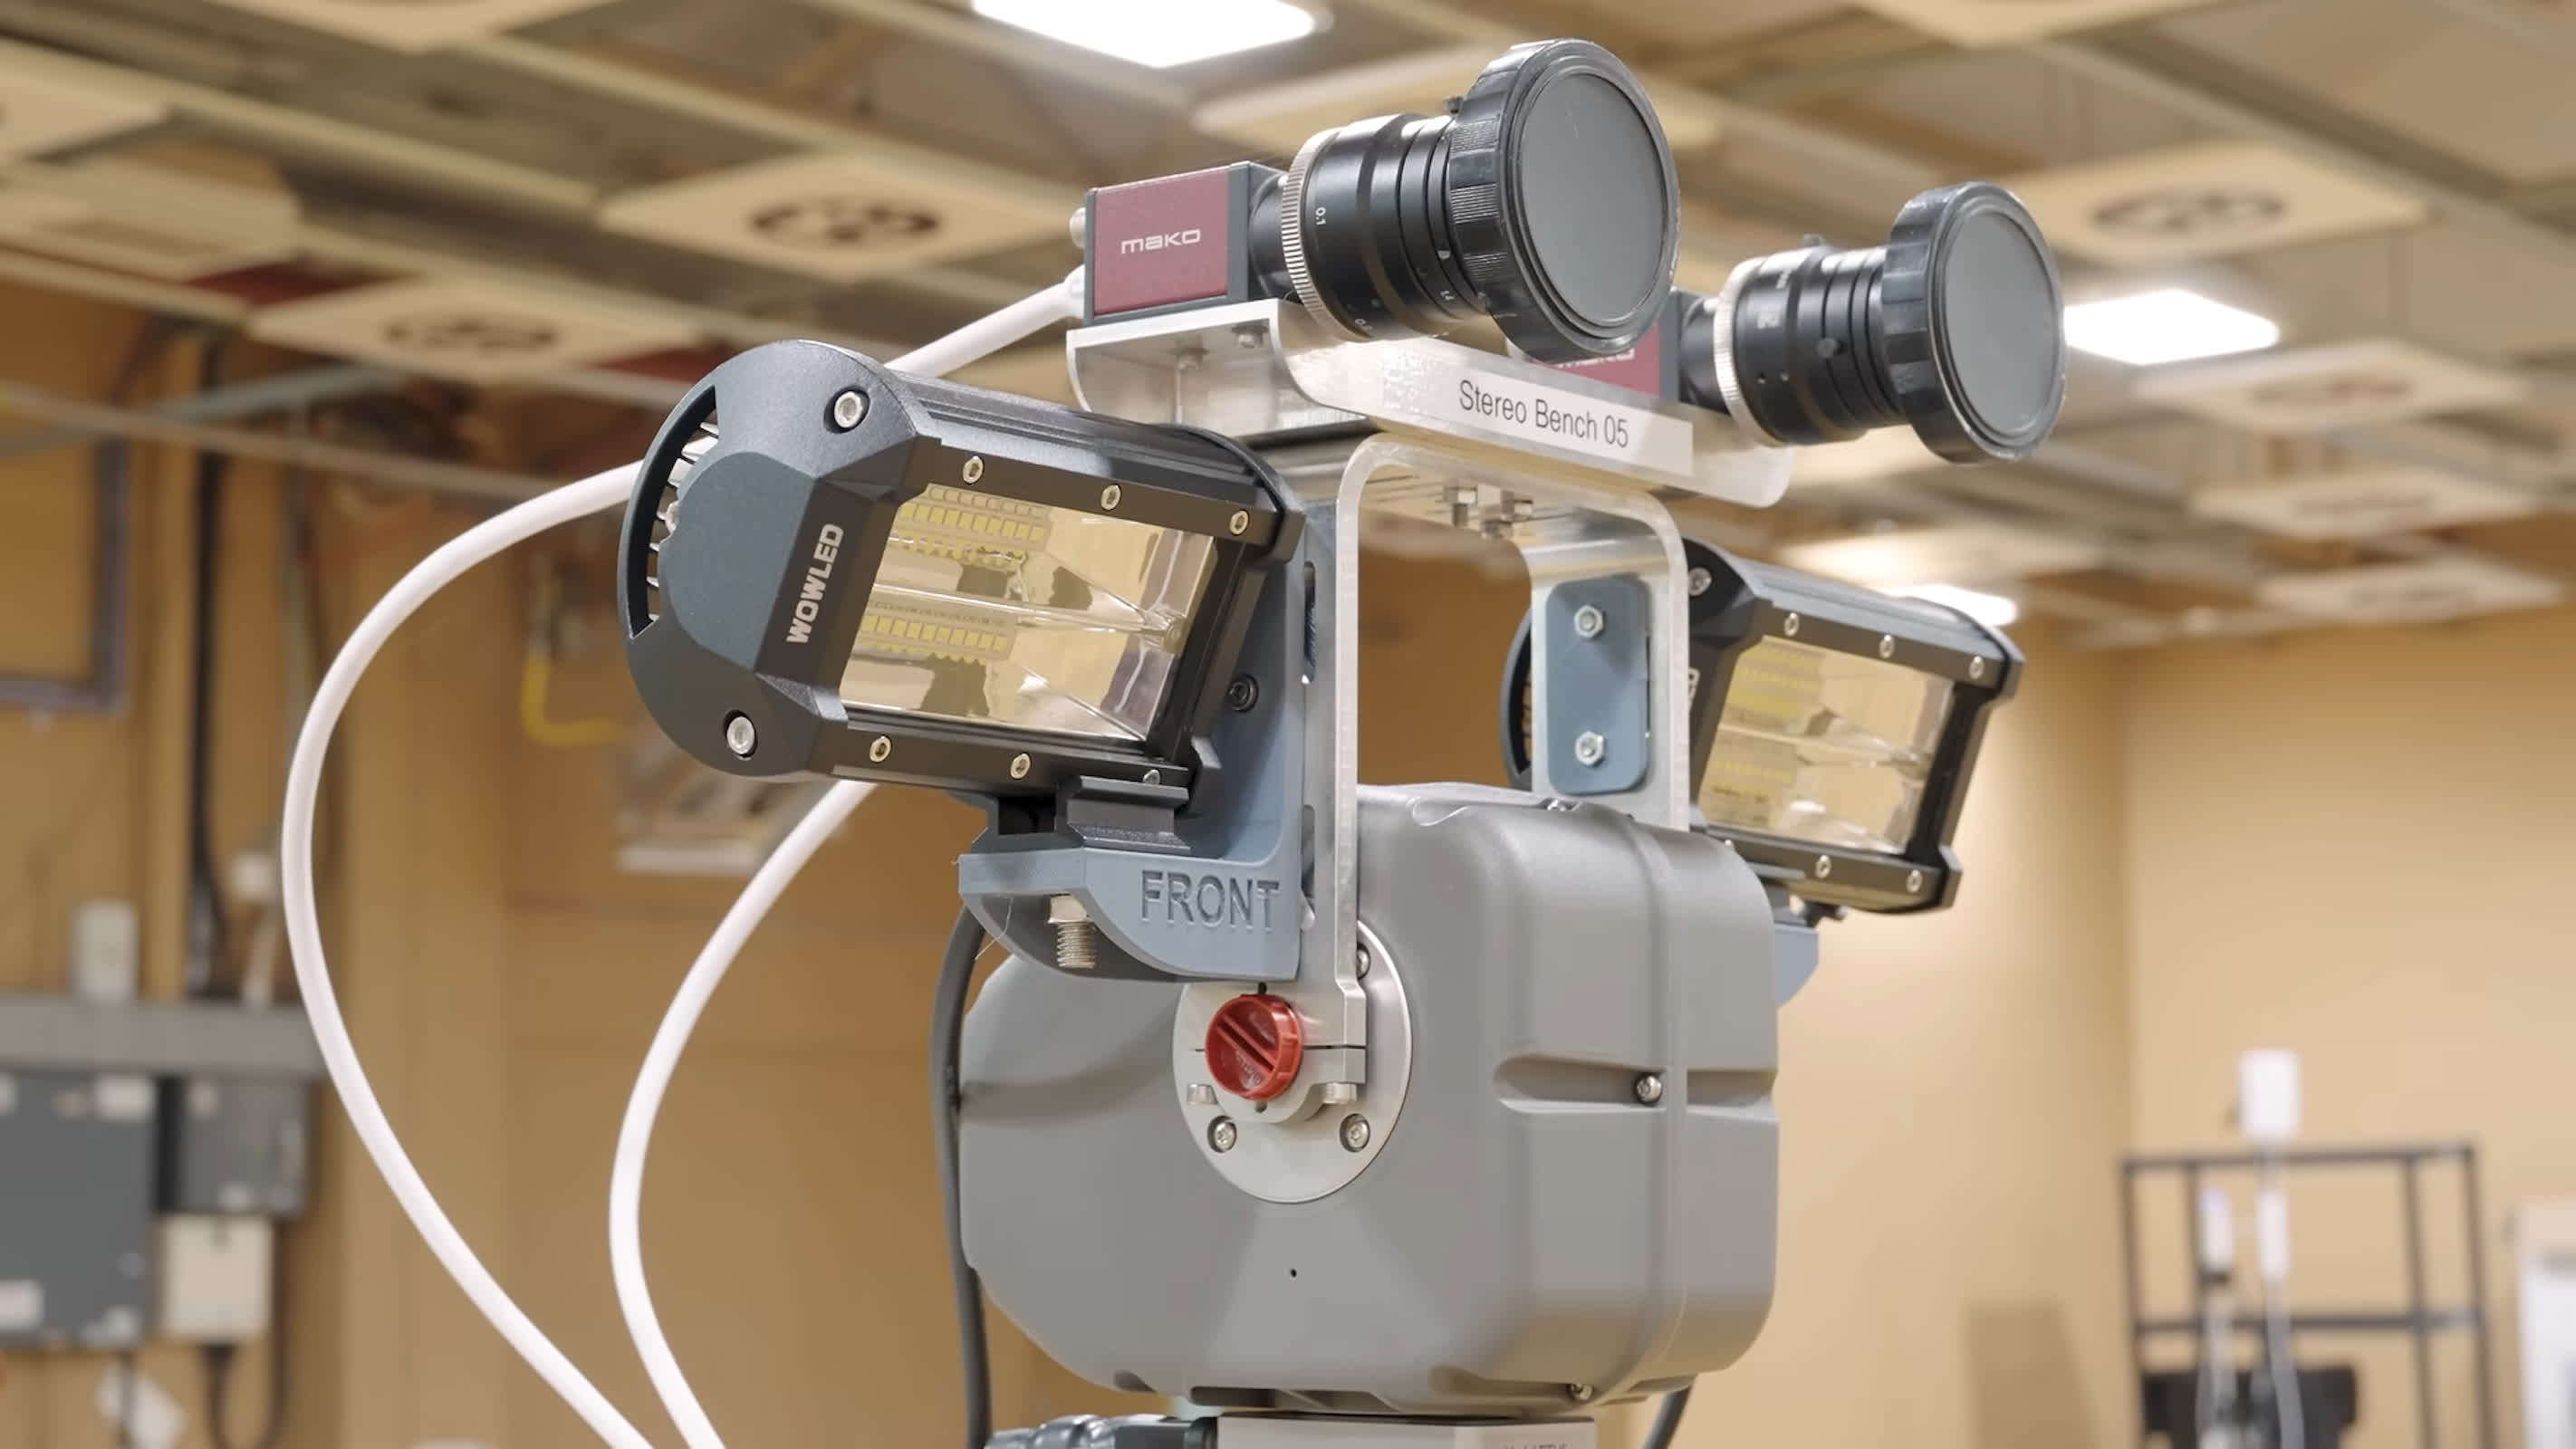
एयरबस के लिए, स्टीम डेक स्पष्ट रूप से भविष्य के एक्सोमार्स रोवर के लिए ड्राइविंग उपकरण नहीं बन जाएगा जब यह वास्तव में अपना मिशन पूरा करेगा। भविष्य के मंगल रोवरों को पृथ्वी से वास्तविक समय नियंत्रण के बिना स्वायत्त रूप से नेविगेट करना होगा। चूंकि पृथ्वी और मंगल के बीच की दूरी महत्वपूर्ण संचार विलंब का कारण बनेगी, इसलिए ग्राउंड ऑपरेटर रिमोट-नियंत्रित कार या ड्रोन की तरह वास्तविक समय में रोवर को नियंत्रित नहीं कर सकते हैं। इसलिए, रोवर को इलाके की पहचान करने, बाधाओं का निर्धारण करने और ड्राइविंग मार्ग चुनने के लिए अपने स्वयं के कैमरों और सॉफ्टवेयर सिस्टम पर भरोसा करना चाहिए।
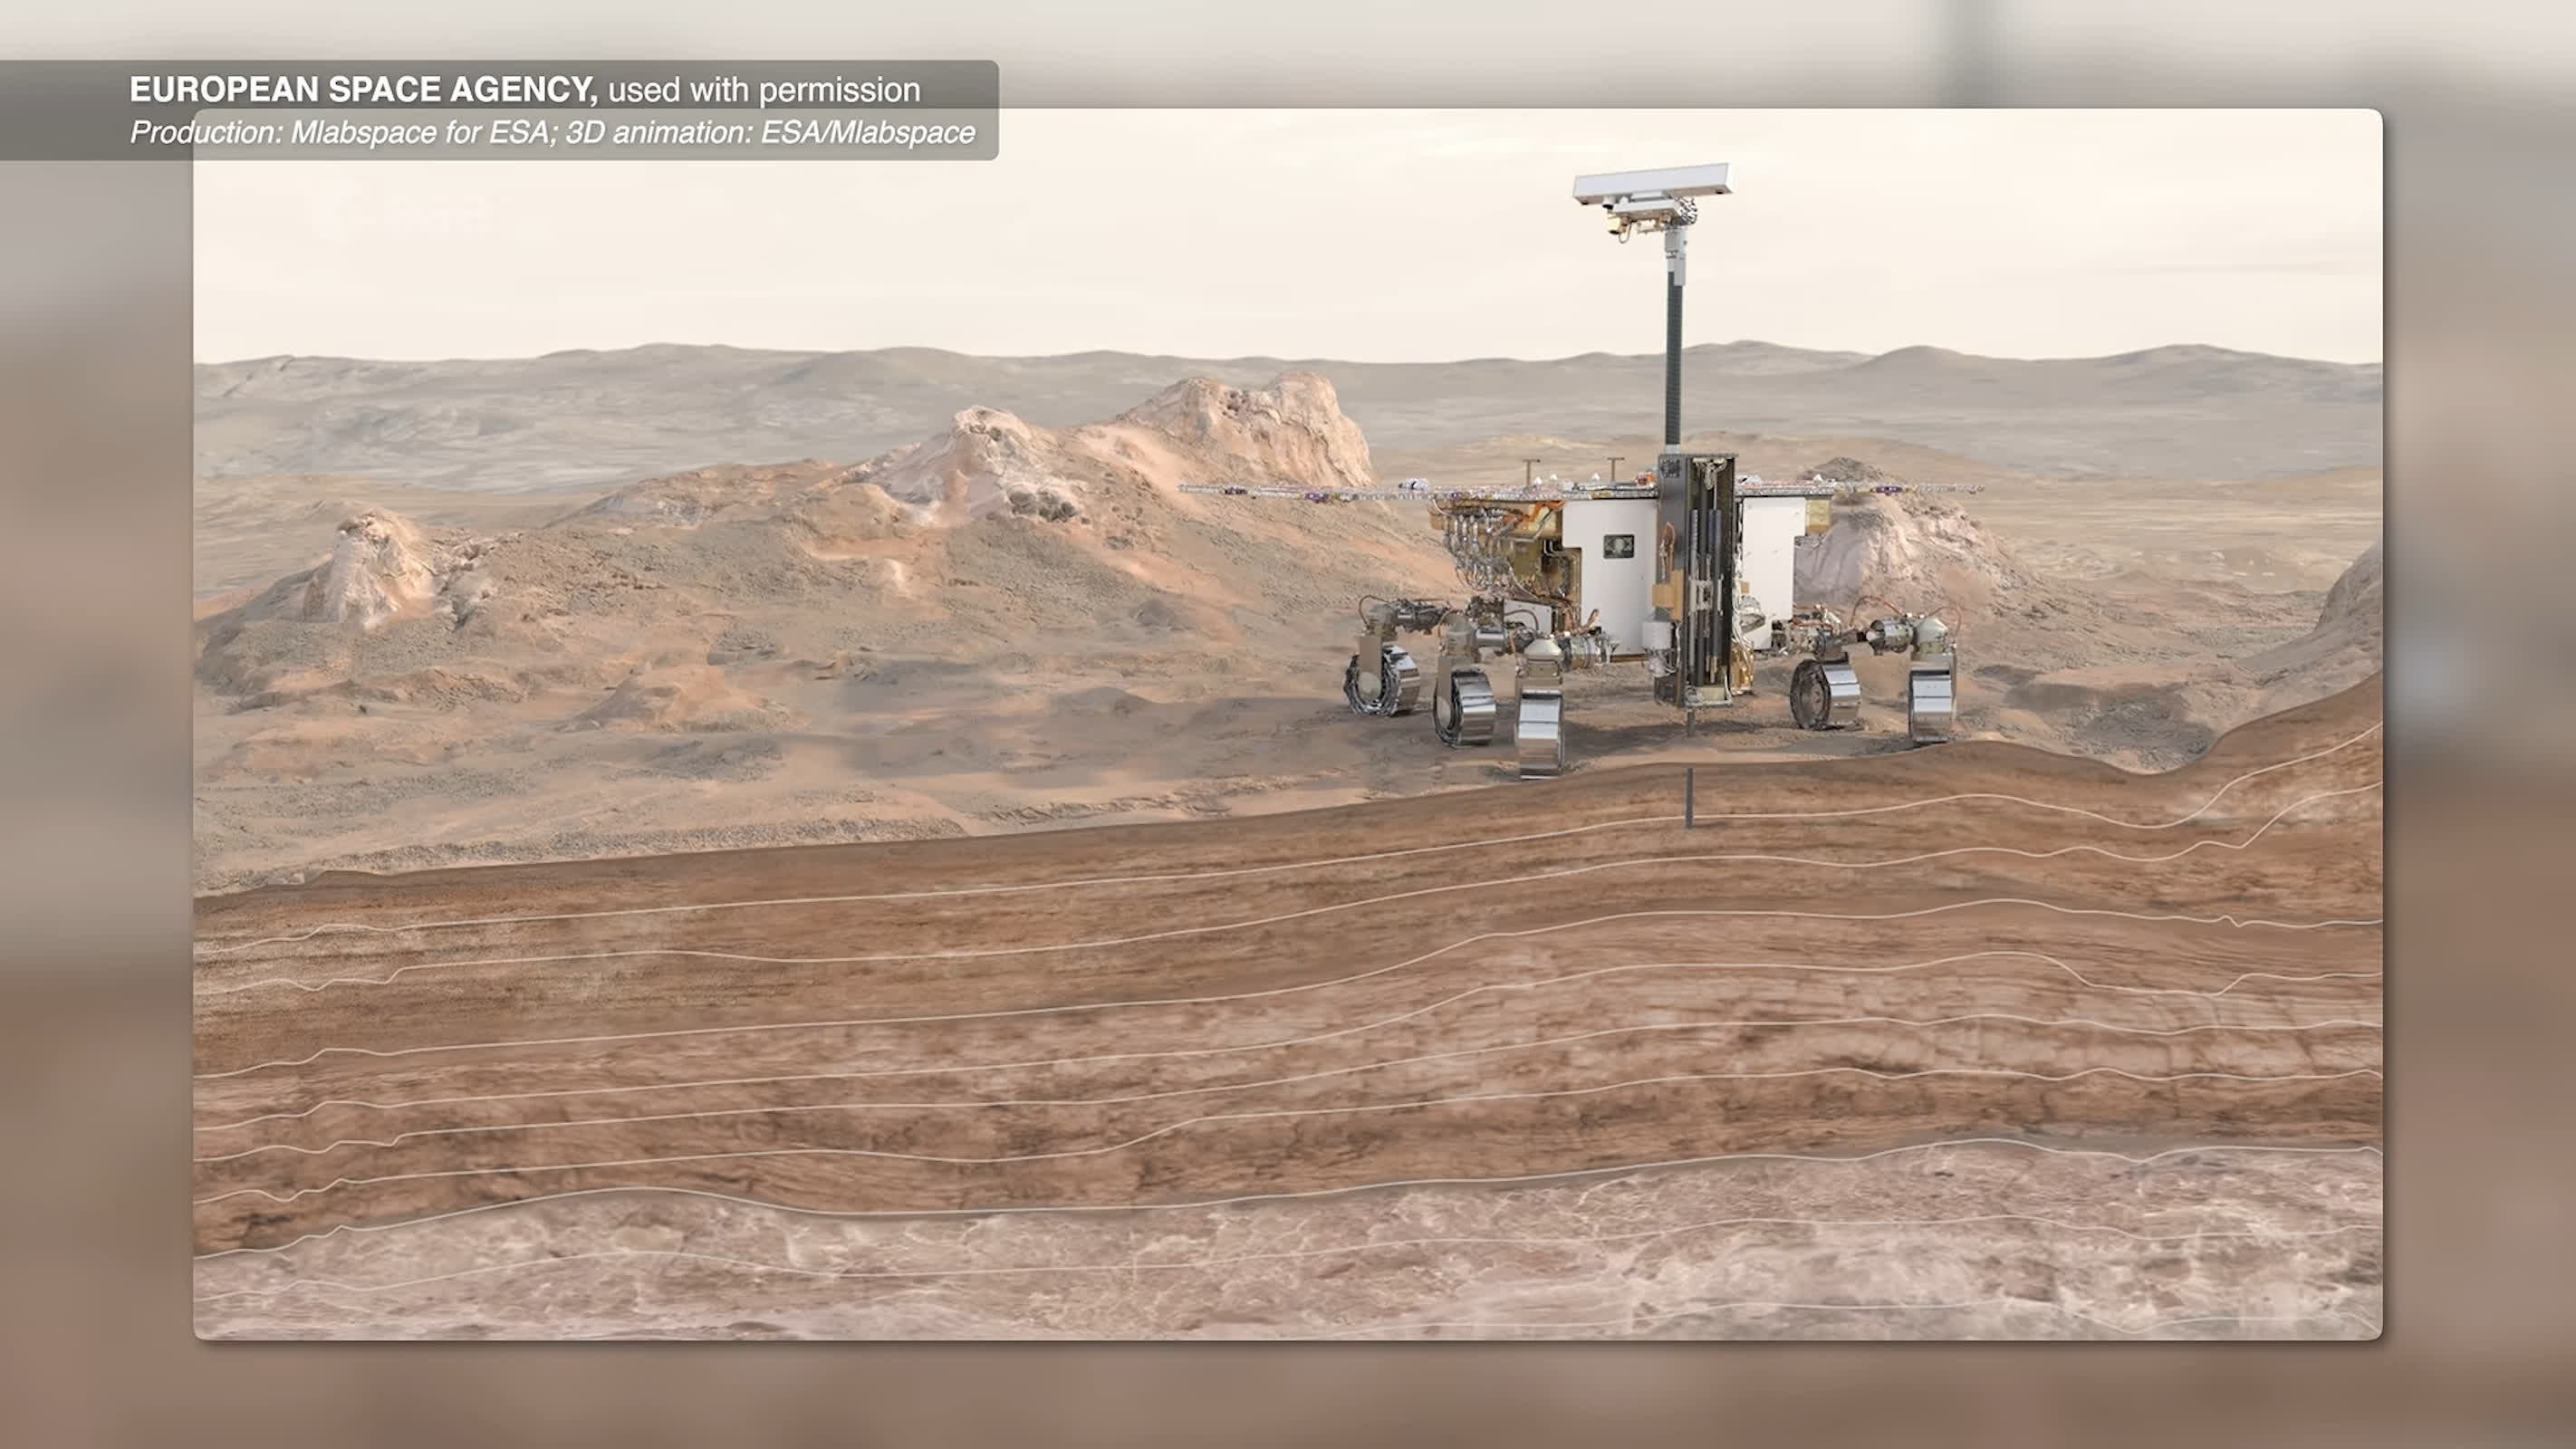
वर्तमान में एयरबस द्वारा विकसित एक्सोमार्स रोज़लिंड फ्रैंकलिन मार्स रोवर इस अत्यधिक स्वायत्त मंगल अन्वेषण क्षमता को प्राप्त करने के लिए सटीक है। रोवर 3डी पैनोरमिक कैमरा सिस्टम से लैस है और मंगल की सतह पर चलने के लिए एक स्वायत्त नेविगेशन सिस्टम का उपयोग कर सकता है। इसमें ड्रिलिंग उपकरण भी हैं जो मंगल ग्रह पर अतीत या वर्तमान जीवन के साक्ष्य की खोज के लिए लगभग 2 मीटर भूमिगत नमूने एकत्र कर सकते हैं।
इसलिए, स्टीम डेक यहां अनुसंधान और विकास चरण में सहायक भूमिका निभाता है। जब इंजीनियरों को परीक्षण वाहन को स्थानांतरित करने, नियंत्रण प्रणाली की जांच करने और विभिन्न आदेशों पर रोवर की प्रतिक्रिया का निरीक्षण करने की आवश्यकता होती है, तो भौतिक नियंत्रक जिन्हें सीधे हाथ में रखा जा सकता है, कीबोर्ड ऑपरेशन की तुलना में अधिक सुविधाजनक होंगे।
एयरबस ने पहले रोज़लिंड फ्रैंकलिन मार्स रोवर का निर्माण पूरा कर लिया है और संबंधित मिशनों के विकास और उन्नयन में भाग लेना जारी रखा है। चूंकि एक्सोमार्स मिशन को मूल रूप से 2022 में लॉन्च करने की योजना थी, रूस-यूक्रेन संघर्ष जैसे कारकों के कारण स्थगित कर दिया गया है, वर्तमान मिशन योजना को समायोजित किया गया है। मार्स रोवर के भविष्य में लॉन्च होने और 2030 के आसपास मंगल पर पहुंचने की उम्मीद है। एयरबस लैंडिंग प्लेटफॉर्म के लिए मैकेनिकल, थर्मल कंट्रोल और प्रोपल्शन सिस्टम विकसित करने और मार्स रोवर को अपग्रेड करने के लिए भी जिम्मेदार है ताकि लैंडिंग के बाद यह जल्दी से स्वायत्त संचालन में प्रवेश कर सके।
गेम कंसोल से लेकर मार्स रोवर कंट्रोलर तक, स्टीम डेक पर दृश्य विरोधाभासों से भरा हुआ प्रतीत होता है, लेकिन इंजीनियरिंग के नजरिए से यह वास्तव में काफी उचित है। संपूर्ण पीसी आर्किटेक्चर, ओपन ऑपरेटिंग सिस्टम, डिस्प्ले स्क्रीन और परिपक्व भौतिक नियंत्रक वाले डिवाइस में रोबोट परीक्षण के लिए पुन: उपयोग की जाने वाली स्थितियां होती हैं। अनुसंधान एवं विकास कर्मियों के लिए, जब तक वे उपयुक्त नियंत्रण सॉफ्टवेयर लिख सकते हैं, यह कम लागत वाला, पोर्टेबल और संचालित करने में आसान मानव-कंप्यूटर इंटरैक्शन टर्मिनल बन सकता है।
बेशक, इसका मतलब यह नहीं है कि स्टीम डेक वास्तव में मंगल ग्रह पर भविष्य के एक्सोमार्स रोवर को "ड्राइव" करेगा। रोवर के वास्तव में लाल ग्रह पर पहुंचने के बाद, ग्राउंड इंजीनियर जो कर सकते हैं वह मुख्य रूप से उच्च-स्तरीय मिशन निर्देश भेजना होगा, जबकि विशिष्ट मार्ग चयन और बाधा निवारण रोवर द्वारा ही पूरा किया जाएगा। स्टीम डेक का मिशन इंजीनियरों को आधिकारिक तौर पर मंगल ग्रह के वातावरण में डालने से पहले इस स्वायत्त प्रणाली का परीक्षण और सुधार करने में मदद करना है।
टिप्पणियाँ