सार:
मानव जाति के लिए बड़े पैमाने पर अंतरिक्ष बुनियादी ढांचे के निर्माण की दिशा में, हाल ही में एक महत्वपूर्ण मील का पत्थर पैदा हुआ था। कैलिफ़ोर्निया इंस्टीट्यूट ऑफ टेक्नोलॉजी द्वारा विकसित और अमेरिकी रक्षा उन्नत अनुसंधान परियोजना एजेंसी (डीएआरपीए) द्वारा वित्त पोषित एक रोबोट ने कक्षा में एक संरचना संयोजन कार्य सफलतापूर्वक पूरा किया। अनुसंधान दल ने इसे पहली बार बताया कि मानव ने अंतरिक्ष में स्वायत्त संरचना निर्माण हासिल किया है।
लंबे समय से, पृथ्वी की कक्षा में बड़े उपकरण भेजने में उच्च लागत और तकनीकी सीमाओं का सामना करना पड़ा है। इसके विपरीत, छोटे घटकों को अलग से लॉन्च करना और फिर उन्हें कक्षा में इकट्ठा करना अधिक व्यवहार्य समाधान है। हालाँकि, पारंपरिक अंतरिक्ष संयोजन में आमतौर पर अंतरिक्ष यात्रियों की भागीदारी की आवश्यकता होती है, और विकिरण और निर्वात वातावरण से भरे अंतरिक्ष में, मानव संचालन का समय जितना कम होगा, सुरक्षा के लिए उतना ही बेहतर होगा।
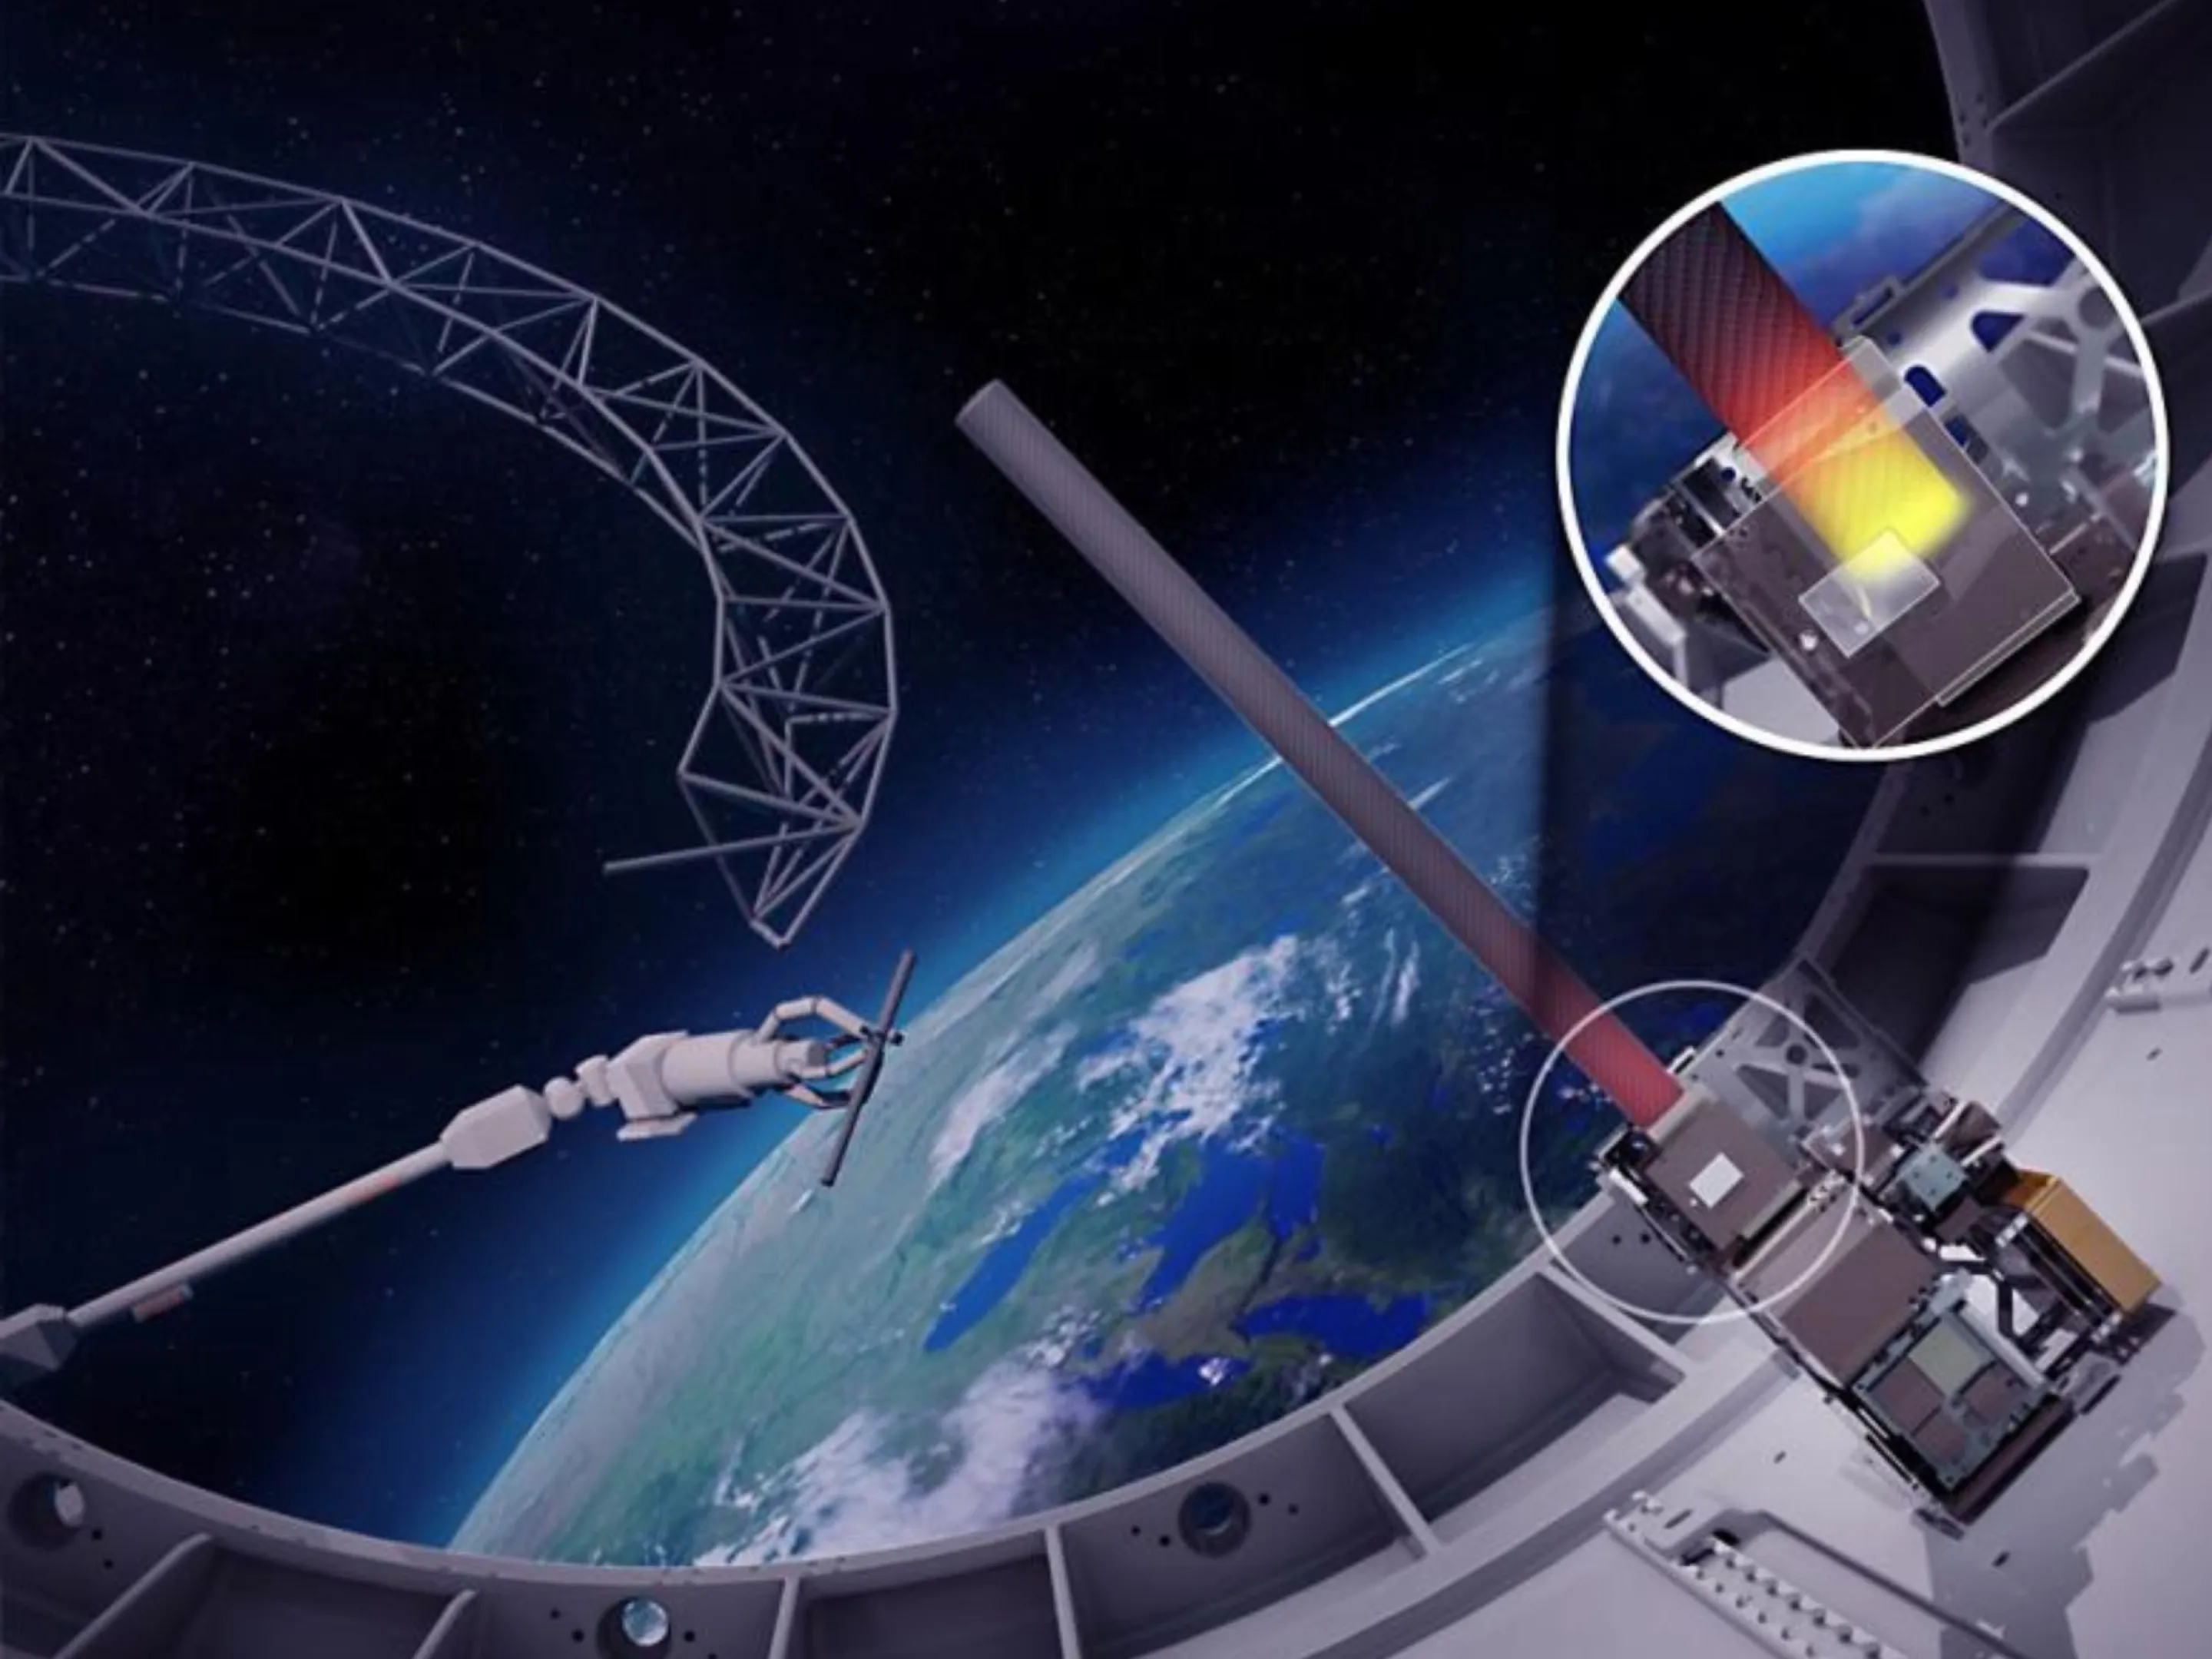
इस मिशन को अंजाम देने वाला रोबोट "ऑटोनॉमस स्पेस टेंशन रिफ्लेक्टर असेंबली प्रोजेक्ट" (एएसटीआरए) का हिस्सा है। परियोजना का लक्ष्य लगभग 1.4 मीटर के व्यास के साथ कक्षा में एक परावर्तक एंटीना प्रणाली बनाने के लिए मिश्रित पाइप, एल्यूमीनियम कनेक्टर और परावर्तक फिल्मों का उपयोग करना है। सीमित मिशन समय के कारण, ट्रस संरचना के दो खंडों को लॉन्च से पहले पूर्व-इकट्ठा किया गया है, जबकि रोबोट कुंजी सत्यापन को पूरा करने के लिए कक्षा में संरचना के तीसरे खंड को इकट्ठा करने के लिए जिम्मेदार है।
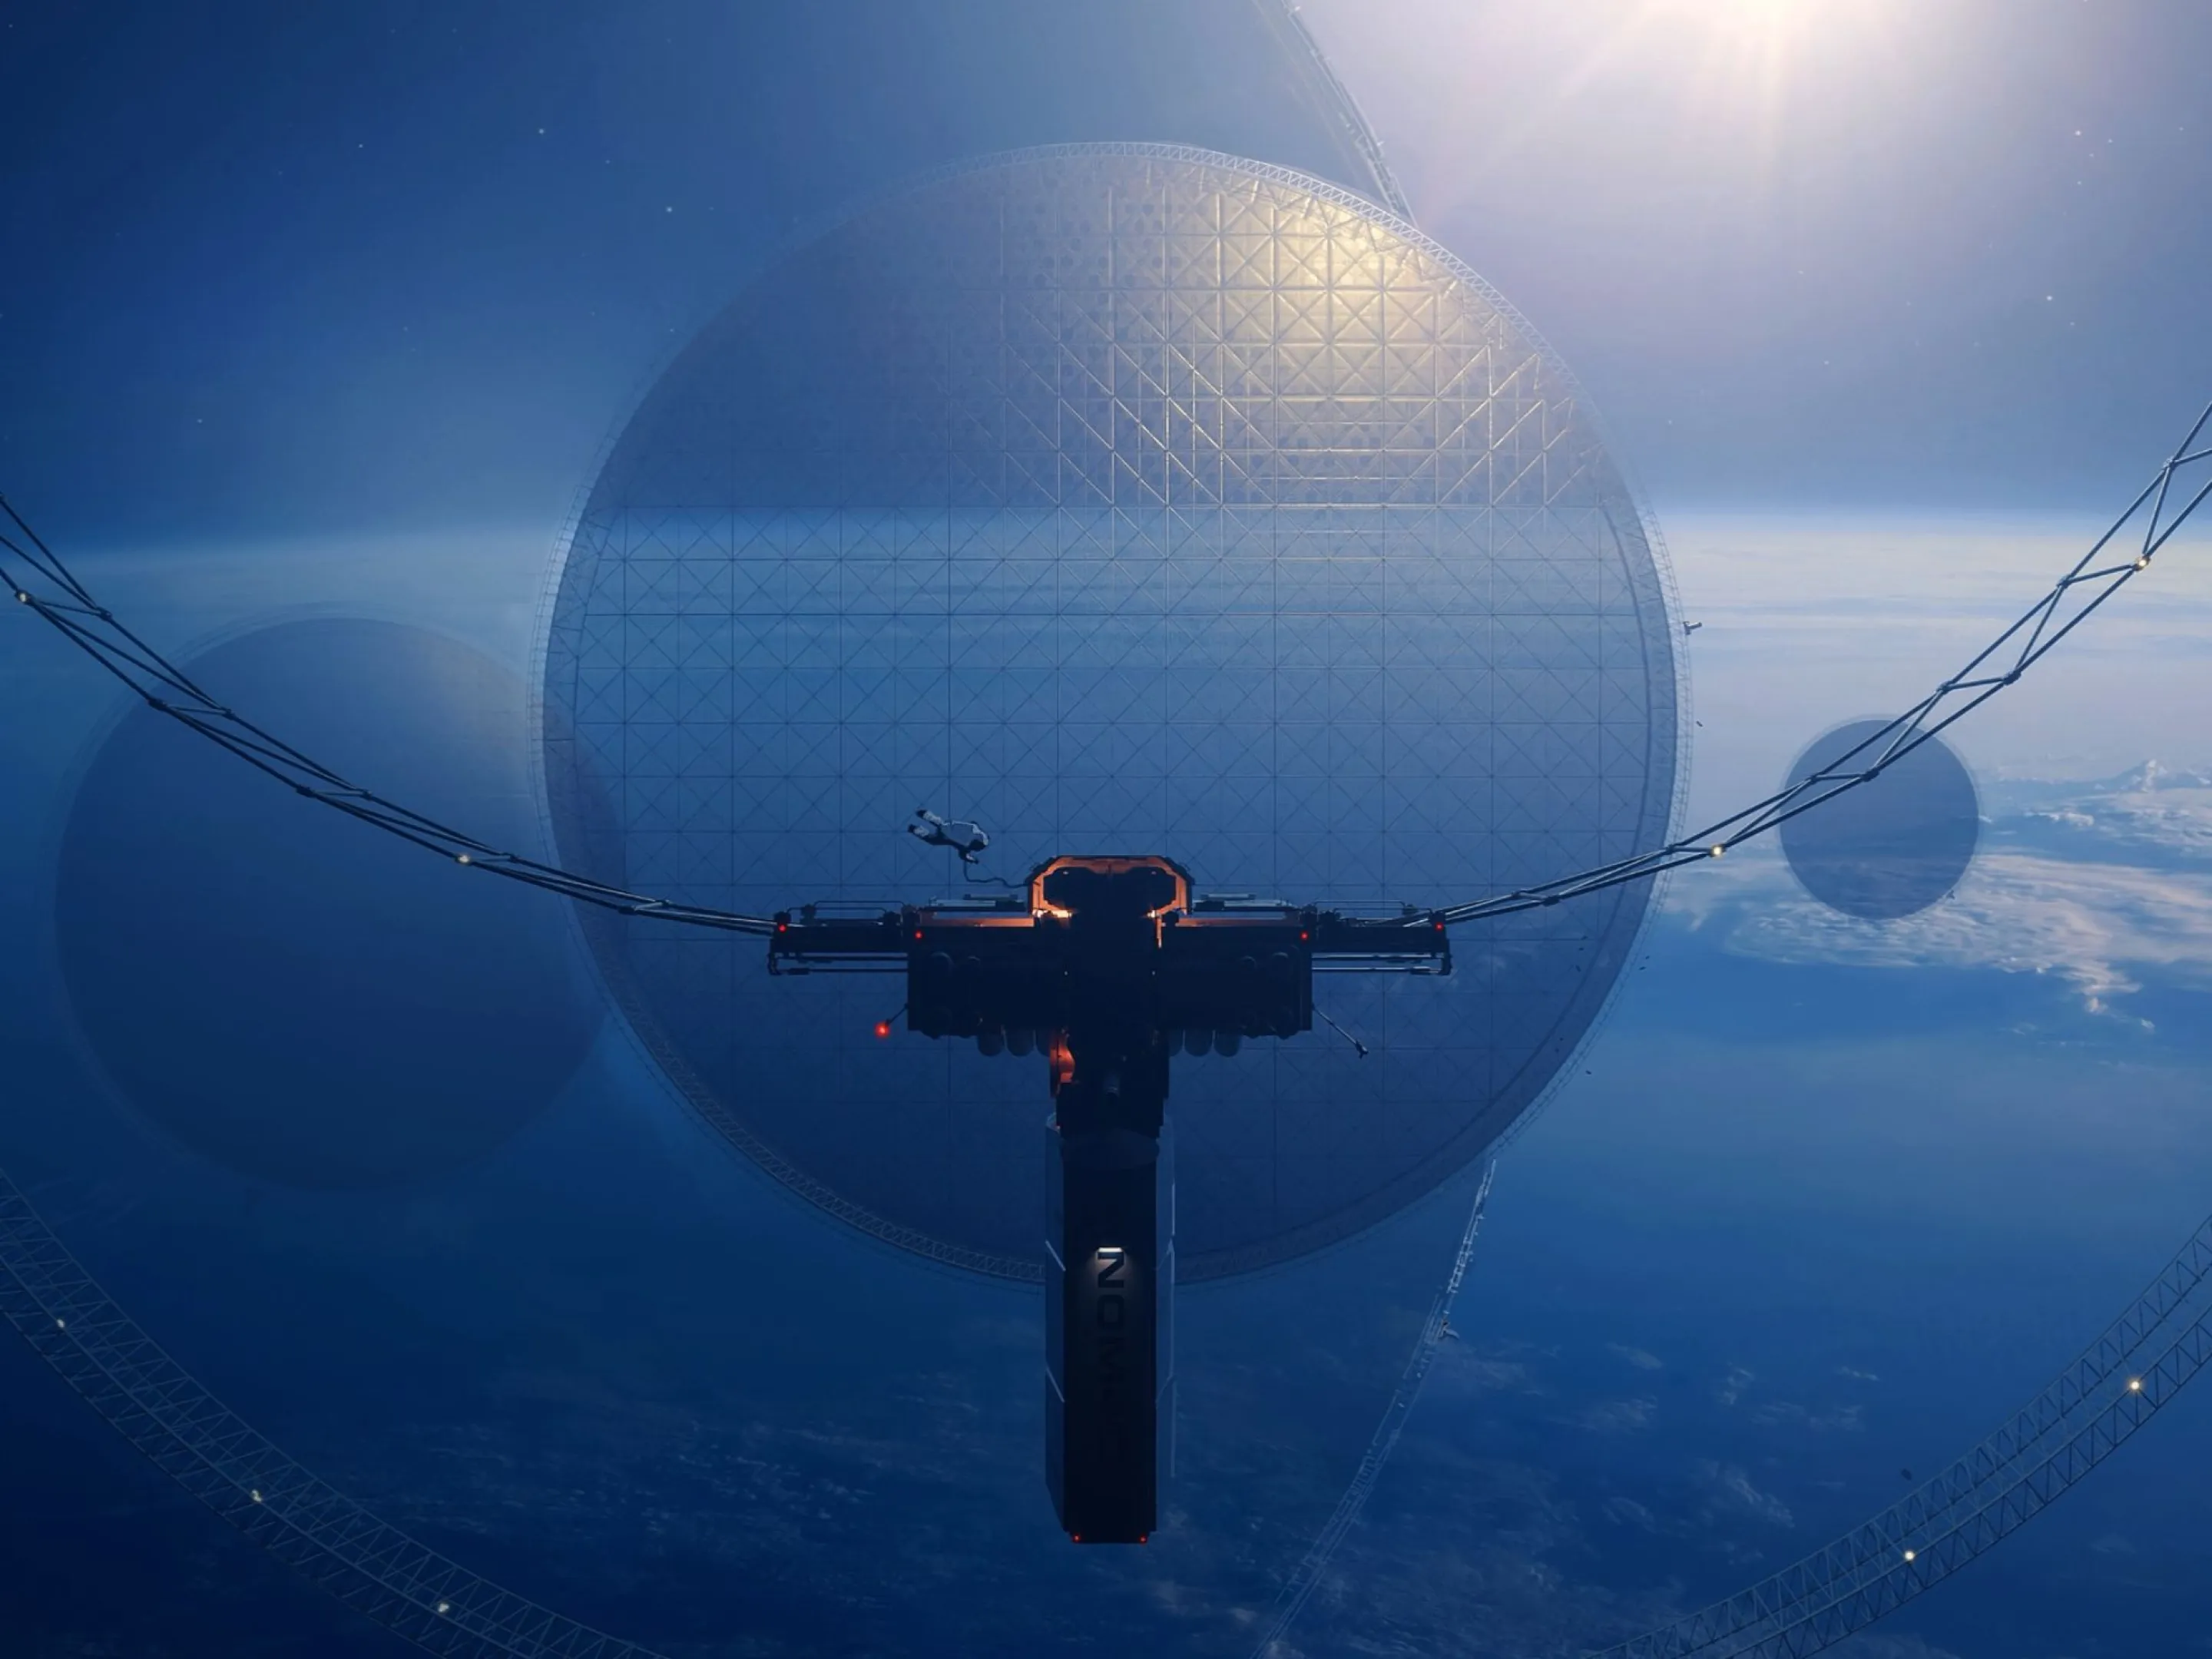
हालांकि अंतिम परिणाम अभी भी पूर्ण संचार एंटीना से दूर है, DARPA के "नोवेल ऑर्बिटल एंड लूनर मैन्युफैक्चरिंग, मैटेरियल्स एंड एफिशिएंट डिजाइन प्रोग्राम" (NOM4D) के निदेशक एंड्रयू डेटोर ने कहा कि यह प्रदर्शन भविष्य में अंतरिक्ष में बहुत बड़े पैमाने पर सुविधाओं के निर्माण की व्यवहार्यता साबित करता है। उन्होंने बताया कि भविष्य में मनुष्य कई किलोमीटर लंबी कक्षीय संरचनाएं बनाने की उम्मीद करता है, लेकिन मौजूदा तकनीक अभी तक इस लक्ष्य को हासिल नहीं कर सकती है।
NOM4D कार्यक्रम का दीर्घकालिक दृष्टिकोण कच्चे माल को सीधे कक्षा में भेजना और अंतरिक्ष वातावरण में विनिर्माण और संयोजन को पूरा करना है। भविष्य के एंटेना, ऑप्टिकल उपकरण और सौर सरणियों को अब रॉकेट लॉन्च प्रक्रिया के अनुकूल होने के लिए बहुत अधिक समझौता करने की आवश्यकता नहीं होगी, बल्कि विशेष रूप से अंतरिक्ष संचालन वातावरण के लिए डिज़ाइन और अनुकूलित किया जा सकता है।
DARPA इस मॉडल की तुलना बिल्डिंग ब्लॉक खिलौने से करता है। अपेक्षाकृत सरल असेंबली चरणों को दोहराकर, रोबोट अंततः बड़ी संरचनाएँ बना सकते हैं जो उनसे कहीं अधिक बड़ी होती हैं। प्रोजेक्ट टीम ने कहा कि स्वचालित असेंबली उपकरण के भीतर, संरचना के प्रत्येक खंड को धीरे-धीरे भागों से इकट्ठा किया जाता है, और फिर असेंबली पूरी होने के बाद परावर्तक जाल स्थापित और तैनात किया जाता है। पूरी प्रक्रिया विशेष रूप से जटिल रोबोटिक सिस्टम या अत्याधुनिक एल्गोरिदम पर निर्भर नहीं करती है, बल्कि ठोस इंजीनियरिंग के माध्यम से स्केलेबल स्वचालित निर्माण क्षमताओं को सक्षम बनाती है।
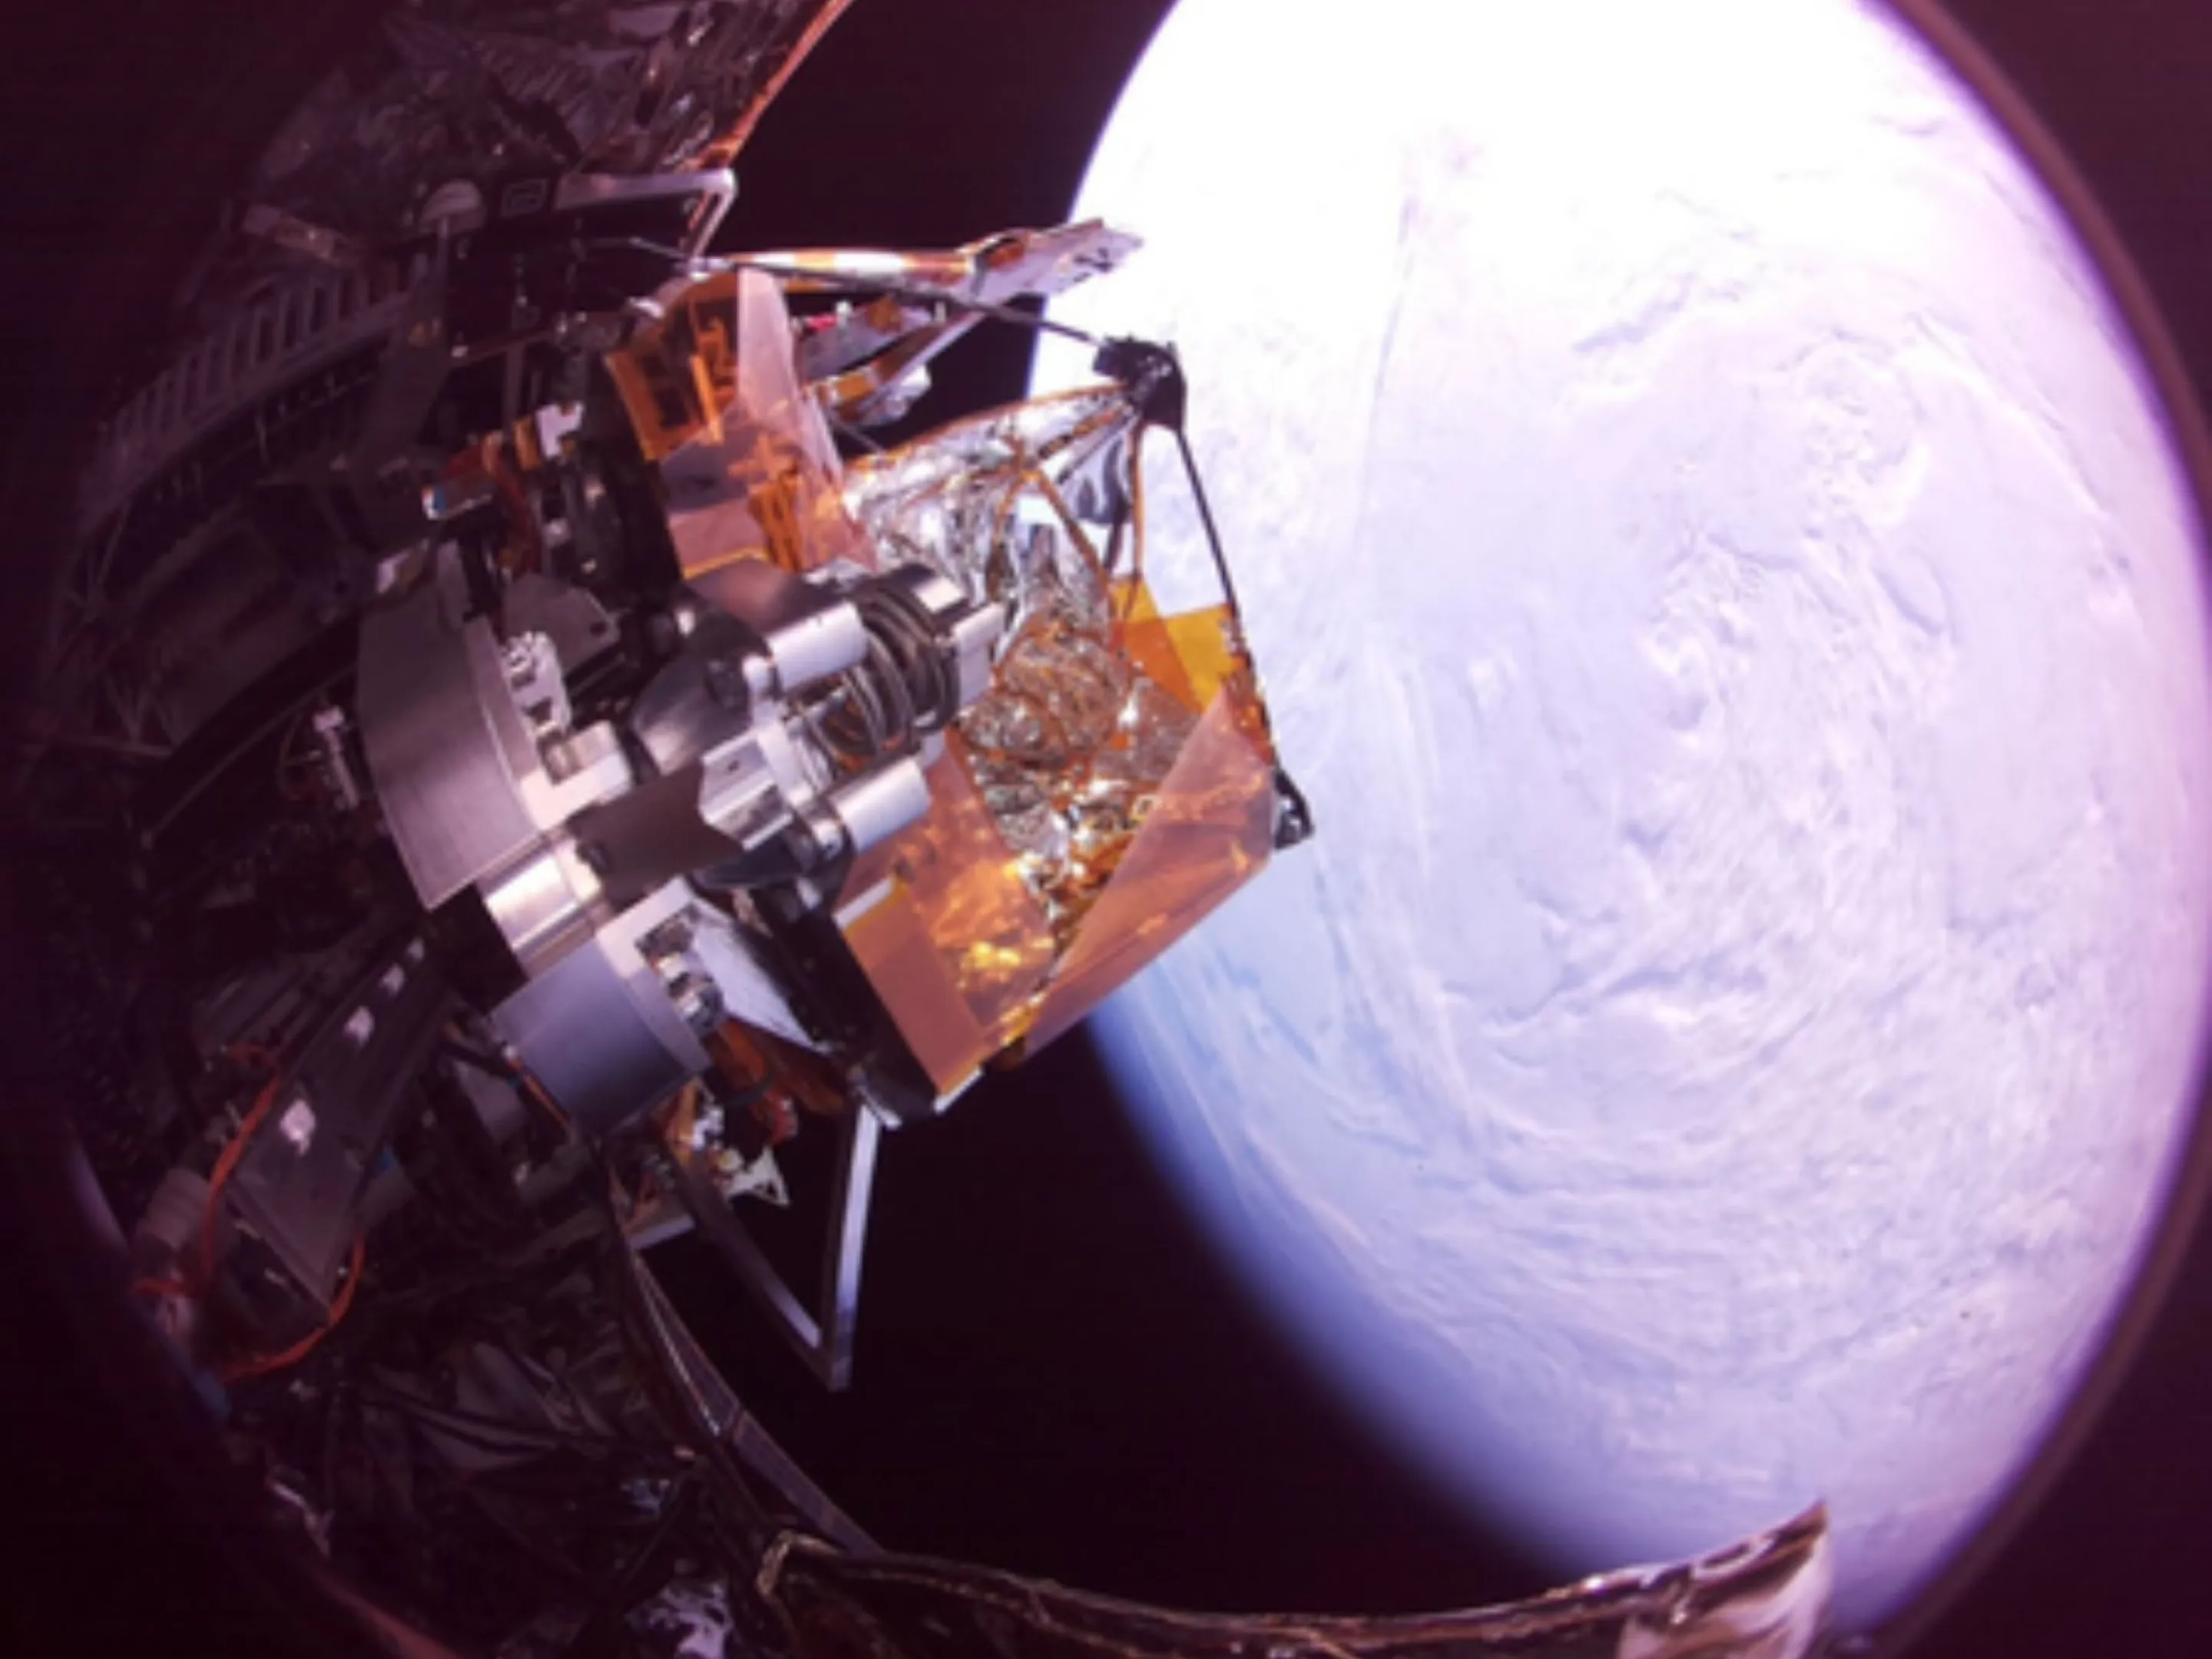
हालाँकि, वर्तमान "स्वतंत्र निर्माण" को अभी भी ग्राउंड टीम के समर्थन से अलग नहीं किया जा सकता है। सीमित कक्षीय संचार के कारण, रोबोट केवल प्रत्येक दिन लगभग 15 मिनट तक चलने वाली कुछ खिड़कियों के दौरान ही जमीन के साथ संचार कर सकता है। इंजीनियरों को रोबोट द्वारा वापस भेजी गई तस्वीरों के आधार पर साइट की स्थितियों का आकलन करने, जमीन पर उसी उपकरण का उपयोग करके सिमुलेशन परीक्षण करने और फिर समाधान की पुष्टि करने के बाद परिक्रमा करने वाले रोबोट को ऑपरेटिंग निर्देश भेजने की आवश्यकता होती है।
वास्तव में, यह पहली बार नहीं है कि रोबोट ने अंतरिक्ष निर्माण में भाग लिया है। अंतर्राष्ट्रीय अंतरिक्ष स्टेशन के निर्माण के दौरान, कनाडाई रोबोटिक शाखा कैनाडर्म2 बड़े केबिनों और उपकरणों के परिवहन और स्थिति के लिए जिम्मेदार थी, जो अंतरिक्ष यात्रियों को स्थापना को पूरा करने में सहायता करती थी। हालाँकि, उन कार्यों में मुख्य रूप से बड़े घटकों को एक साथ जोड़ना शामिल है जो कि जमीन पर निर्मित किए गए हैं, बजाय इसके कि रोबोट स्वायत्त रूप से बड़ी संख्या में छोटे भागों से नई संरचनाएं बनाते हैं।
अंतरिक्ष विनिर्माण के क्षेत्र का पहले भी पता लगाया जा चुका है। 2014 में, अंतर्राष्ट्रीय अंतरिक्ष स्टेशन पर एक 3डी प्रिंटर ने अपने स्वयं के एक्सट्रूडर असेंबली के लिए आवश्यक पैनल भागों का सफलतापूर्वक उत्पादन किया, जो कक्षीय निर्माण और उपकरणों के स्व-रखरखाव की क्षमता का प्रदर्शन करता है। तब से, नासा ने "आर्चिनॉट वन" परियोजना को बढ़ावा दिया है, जिसे ओएसएएम -2 के रूप में भी जाना जाता है, जो 3 डी प्रिंटिंग और रोबोटिक ऑपरेशन तकनीक के संयोजन से संरचनात्मक बीम को मुद्रित करने और कक्षा में सौर सरणी तैनात करने की योजना बना रहा है। हालाँकि, जमीनी सत्यापन में कुछ परिणामों के बावजूद, परियोजना अंततः 2023 में समाप्त हो गई।
आज, ASTRA परियोजना ट्रैक संरचनाओं की चरण-दर-चरण असेंबली के लिए अवधारणा का एक महत्वपूर्ण प्रमाण प्रदान करती है। हालाँकि इस बार रोबोट ने केवल ट्रस संरचना के एक खंड का निर्माण पूरा किया, शोधकर्ताओं का मानना है कि कोई भी भव्य परियोजना पहले घटक की स्थापना के साथ शुरू होती है। यह कदम अंतरिक्ष में विशेष रूप से महत्वपूर्ण है, निकटतम हार्डवेयर स्टोर से करोड़ों किलोमीटर दूर।
टिप्पणियाँ