
सार:
संयुक्त राज्य अमेरिका में नॉर्थ कैरोलिना स्टेट यूनिवर्सिटी के शोधकर्ताओं ने एक नए प्रकार का नरम पानी के नीचे का रोबोट विकसित किया है जिसका आकार और चाल समुद्री जीव क्रेस्टेड क्रिनोइड से प्रेरित है। कई पानी के नीचे के रोबोटों के विपरीत, जिन्हें त्रि-आयामी गति प्राप्त करने के लिए कई मोटरों और जटिल नियंत्रण प्रणालियों की आवश्यकता होती है, यह उपकरण उठने, गिरने, आगे और पीछे जाने, मँडराने और अपनी धुरी के चारों ओर घूमने जैसी क्रियाओं को पूरा करने के लिए केवल दो वायवीय ड्राइव इनपुट का उपयोग करता है।
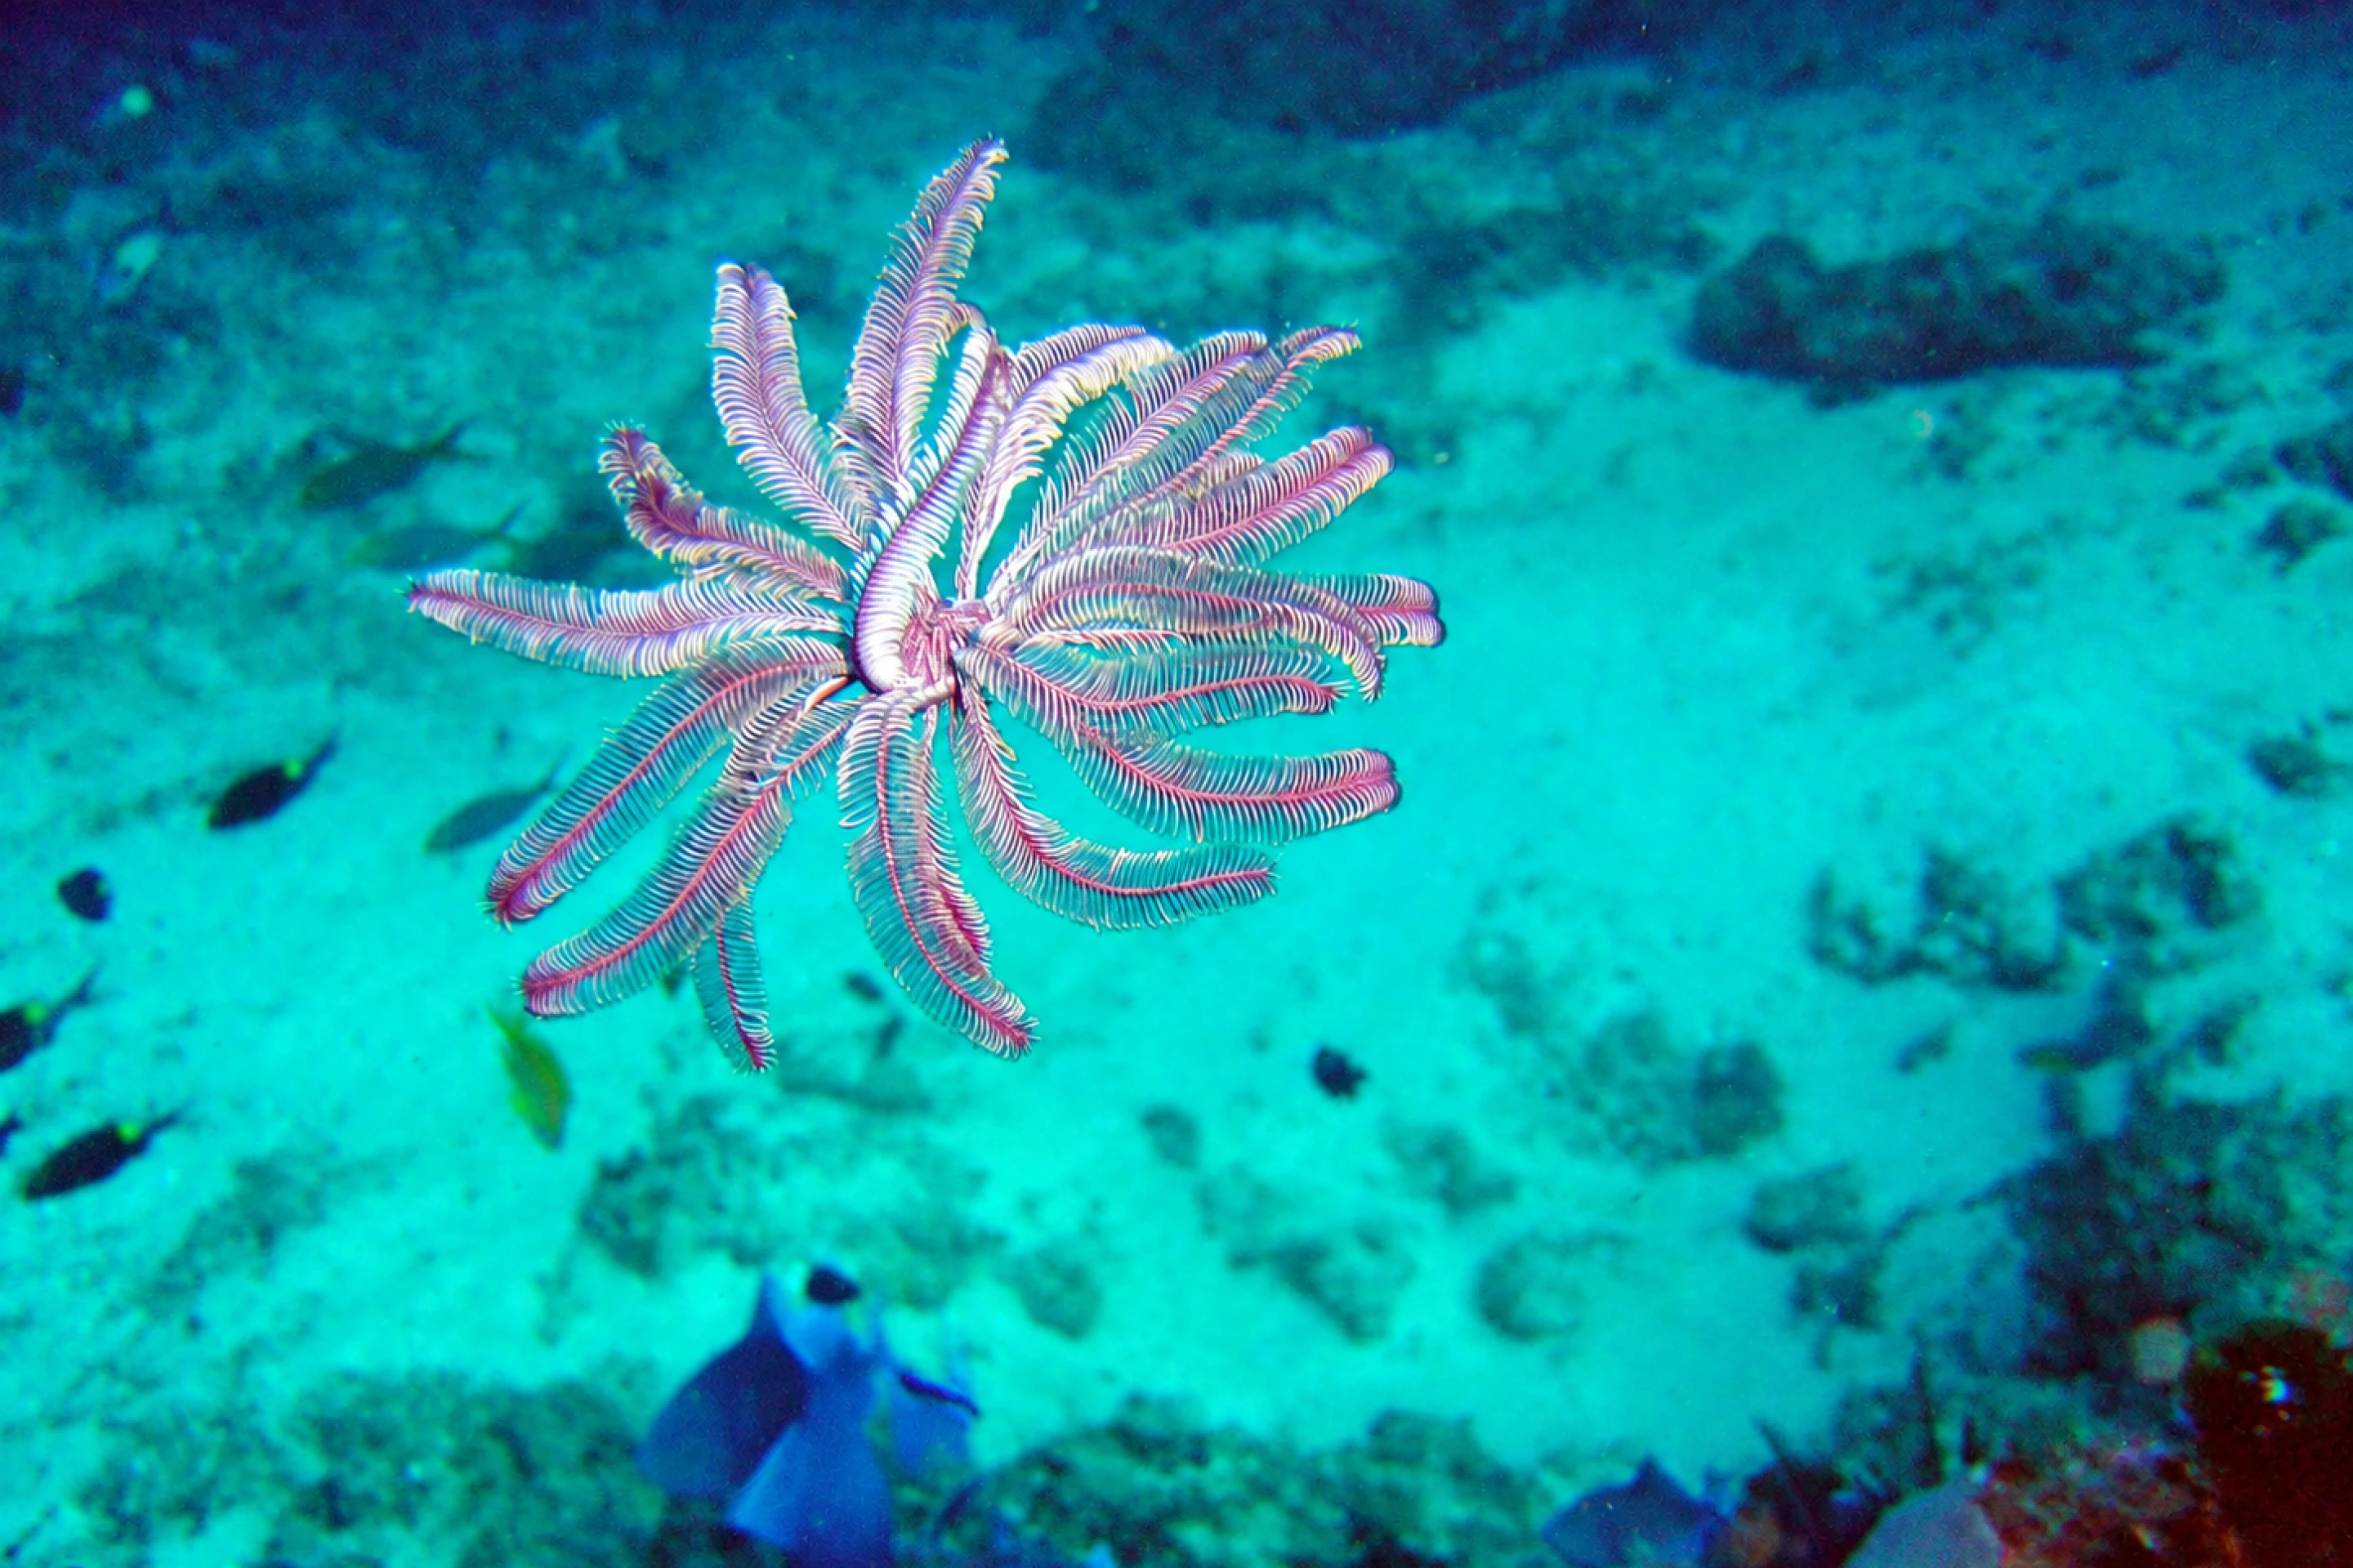
इस शोध का मूल केवल समुद्री जीवों की उपस्थिति की नकल करना नहीं है, बल्कि जैविक गतिविधियों में निहित यांत्रिक सिद्धांतों को रोबोट डिजाइन में लागू करने का प्रयास करना है। क्रेस्ट क्रिनोइड्स कई नरम, पंखदार भुजाओं वाले क्रिनॉइड इचिनोडर्म हैं जो विभिन्न भुजाओं की गतिविधियों का समन्वय करके दिशा बदल सकते हैं या पानी में स्थिति बनाए रख सकते हैं। अनुसंधान टीम त्रि-आयामी गतिशीलता में पारंपरिक पानी के नीचे रोबोट की सीमाओं को हल करने के लिए समान संरचनात्मक डिजाइनों का उपयोग करने की उम्मीद करती है।
कुछ साल पहले, इसी शोध टीम ने मंटा किरणों से प्रेरित होकर एक अंडरवाटर रोबोट विकसित किया था। यह उपकरण तेजी से तैर सकता है, लेकिन इसमें ऊपर-नीचे जाने, जगह पर मुड़ने और जटिल स्थानों में मुद्रा को समायोजित करने में कमियां हैं। इसलिए शोधकर्ताओं ने क्रिनोइड्स का अध्ययन करने की ओर रुख किया, जिससे यांत्रिक जटिलता में उल्लेखनीय वृद्धि किए बिना रोबोटों को अधिक लचीली हरकत क्षमताएं देने की उम्मीद की गई।
नए रोबोट में एक केंद्रीय निकाय और चार लचीले पंख जैसी संरचनाएं होती हैं। केंद्रीय भाग दो स्वतंत्र वायुगतिकीय ड्राइव चैनलों को एकीकृत करता है, और चार लोचदार पंख अंग प्रणोदन और घूर्णी टोक़ उत्पन्न करने के लिए पानी के साथ बातचीत करने के लिए जिम्मेदार हैं। दो ड्राइव चैनलों के काम करने के तरीके को बदलकर, रोबोट तीन अलग-अलग मूवमेंट मोड के बीच स्विच कर सकता है।
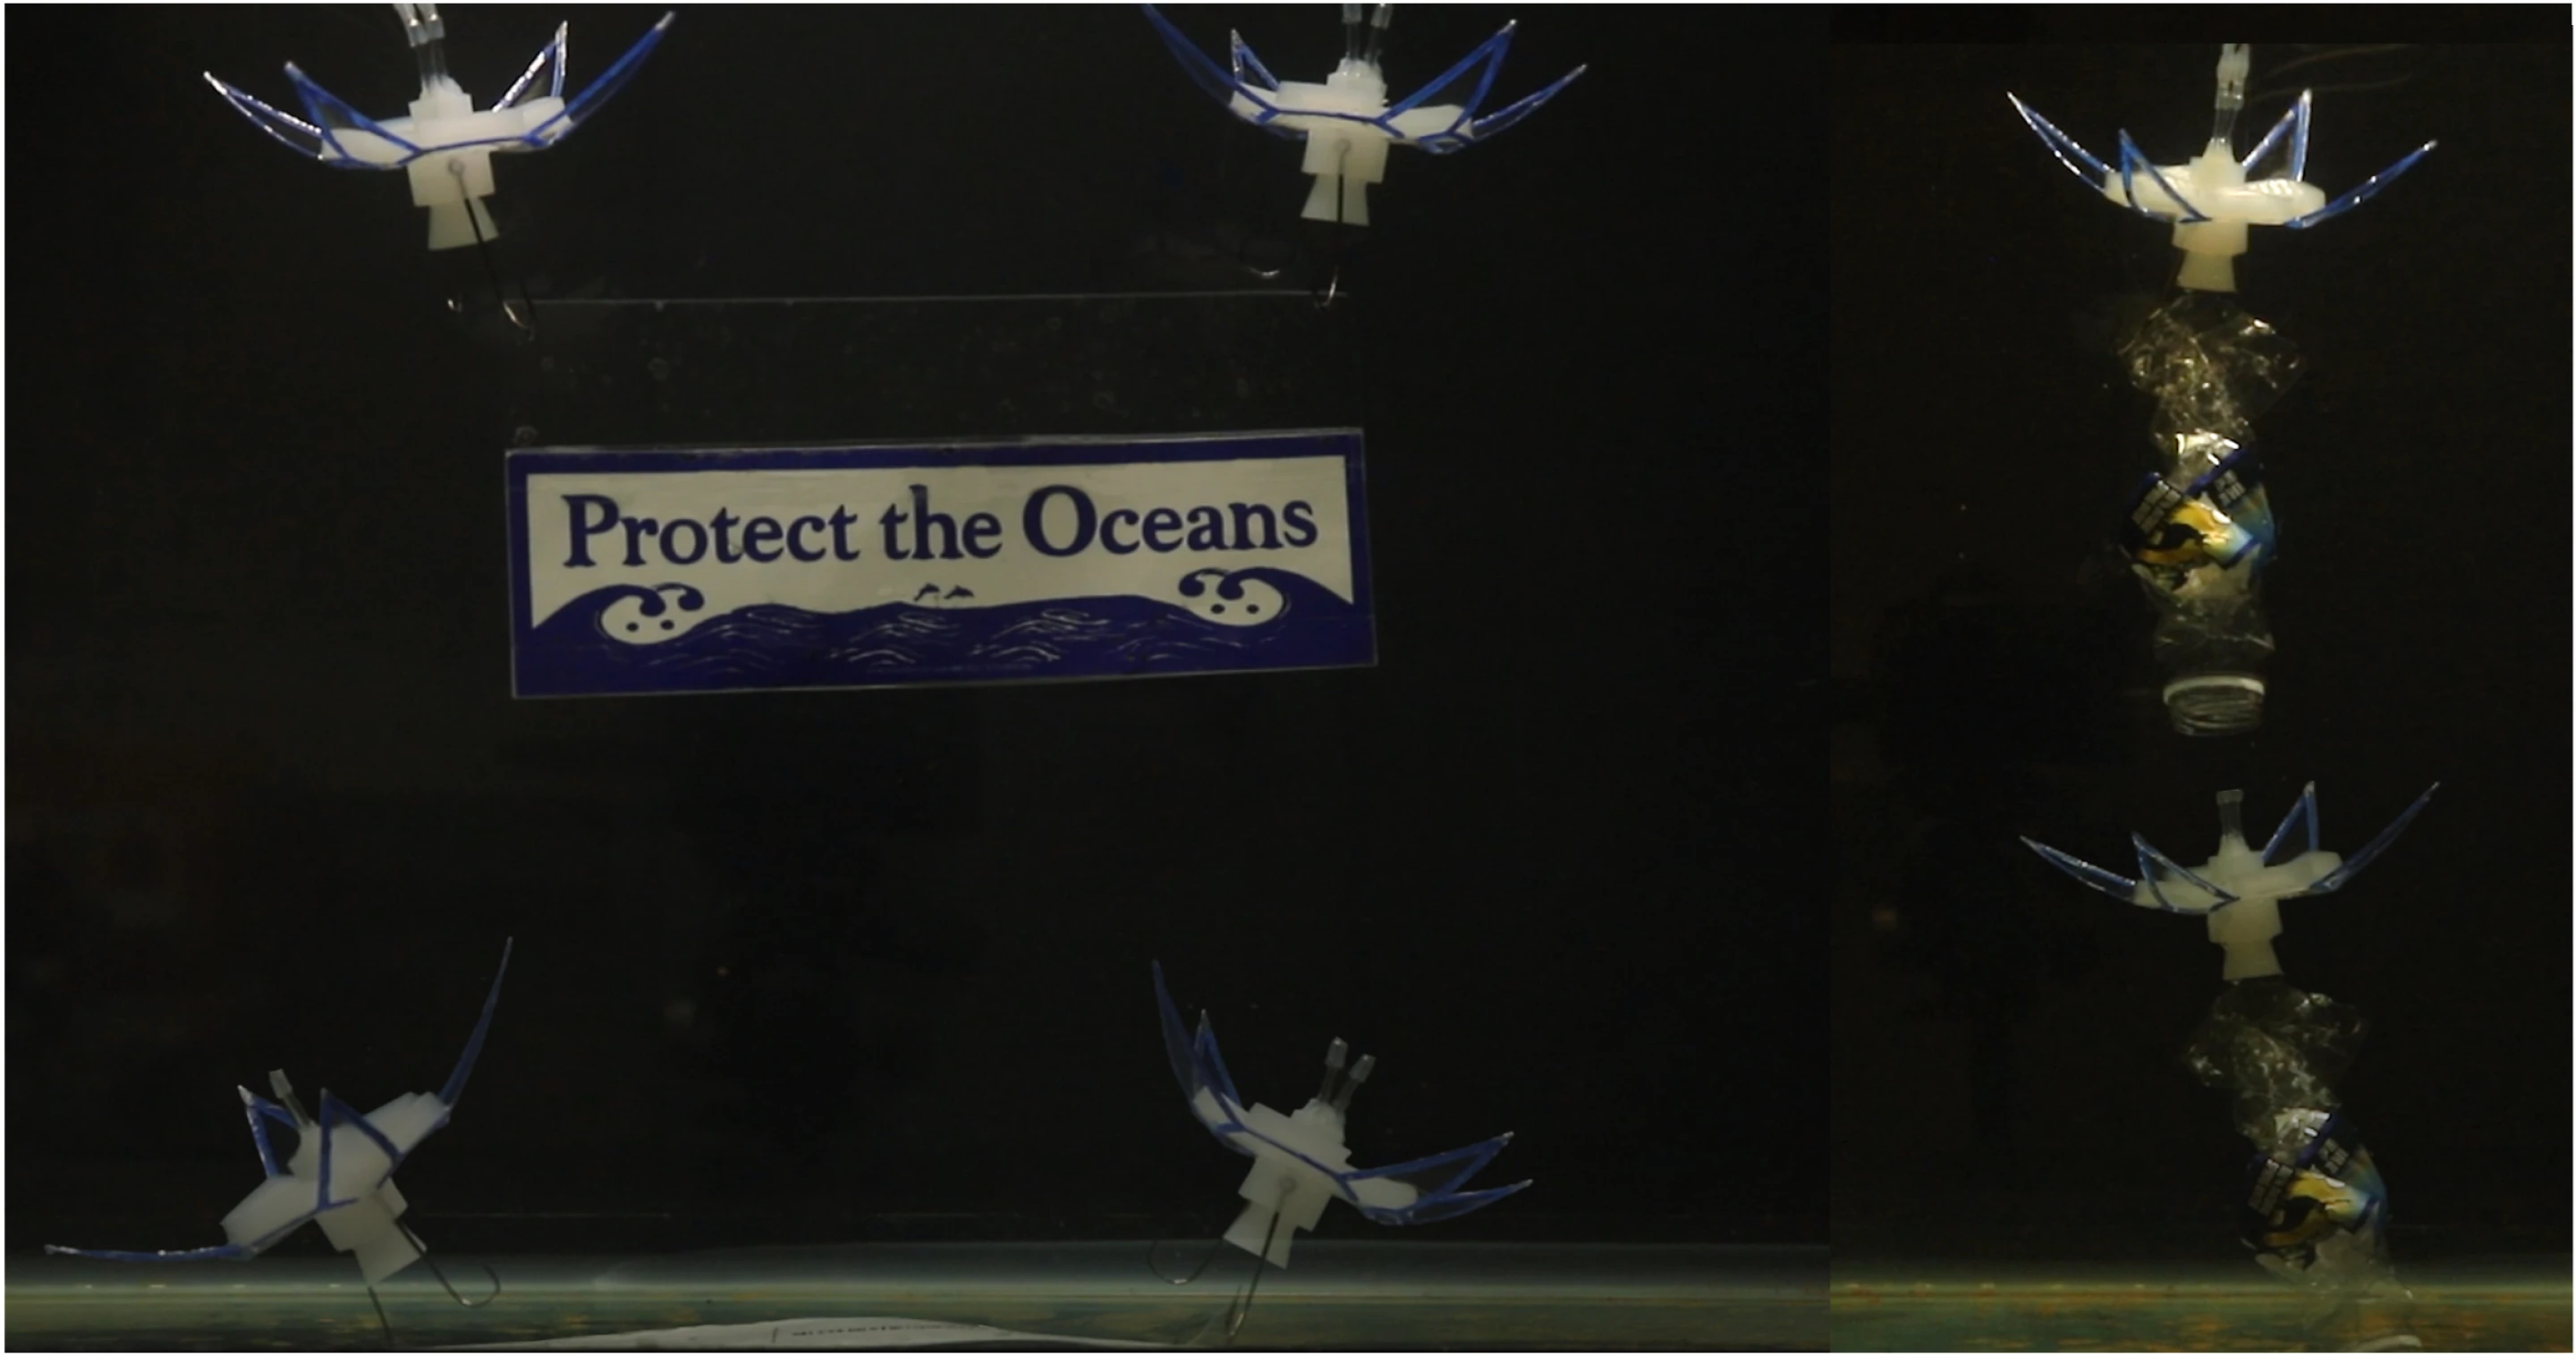
शोधकर्ताओं द्वारा पहले मोड को "जेलीफ़िश मोड" कहा जाता है। जब दो एक्चुएटर एक ही समय में काम करते हैं, तो रोबोट के चार पंख तेजी से नीचे की ओर झुकेंगे, पानी के प्रवाह को धक्का देंगे और खुद ऊपर की ओर बढ़ेंगे। ड्राइव रुकने के बाद, पंख के अंग अपनी लोच के आधार पर अपने मूल आकार में लौट आते हैं, और रोबोट अपनी गति की स्थिति बदलता है और नीचे की ओर बढ़ता है। क्रिया आवृत्ति को समायोजित करके, रोबोट उठना और गिरना जारी रख सकता है, या यह अपनी गति को धीमा कर सकता है और पानी में लगभग मंडराने की स्थिति बनाए रख सकता है।
दूसरा मोड "फिश मोड" है। इस समय, शोधकर्ताओं ने केवल एक ड्राइव चैनल को सक्रिय किया, जिससे रोबोट के दोनों तरफ की संरचनाएं असममित रूप से चलने लगीं। एक पंख के अंग का झूलना उसी तरह है जैसे एक मछली रोबोट को आगे या पीछे धकेलने के लिए अपनी पूंछ के पंख का उपयोग करती है। ड्राइव इनपुट को नियंत्रित करके, रोबोट को गति की विभिन्न दिशाओं के अनुकूल बनाने के लिए प्रणोदन क्रिया को भी बदला जा सकता है।
तीसरा मोड "रोटर मोड" है। शोधकर्ता बारी-बारी से दो ड्राइव चैनलों को नियंत्रित करते हैं ताकि पंख के अंग क्रम में अलग-अलग गति उत्पन्न कर सकें, जिससे रोबोट अपनी धुरी पर घूम सके। यह क्षमता रोबोट को पानी में अपने अभिविन्यास को समायोजित करने की अनुमति देती है, जो बाद के त्रि-आयामी नेविगेशन और अभिविन्यास संचालन के लिए आधार प्रदान करती है।
ये तीन मोड संयुक्त रूप से रोबोट को ऊपर और नीचे, आगे और पीछे, और रोटेशन जैसी दिशाओं में चलने में सक्षम बनाते हैं। टीम ने नोट किया कि आम तौर पर गति की समान सीमा प्राप्त करने के लिए, पारंपरिक डिजाइनों को कम से कम छह एक्चुएटर्स की आवश्यकता हो सकती है, जबकि इस रोबोट को केवल दो की आवश्यकता होती है। कुंजी "मैकेनिकल इंटेलिजेंस" नामक डिज़ाइन अवधारणा में निहित है।
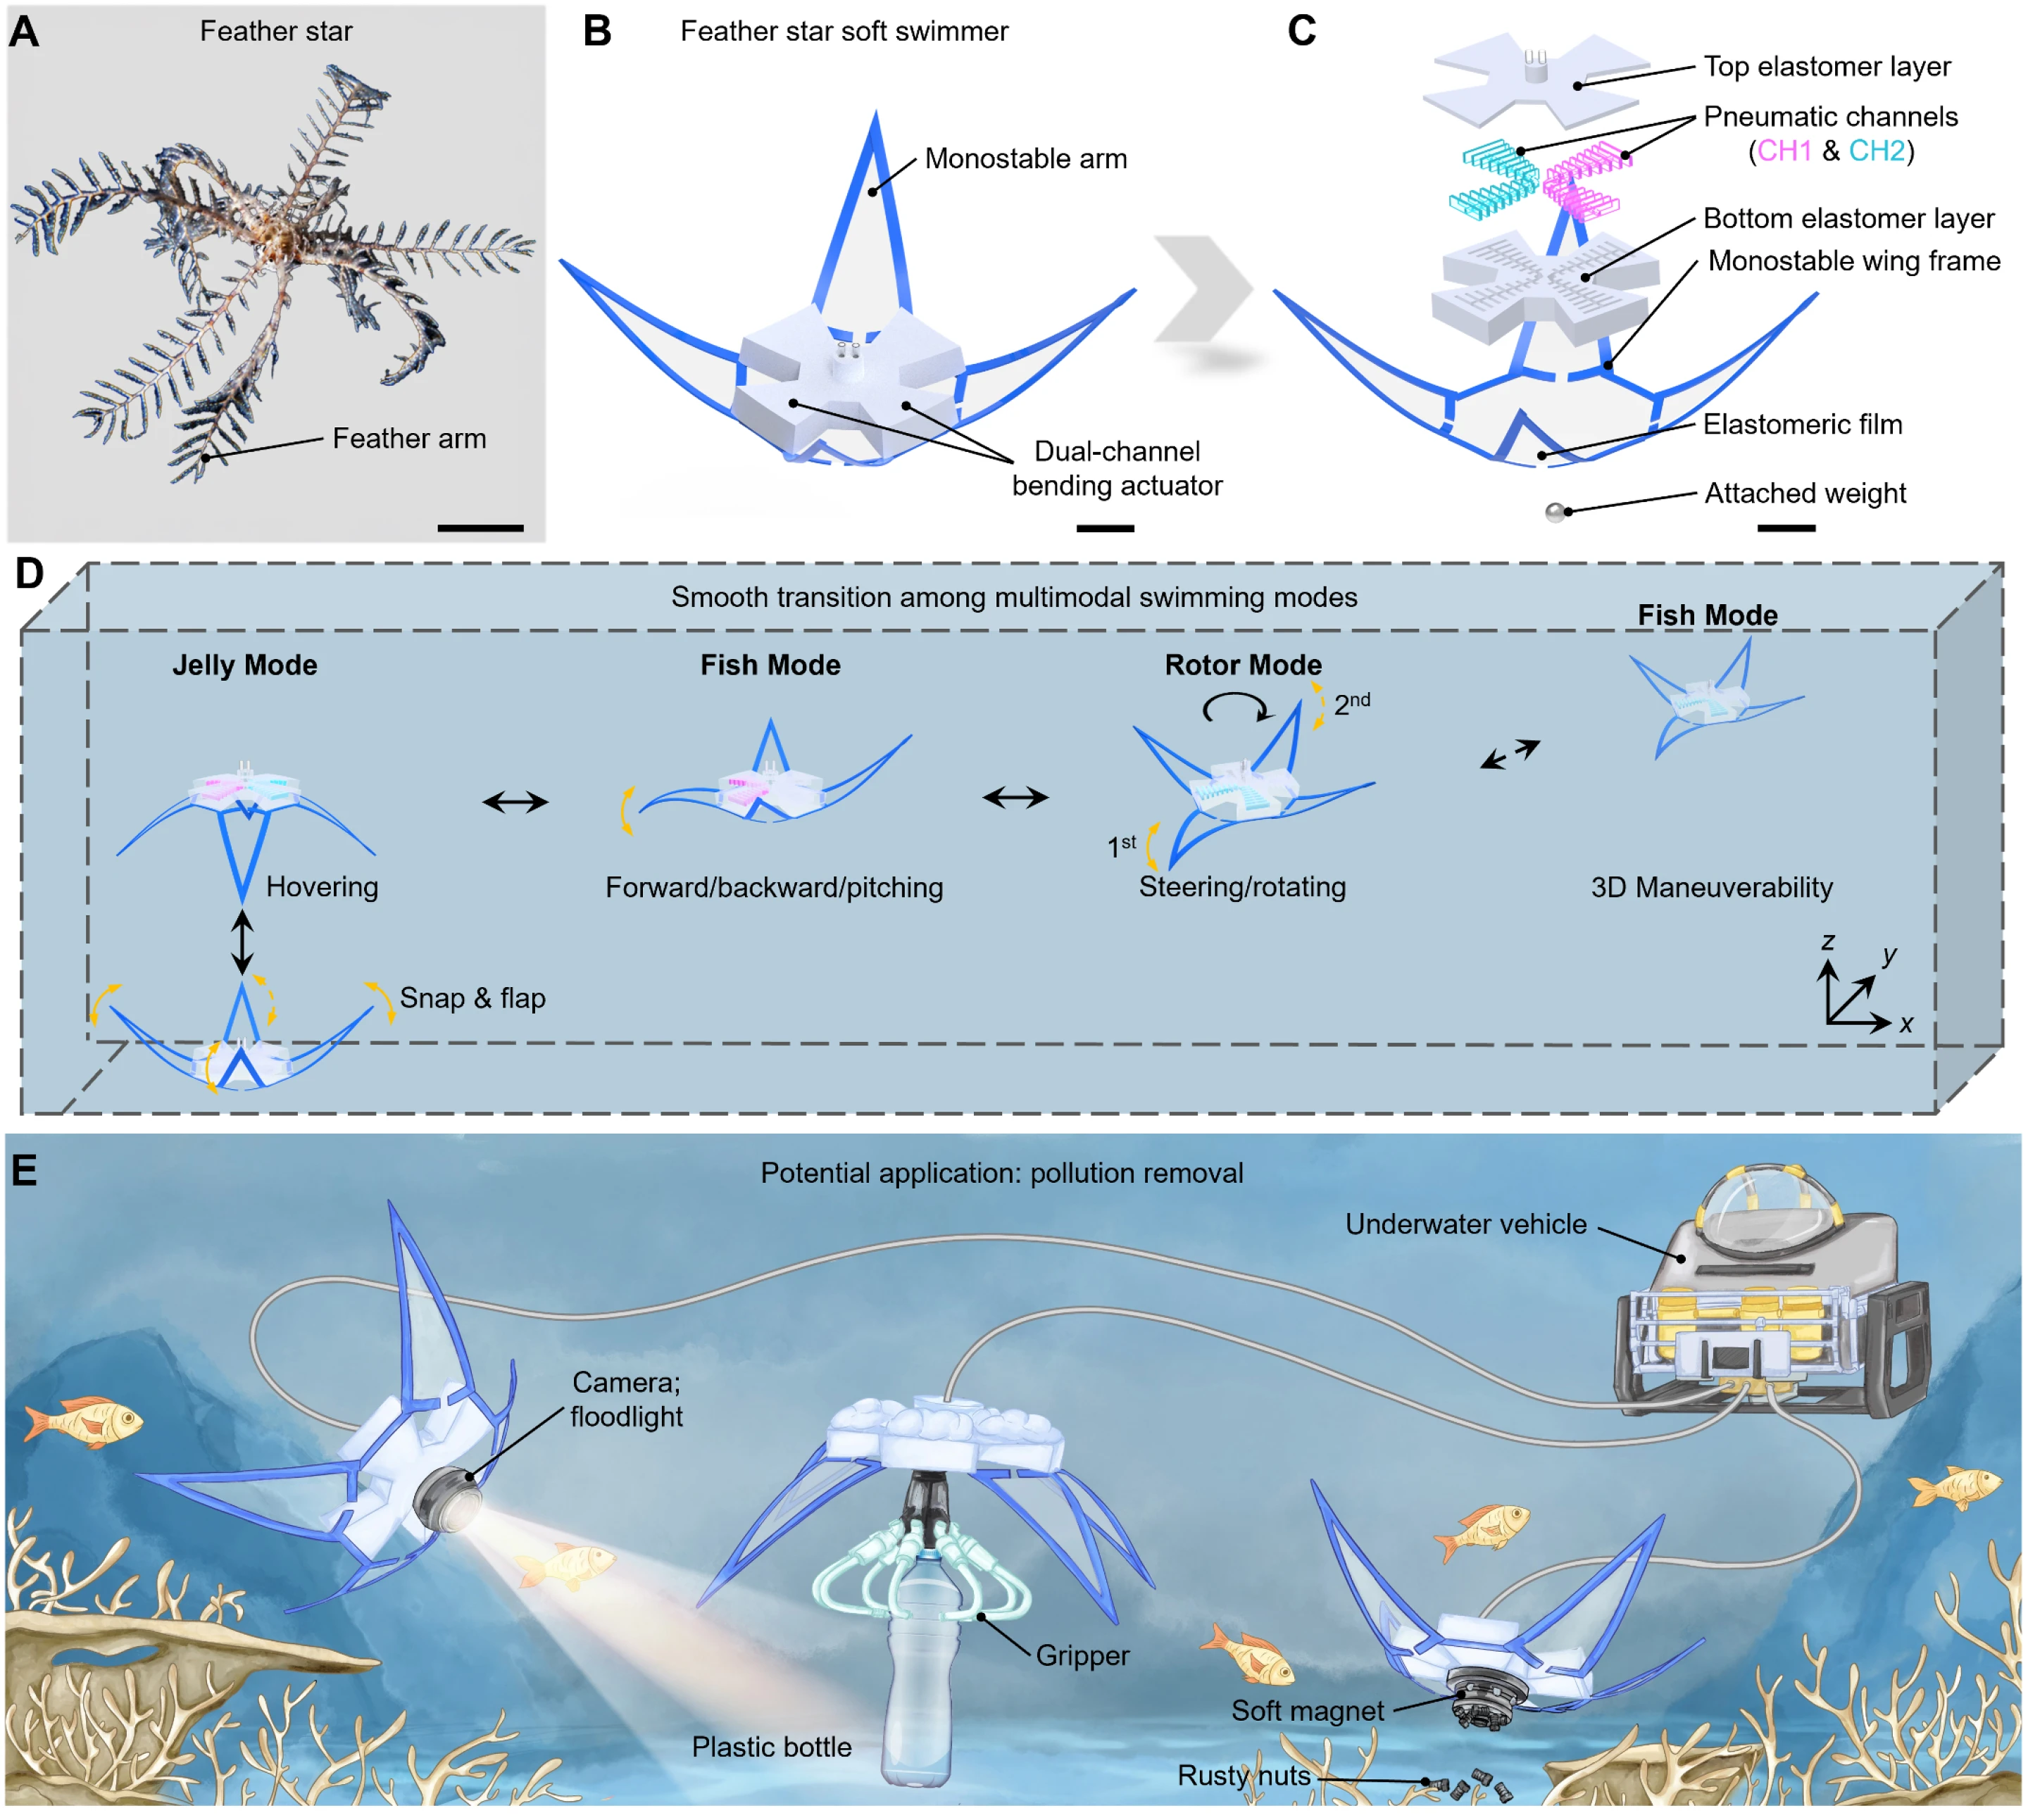
तथाकथित यांत्रिक बुद्धिमत्ता का तात्पर्य सभी कार्यों को स्वतंत्र मोटरों और जटिल इलेक्ट्रॉनिक प्रणालियों पर छोड़ने के बजाय, संरचना की भौतिक विशेषताओं के माध्यम से कुछ नियंत्रण कार्यों को साकार करना है। इस रोबोट में, लचीले पंख वाले अंग बल के नीचे झुकने के बाद जल्दी से अपने मूल आकार में लौट सकते हैं। संरचना में संग्रहीत और जारी की गई लोचदार ऊर्जा रोबोट को तेज़ और नियमित गति उत्पन्न करने में मदद करती है। सीमित ड्राइविंग इनपुट को गति के कई अलग-अलग रूपों में परिवर्तित करने के लिए शोधकर्ता इस संपत्ति का लाभ उठाते हैं।
यह डिज़ाइन सॉफ्ट रोबोट के विकास की दिशा से भी निकटता से संबंधित है। पारंपरिक पानी के नीचे के रोबोट आमतौर पर अपनी गतिविधियों को पूरा करने के लिए कठोर संरचनाओं, कई थ्रस्टर्स और जटिल रवैया नियंत्रण प्रणालियों पर भरोसा करते हैं, जबकि नरम रोबोट आसपास के वातावरण के साथ बातचीत करने के लिए लचीली सामग्रियों की विरूपण क्षमताओं का अधिक उपयोग करते हैं। उन उपकरणों के लिए जिन्हें जटिल पानी के नीचे के वातावरण में संचालित करने की आवश्यकता होती है, यांत्रिक भागों की संख्या को कम करने से न केवल संरचना को सरल बनाने की उम्मीद की जाती है, बल्कि नियंत्रण और रखरखाव पर बोझ भी कम हो जाता है।
प्रयोग में, शोध दल ने रोबोट के हिलने पर आसपास के जल प्रवाह में होने वाले परिवर्तनों का भी विश्लेषण किया। शोधकर्ताओं ने जल प्रवाह की गति का निरीक्षण करने के लिए कण छवि वेलोसिमेट्री तकनीक का उपयोग किया, और विभिन्न आंदोलन मोड के तहत गठित भंवर संरचनाओं का अध्ययन करने के लिए इसे कम्प्यूटेशनल तरल गतिशीलता सिमुलेशन के साथ जोड़ा। ये विश्लेषण यह समझाने में मदद करते हैं कि कैसे रोबोट पंख के अंग के झूलों के माध्यम से प्रणोदन उत्पन्न करता है और कैसे घूर्णी गतियाँ संबंधित टॉर्क पैदा करती हैं।
प्रायोगिक परिणाम बताते हैं कि रोबोट की अधिकतम तैराकी गति 1.64 शरीर की लंबाई प्रति सेकंड तक पहुंचती है, और इसकी अधिकतम घूर्णन गति 90 डिग्री प्रति सेकंड है। शोधकर्ताओं ने अपने परिवहन लागत मीट्रिक के लिए न्यूनतम मूल्य 17.6 भी बताया, जो रोबोट को स्थानांतरित करने के लिए आवश्यक ऊर्जा खपत को मापता है। प्रासंगिक परिणाम बताते हैं कि मल्टी-मोड गति प्राप्त करने के लिए सरल संरचनाओं का उपयोग करना संभव है, लेकिन इन प्रयोगात्मक डेटा का मतलब यह नहीं है कि यह वास्तविक महासागर संचालन के लिए आवश्यक सभी प्रदर्शन आवश्यकताओं तक पहुंच गया है।
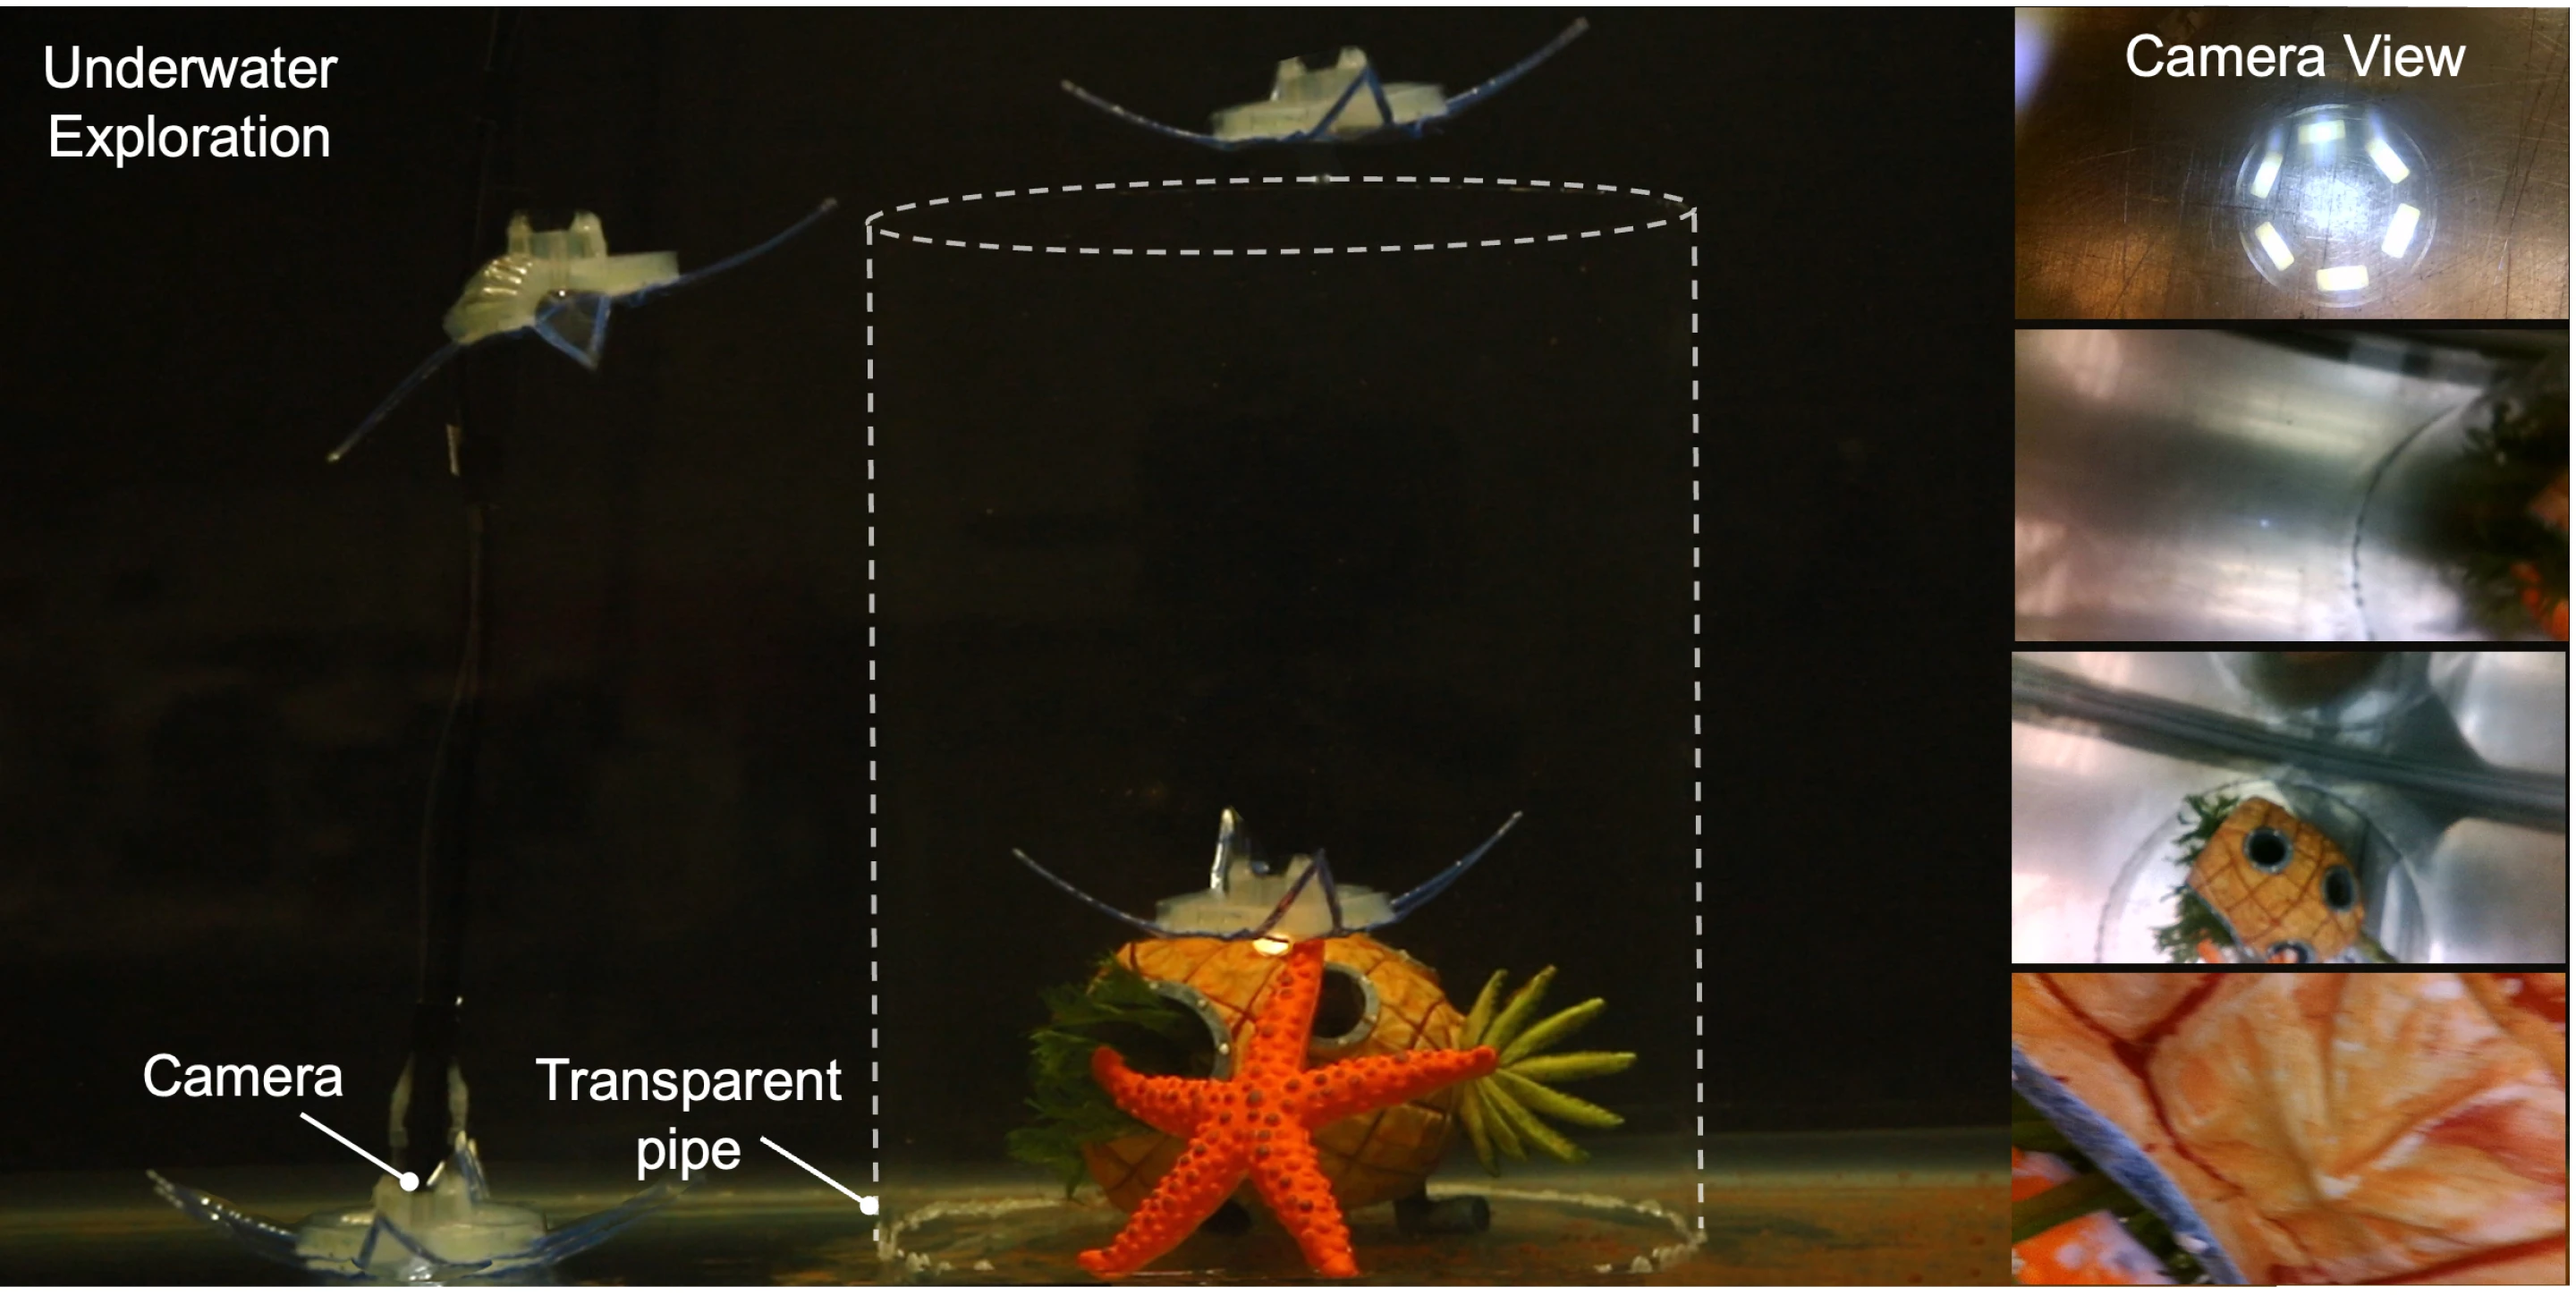
अनुसंधान टीम ने प्लेटफ़ॉर्म के कुछ संभावित उपयोगों का प्रदर्शन किया, जिसमें पर्यावरण का पता लगाने के लिए पानी के नीचे कैमरे ले जाना, पानी के नीचे की वस्तुओं को ले जाना या उठाना और कई रोबोटों को एक साथ काम करने की अनुमति देना शामिल है। कैमरे, ग्रिपर या अन्य सहायक उपकरण जोड़कर, भविष्य के रोबोटों का उपयोग पानी के भीतर पर्यावरण निगरानी, समुद्री प्रदूषण सर्वेक्षण और पानी के नीचे की वस्तु पुनर्प्राप्ति जैसे कार्यों के लिए किया जा सकता है।
शोधकर्ताओं का यह भी मानना है कि कई रोबोट एक साथ कार्य कर सकते हैं। उदाहरण के लिए, एक रोबोट वस्तुओं को देखने और उनका पता लगाने के लिए जिम्मेदार है, जबकि अन्य रोबोट वस्तुओं को ले जाने या इकट्ठा करने में सहायता करते हैं। हालाँकि, ये अनुप्रयोग अभी भी संभावित विकास दिशाएँ हैं, और रोबोट की दीर्घकालिक संचालन क्षमताओं, सहनशक्ति समय, संचार विधियों और वास्तविक समुद्री वातावरण में जटिल जल प्रवाह में स्थिरता को और अधिक सत्यापन की आवश्यकता है।
वर्तमान में, रोबोट अभी भी वायवीय ड्राइव इनपुट पर निर्भर है। शोध टीम ने कहा कि अनुवर्ती कार्य में पूरी तरह से वायरलेस संस्करण विकसित करना और अधिक विशिष्ट एप्लिकेशन परिदृश्यों का पता लगाने के लिए अन्य क्षेत्रों में शोधकर्ताओं के साथ सहयोग करना शामिल होगा। वायरलेस होने से उपकरण और बाहरी नियंत्रण प्रणालियों के बीच कनेक्टिविटी की बाधाओं को कम करने में मदद मिलेगी, लेकिन बिजली आपूर्ति, नियंत्रण और पानी के नीचे संचार में नई चुनौतियाँ भी आएंगी।
यह शोध परिणाम ओपन एक्सेस जर्नल "साइंस एडवांसेज" में प्रकाशित हुआ था, और पेपर का शीर्षक "मल्टी-मोड त्रि-आयामी गतिशीलता प्राप्त करने के लिए पंख-क्रेस्टेड क्रिनोइड का अनुकरण करने वाला न्यूनतम संचालित नरम शरीर वाला तैराकी रोबोट" है। अनुसंधान से पता चलता है कि रोबोट को अधिक गतिशीलता हासिल करने के लिए लगातार मोटर, सेंसर और नियंत्रण प्रणाली जोड़ने की आवश्यकता नहीं है। लचीली संरचनाओं को तर्कसंगत रूप से डिजाइन करके और सामग्री की लोच और गति विशेषताओं का पूरा उपयोग करके, अपेक्षाकृत सरल यांत्रिक प्रणालियां भी जटिल क्रियाएं प्राप्त कर सकती हैं।
अंडरवाटर रोबोटिक्स के क्षेत्र के लिए, इस विचार का व्यापक महत्व हो सकता है। भविष्य में, शोधकर्ता सरल संरचनाओं और अधिक विविध आंदोलन विधियों के साथ नरम रोबोट विकसित करने के लिए अधिक समुद्री जीवों के आंदोलन तंत्र से सीखने में सक्षम हो सकते हैं, ताकि वे पर्यावरण निगरानी, पानी के नीचे की खोज और जटिल अंतरिक्ष संचालन जैसे कार्यों में भूमिका निभा सकें।
टिप्पणियाँ