सार:
जैसे-जैसे ड्रोन तेजी से औद्योगिक निरीक्षण, कृषि निगरानी और वैज्ञानिक अनुसंधान और अन्वेषण जैसे क्षेत्रों में प्रवेश कर रहे हैं, रोबोट आंदोलन की एक सरल लेकिन अधिक ऊर्जा-बचत विधि नए सिरे से ध्यान आकर्षित कर रही है। वाशिंगटन विश्वविद्यालय की एक शोध टीम ने हाल ही में "डायरेक्टहॉप" नामक एक लघु जंपिंग रोबोट की घोषणा की। इसका डिज़ाइन पिस्सू जैसे प्राकृतिक कूदने वाले जीवों से प्रेरित है, लेकिन यह मौजूदा समान रोबोटों से बिल्कुल अलग तकनीकी मार्ग अपनाता है।
शोधकर्ताओं ने बताया कि कई परिदृश्यों में, कूदने की गति में ऊर्जा की खपत उड़ान की तुलना में बहुत कम होती है। उदाहरण के तौर पर कीड़ों को लें। मच्छरों को उड़ान बनाए रखने के लिए लगातार ऊर्जा का उपभोग करने की आवश्यकता होती है, जबकि पिस्सू को अपनी गति पूरी करने के लिए केवल उड़ान भरने के समय ऊर्जा छोड़ने की आवश्यकता होती है। सैद्धांतिक रूप से, कूदने की ऊर्जा दक्षता उड़ान की तुलना में परिमाण के लगभग दो क्रम अधिक हो सकती है। इसका मतलब यह है कि भविष्य में, बड़ी संख्या में सस्ते छोटे कूदने वाले रोबोट ड्रोन की तुलना में बहुत कम लागत पर जटिल कार्य करने में सक्षम हो सकते हैं, जैसे कि तेल रिफाइनरियों में गैस रिसाव की खोज करना, खेत में सिंचाई और उर्वरक की निगरानी करना और यहां तक कि ग्रह अन्वेषण मिशन भी करना।
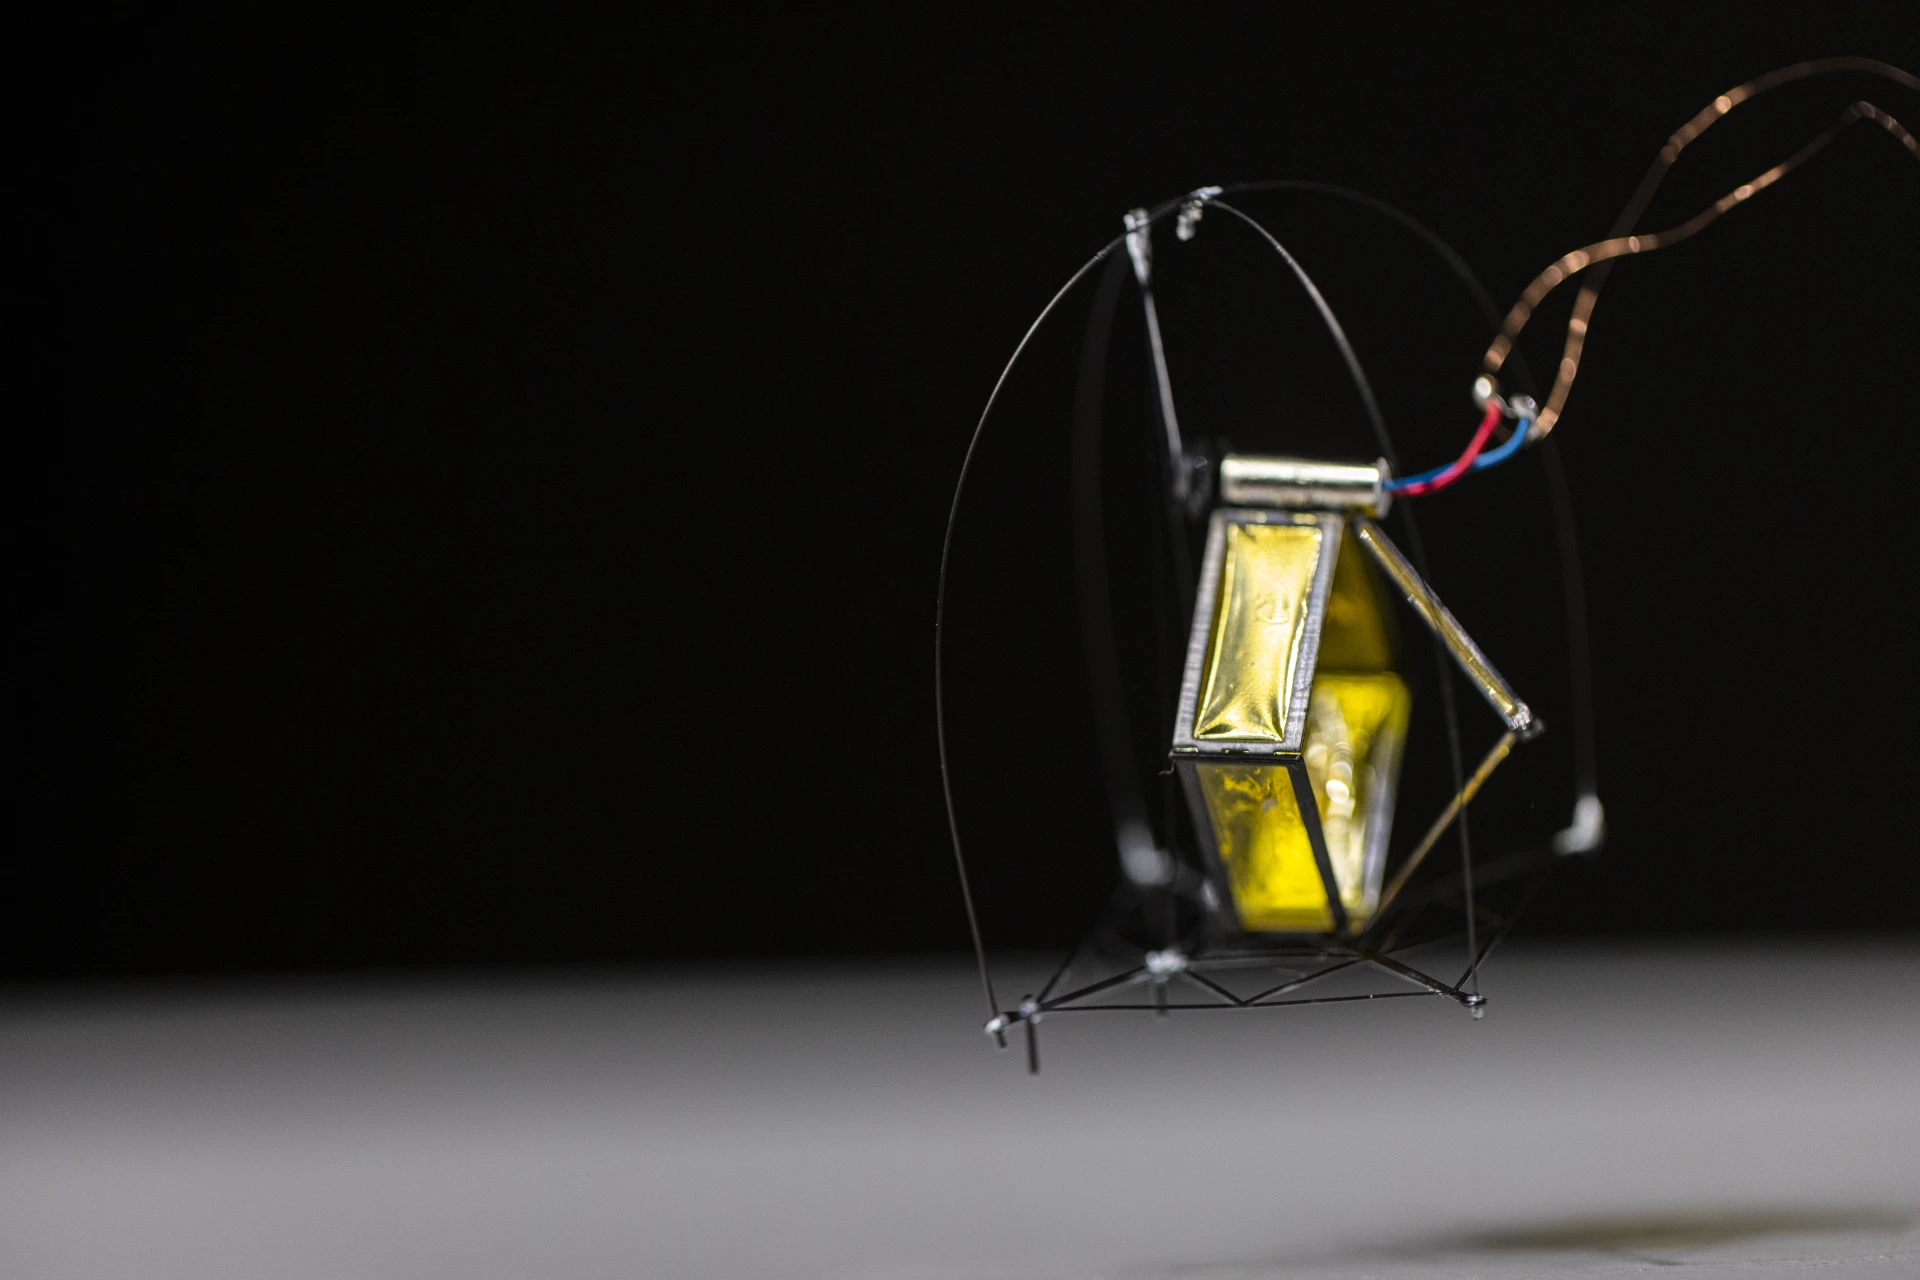
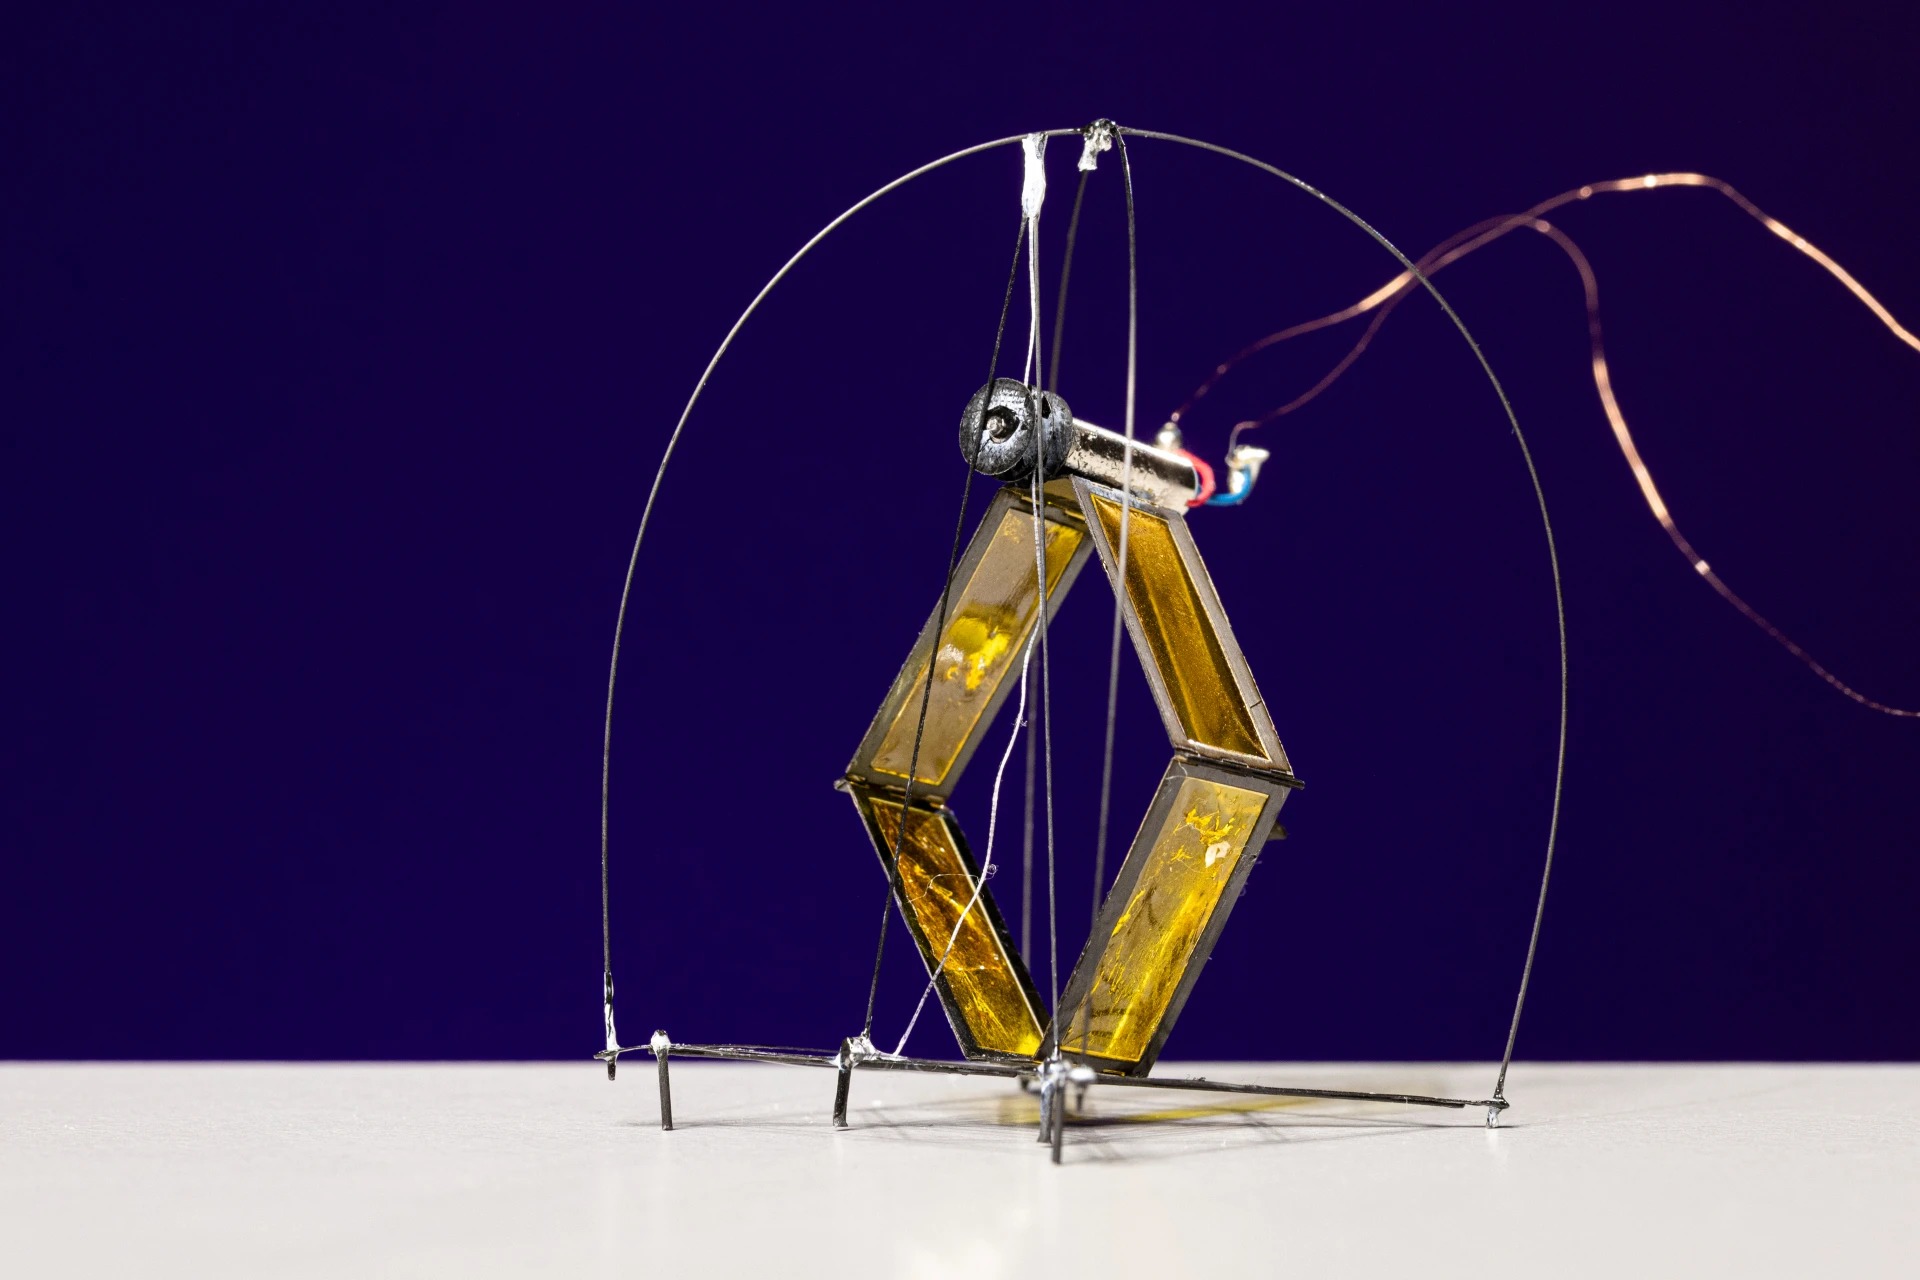
इस अवधारणा का परीक्षण करने के लिए, वाशिंगटन विश्वविद्यालय के इंजीनियरों ने डायरेक्टहॉप विकसित किया। रोबोट का वजन लगभग 1 ग्राम है और यह केवल एक हथेली के आकार का है। यह एक पंक्ति में कई छलांगें पूरी कर सकता है, और इसकी छलांग की ऊंचाई मानक सीढ़ियों की सीढ़ियों को पार करने के लिए पर्याप्त है। रोबोट केवल सेंटीमीटर की ऊंचाई नियंत्रण त्रुटि के साथ, सटीक टेक-ऑफ प्राप्त करने के लिए एक साथ काम करने के लिए एक माइक्रो मोटर और तीन फोल्डेबल पैरों का उपयोग करता है।
पिस्सू की संरचना की नकल करने वाले अधिकांश कूदने वाले रोबोटों के विपरीत, डायरेक्टहॉप स्प्रिंग ऊर्जा भंडारण तंत्र का उपयोग नहीं करता है। पारंपरिक डिज़ाइन आमतौर पर ऊर्जा को संग्रहीत करने के लिए स्प्रिंग्स का उपयोग करते हैं और फिर इसे तुरंत लॉक के माध्यम से जारी करते हैं, जिससे अद्भुत कूदने की क्षमता प्राप्त होती है। यद्यपि यह समाधान लंबी दूरी की छलांग प्राप्त कर सकता है, लेकिन प्रत्येक छलांग की ऊंचाई और दूरी को सटीक रूप से नियंत्रित करना मुश्किल है क्योंकि स्प्रिंग रिलीज अक्सर "सभी या कुछ भी नहीं" क्रिया होती है। इसके अलावा, बेहद छोटे आकार में जटिल स्प्रिंग और लैच संरचनाओं का निर्माण स्वाभाविक रूप से चुनौतीपूर्ण है।
इसलिए अनुसंधान टीम ने स्प्रिंग सिस्टम को पूरी तरह से त्यागने का फैसला किया और इसके बजाय सीधे जंप को चलाने के लिए एक माइक्रो डीसी मोटर का उपयोग किया। डेवलपर्स का कहना है कि उन्होंने पाया है कि अल्ट्रा-छोटी मोटर वास्तव में इतनी तेजी से त्वरण प्रदान कर सकती है कि सीधे उड़ान भरने के लिए आवश्यक बिजली उत्पन्न कर सके। यह विधि मेंढक जैसे बड़े कूदने वाले जानवरों के तंत्र के करीब है जो ऊर्जा भंडारण और फिर रिलीज पर निर्भर पिस्सू के मॉडल के बजाय मांसपेशियों द्वारा प्रत्यक्ष बल परिश्रम पर निर्भर करते हैं।
इस डिज़ाइन का सबसे बड़ा लाभ नियंत्रणीयता है। मोटर ऑपरेशन मोड को समायोजित करके, रोबोट इजेक्शन क्रिया के केवल एक निश्चित मोड को निष्पादित करने में सक्षम होने के बजाय, कूदने की ऊंचाई को स्वतंत्र रूप से समायोजित कर सकता है। शोधकर्ताओं द्वारा प्रस्तुत प्रायोगिक परिणाम बताते हैं कि डायरेक्टहॉप को जमीन से कुछ मिलीमीटर तक हल्के ढंग से उठाया जा सकता है, और पूरी ताकत के साथ उड़ान भरकर सामान्य सीढ़ियों की सीढ़ियों पर भी छलांग लगाई जा सकती है।
छलांग के सटीक नियंत्रण के अलावा, शोध टीम का मानना है कि स्वायत्त कूदने वाले रोबोटों को दो अन्य प्रमुख समस्याओं का भी सामना करना पड़ता है: पलटने की क्षमता और लगातार चलने की क्षमता। कई माइक्रोरोबोट लैंडिंग के बाद पलट जाते हैं और अपना संतुलन खोने के बाद अपने मिशन को जारी रखने में असमर्थ होते हैं।
इस समस्या को हल करने के लिए, DirectHop एक विशेष रोलओवर तंत्र से सुसज्जित है। जब रोबोट उतरता है, यदि उसकी मुद्रा असामान्य है, तो वह अपने शरीर को घुमाने और स्वायत्त रूप से अपनी सामान्य स्थिति में लौटने के लिए मोटर का उपयोग कर सकता है। परीक्षण डेटा से पता चलता है कि रोबोट के पलटने के पहले प्रयास की सफलता दर लगभग 90% है।
साथ ही, DirectHop में लगातार पुनः लोड और जंप करने की क्षमता भी होती है। टेक-ऑफ और लैंडिंग पूरी करने के बाद, सिस्टम जल्दी से तैयार स्थिति में लौट सकता है और अगली कार्रवाई जारी रख सकता है। वर्तमान प्रोटोटाइप पहले से ही लगातार कई राउंड जंपिंग कार्यों को पूरा करने में सक्षम है, जो इसके आकार के रोबोटों के बीच असामान्य है।
शोध टीम ने कहा कि उनके अनुमान के मुताबिक, इस जंपिंग रोबोट की परिवहन लागत समान पैमाने के उड़ने वाले रोबोट की तुलना में बहुत कम है। चूंकि ऊर्जा की खपत के लिए लगातार मंडराने की आवश्यकता नहीं है, जंपिंग रोबोट भविष्य के अनुप्रयोग परिदृश्यों में स्पष्ट लाभ दिखा सकते हैं जिनके लिए दीर्घकालिक स्वायत्त संचालन की आवश्यकता होती है।
हालाँकि, DirectHop अभी भी प्रोटोटाइप चरण में है। शोधकर्ताओं ने कहा कि हालांकि रोबोट ने नियंत्रणीय कूद, स्वायत्त मोड़ और निरंतर कूद की तीन मुख्य समस्याओं को हल कर लिया है, फिर भी इसे भविष्य में बिजली आपूर्ति एकीकरण, स्टीयरिंग नियंत्रण और स्वायत्त नेविगेशन जैसी चुनौतियों पर काबू पाने की जरूरत है।
अनुसंधान नेता सॉयर फुलर ने कहा कि उनकी राय में, जंपिंग रोबोट के लिए तीन सबसे कठिन तकनीकी बाधाएं जंपिंग दूरी को नियंत्रित करना, स्वायत्त रूप से पलटना और लगातार फिर से कूदना हैं। डायरेक्टहॉप ने एक नए डिज़ाइन के माध्यम से इन सीमाओं को सफलतापूर्वक पार कर लिया है। जैसे-जैसे भविष्य में सिस्टम में सुधार जारी रहेगा, इस प्रकार के माइक्रो-रोबोट के ड्रोन के अलावा एक और महत्वपूर्ण स्वायत्त मोबाइल प्लेटफ़ॉर्म बनने की उम्मीद है, जो उद्योग, कृषि, आपदा राहत और यहां तक कि अंतरिक्ष अन्वेषण में भूमिका निभाएगा।
टिप्पणियाँ