सार:
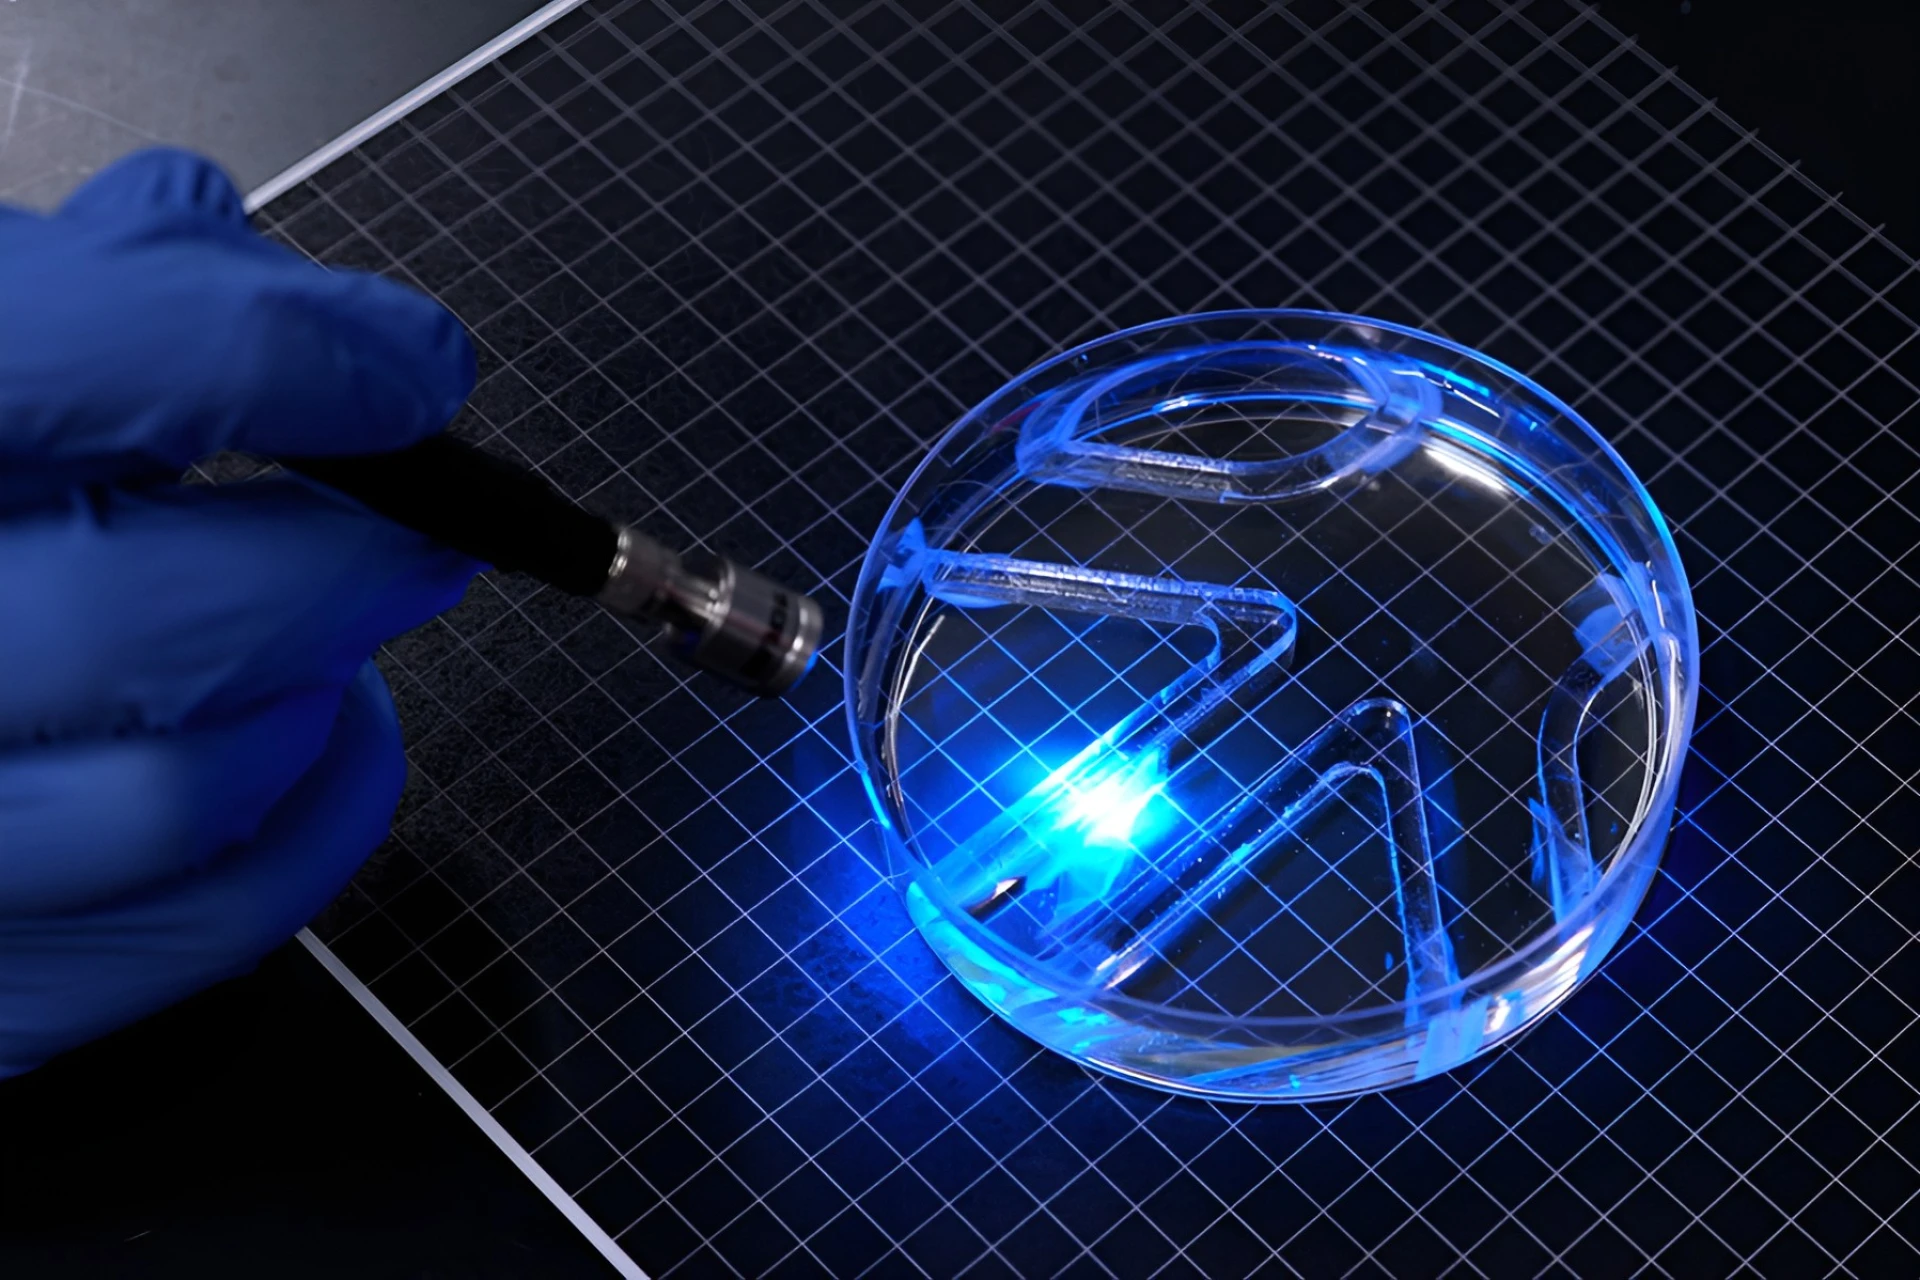
एमआईटी इंजीनियरों ने जीवित कंकाल मांसपेशी कोशिकाओं द्वारा संचालित एक पतला तैराकी रोबोट विकसित किया है। इसमें च्यूइंग गम के आकार की एक लचीली हाइड्रोजेल फिल्म और दो पंख जैसी संरचनाएं होती हैं। मांसपेशी कोशिकाएं पंखों को ढकती हैं। अनुसंधान टीम मांसपेशियों के संकुचन को उत्तेजित करने और पानी में रोबोट को आगे बढ़ाने के लिए पंखों को फड़फड़ाने के लिए प्रकाश का उपयोग करती है। बाएं और दाएं पंखों पर बारी-बारी से प्रकाश डालकर, शोधकर्ता जानवर को घुमाने और पेट्री डिश में एक साधारण पानी के नीचे भूलभुलैया के माध्यम से उसका मार्गदर्शन करने में सक्षम थे।
यह रोबोट मांसपेशी कोशिका झिल्ली की एक परत का उपयोग करता है, और समग्र संरचना लगभग आधा मिलीमीटर मोटी है। अनुसंधान टीम ने एक सहायक कंकाल बनाने के लिए जिलेटिन मेथैक्रिलेट (जेलएमए) का उपयोग किया, और सतह पर चौकोर आकार के खांचे दबाए ताकि कोशिकाएं खांचे के साथ व्यवस्थित हो सकें और उसी दिशा में मांसपेशी फाइबर में फ्यूज हो सकें। शोधकर्ताओं ने कहा कि अतीत में इस्तेमाल किया जाने वाला फ़ाइब्रिन जेल बहुत नरम था और मांसपेशियों के सिकुड़ने पर आसानी से झुर्रीदार हो जाता था; मजबूत जेलएमए और चौकोर खांचे कोशिकाओं को बेहतर समर्थन दे सकते हैं और मांसपेशियों को बल लगाने के लिए एक साथ काम करने में मदद कर सकते हैं। प्रत्येक पंख लगभग 15 मिमी लंबा, 7 मिमी चौड़ा और 0.5 मिमी मोटा है।
रोबोट कंकाल की मांसपेशी कोशिकाओं का उपयोग करता है जो प्रकाश पर प्रतिक्रिया करने के लिए आनुवंशिक रूप से संशोधित होते हैं। शोध दल ने सबसे पहले दिन में दो बार हर बार 15 मिनट के लिए हल्की तरंगों के साथ कोशिकाओं को उत्तेजित किया। अप्रशिक्षित नियंत्रण समूह की तुलना में, प्रशिक्षण के बाद फिन विस्थापन लगभग चार गुना बढ़ गया। पेपर की रिपोर्ट है कि यह द्वि-आयामी मांसपेशी फिल्म मिलिन्यूटन-स्तर बल और मिलीमीटर-स्तर स्ट्रोक उत्पन्न कर सकती है; प्रति इकाई ऊतक आयतन में इसका संकुचनशील बल घनत्व त्रि-आयामी मांसपेशियों से लगभग 20 गुना अधिक है, और एक स्थिर अवस्था में इसकी निरंतर कार्य करने की क्षमता भी 10 मिनट से कम से बढ़कर 30 दिनों से अधिक हो गई है।
>इष्टतम परीक्षण स्थितियों के तहत, रोबोट की रैखिक तैराकी गति लगभग 4 स्व-लंबाई प्रति मिनट है, और इसकी घूर्णन गति 1,200 डिग्री प्रति मिनट तक पहुंच सकती है। इसे नियंत्रित करने के लिए शोधकर्ताओं को अभी भी पेट्री डिश के बाहर एक प्रकाश स्रोत रखने की आवश्यकता है, और इसमें अभी तक इलेक्ट्रॉनिक उपकरण या स्वायत्त नेविगेशन क्षमताएं नहीं हैं; इसलिए, "अनफ़िक्स्ड" का अर्थ है कि रोबोट बॉडी को बाहरी ब्रैकेट से कनेक्ट करने की आवश्यकता नहीं है, जिसका अर्थ यह नहीं है कि यह बाहरी प्रकाश नियंत्रण के बिना स्वतंत्र रूप से काम कर सकता है। शोधकर्ता यह भी स्वीकार करते हैं कि वर्तमान संरचना सरल है और तैराकी की गति धीमी है, और खुले पानी में इसका उपयोग करने से पहले अभी भी एक लंबा रास्ता तय करना बाकी है।
अनुसंधान दल का नेतृत्व एमआईटी में मैकेनिकल इंजीनियरिंग के एसोसिएट प्रोफेसर रितु रमन ने किया था, और पहली लेखिका स्नातक छात्रा माहिरा बावा थीं। परिणाम एडवांस्ड फंक्शनल मटेरियल्स में प्रकाशित हुए थे, जिसका शीर्षक था "द्वि-आयामी कंकाल मांसपेशी फिल्म एक्चुएटर्स बायोहाइब्रिड रोबोट की दक्षता में सुधार करते हैं।" टीम का मानना है कि त्रि-आयामी मांसपेशी ब्लॉकों की तुलना में पतला डिज़ाइन अधिक सेल-अनुकूल और सस्ता हो सकता है, जिसके लिए बड़ी संख्या में कोशिकाओं की आवश्यकता होती है, और इससे आंदोलन दक्षता में सुधार की भी उम्मीद है; भविष्य में, इसका उपयोग पर्यावरण निगरानी के लिए, या नाजुक और अप्रत्याशित वातावरण में बढ़िया पहचान कार्य करने के लिए किया जा सकता है। हालाँकि, अनुसंधान वर्तमान में केवल एक कोशिका रेखा, यूनिडायरेक्शनल रूप से व्यवस्थित मांसपेशी फाइबर और एक सरल कंकाल संरचना का उपयोग करता है। टीम का अगला कदम शरीर और पंख के डिज़ाइन को अनुकूलित करना, तैराकी की गति बढ़ाना और गति के अन्य तरीकों का पता लगाना है।
टिप्पणियाँ