
सार:
स्पेसएक्स रॉकेट तकनीक "स्पीडिंग कार" रोडस्टर का तुरुप का इक्का नहीं है
. टेस्ला इंजीनियरिंग नंबर 1 ने अभी एक ब्लॉग प्रोग्राम में सभी तकनीकी विवरण बताए: रॉकेट इंजेक्शन सिस्टम, ग्राउंड इफेक्ट सक्शन कप, सक्रिय विरूपण बॉडी... और पहली बार खुलासा किया:टेस्ला के ह्यूमनॉइड रोबोट ऑप्टिमस की तकनीक भी कार में है
.
रॉकेट की काली तकनीक, कार पर कैसे काम करें?
सबसे पहले, आइए संक्षिप्त परिचय देते हैं
लार्स मोरावे, जो पॉडकास्ट पर हैं
, मैकेनिकल इंजीनियरिंग में नॉर्थवेस्टर्न यूनिवर्सिटी से स्नातक की उपाधि प्राप्त की, और अपने शुरुआती वर्षों में लंबे समय तक होंडा में चेसिस सस्पेंशन सिस्टम के लिए जिम्मेदार थे। जब वह 2010 में टेस्ला में शामिल हुए, तो उन्होंने चेसिस सस्पेंशन पर काम करना शुरू किया और वाहन इंजीनियरिंग में नंबर 1, टेस्ला के उपाध्यक्ष के रूप में अपनी वर्तमान स्थिति तक काम किया।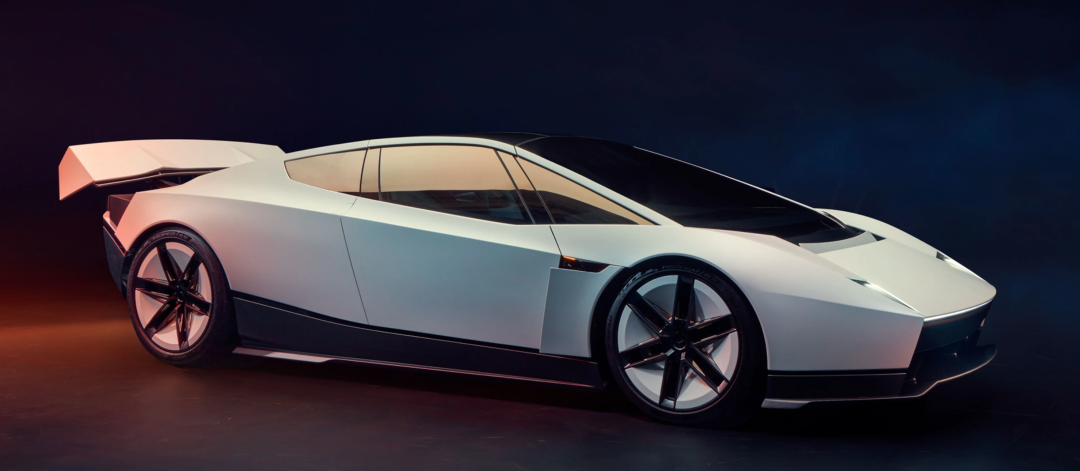
उनका सारा आउटपुट एक सवाल के इर्द-गिर्द घूमता है: यदि एक कार पहले से ही इतनी तेज़ है कि लोगों को जीवन पर संदेह है, तो अगला कदम सीमा को कैसे तोड़ सकता है?
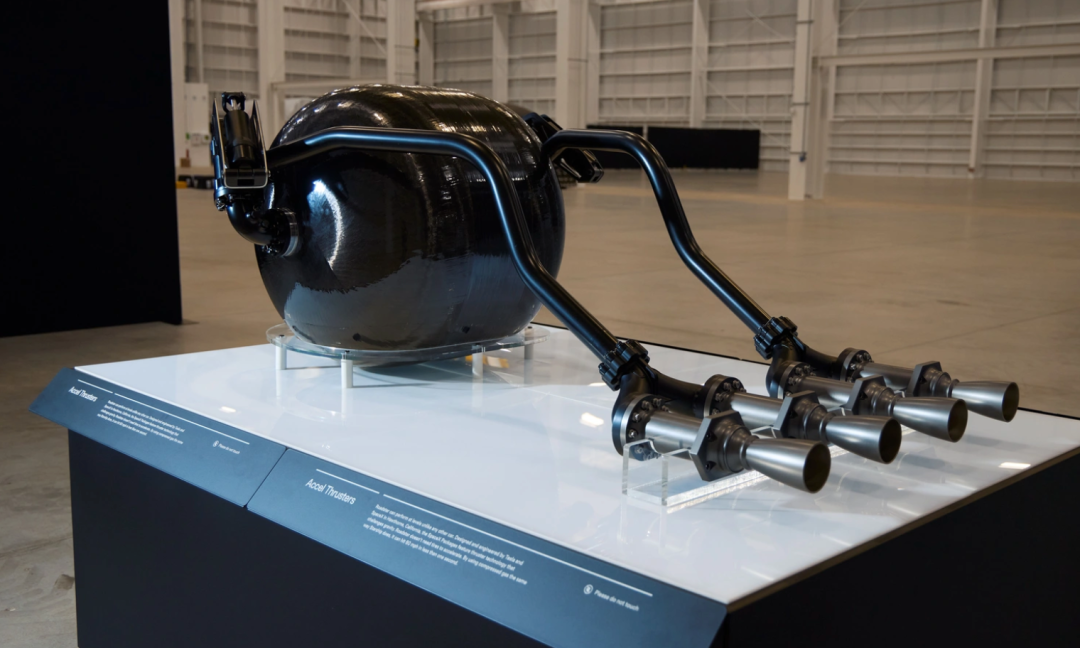
क्यूबिट रोबो ने आपको पहले बताया है कि रोडस्टर स्पेसएक्स द्वारा सह-विकसित उच्च दबाव वाली ठंडी गैस प्रणोदन प्रणाली का उपयोग करता है। उच्च तापमान वाली गैस का उत्पादन करने के लिए इसे प्रणोदक जलाने की आवश्यकता नहीं होती है। यह मुख्य रूप से नोजल के माध्यम से उच्च दबाव वाली गैस के तेजी से निकलने पर निर्भर करता है और वाहन को आगे बढ़ाने के लिए प्रतिक्रिया बल का उपयोग करता है।
सिद्धांतों का यह सेट एयरोस्पेस क्षेत्र के लिए कोई अजनबी नहीं है, अर्थात् क्रिया बल और प्रतिक्रिया बल।
वाहन को सबसे पहले एक उच्च दबाव गैस भंडारण प्रणाली - सीओपीवी की आवश्यकता होती है, जो 10,000 पीएसआई, जो लगभग 68.9 एमपीए है, तक दबाव के साथ नाइट्रोजन को संग्रहीत कर सकती है। सामान्य यात्री कारों का टायर दबाव आमतौर पर केवल कुछ सौ किलोपास्कल होता है, जो परिमाण के दो क्रमों का अंतर है।
मोरावी द्वारा दिया गया सिस्टम थ्रस्ट 80kN से अधिक है, जो अधिक परिचित इकाई में परिवर्तित होने पर लगभग 8.2 टन बल के बराबर है।
——आफ्टरबर्नर चालू होने पर मिग-29 आरडी-33 इंजन के जोर के बराबर——प्रदर्शन संस्करण लगभग 1.6 सेकंड में शून्य से 100 सेकंड तक पहुंच जाता है, थ्रस्ट संस्करण लगभग 0.85 सेकंड लेता है, और रॉकेट संस्करण 0.55 सेकंड तक पहुंचने का दावा करता है।
इस प्रकार का भयानक शक्ति प्रदर्शन वास्तव में कुछ ऐसा नहीं है जिसे आंतरिक दहन इंजन और इलेक्ट्रिक मोटर जैसे पारंपरिक ऑटोमोबाइल उद्योगों द्वारा हासिल किया जा सकता है। इसके पीछे रॉकेट थ्रस्टर्स द्वारा सहायता प्रदान की जाती है।
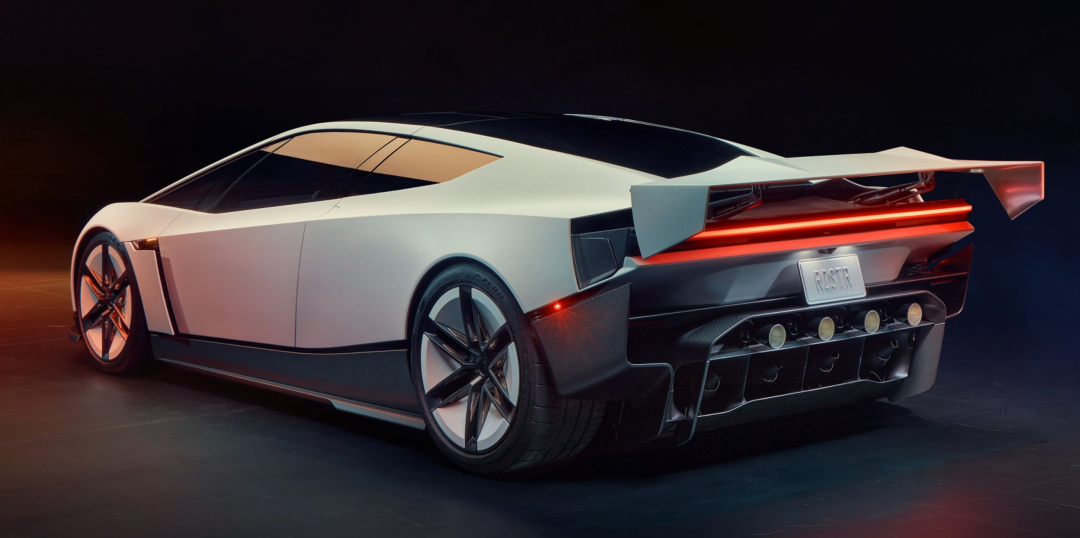
जो जोर निर्धारित करता है उसमें गैस द्रव्यमान प्रवाह दर, नोजल संरचना, गैस तापमान और दबाव और वाल्व खोलने की गति शामिल है।
पहली बार, अधिकारियों ने यह स्पष्ट किया है कि सिस्टम अभी भी जमीन पर भी ऑनलाइन है
:इसके पीछे बंद-लूप नियंत्रण है: स्थिति को मापना, विचलन की गणना करना, नियंत्रण लागू करना, और फिर फीडबैक के आधार पर इसे लगातार सही करना।
यदि वाहन गति बढ़ाते समय एक स्थिर रवैया बनाए रखना चाहता है, तो उसे कार्रवाई की जोर रेखा और वाहन के द्रव्यमान के केंद्र के बीच संबंध पर विचार करना चाहिए; यदि यह यॉ और पिच को भी नियंत्रित करना चाहता है, तो इसे एक साथ काम करने के लिए अलग-अलग दिशाओं में नोजल की आवश्यकता होती है।
तो प्रणोदन योजना में शरीर के चारों कोनों पर नोजल और यॉ नियंत्रण के लिए एक फ्रंट नोजल शामिल है।
रॉकेट फ़्लिपिंग को एक उदाहरण के रूप में लेते हुए, सिस्टम पहले रॉकेट बॉडी के वर्तमान रवैये और रोटेशन की गति को निर्धारित करता है, उस टॉर्क की गणना करता है जिसे लागू करने की आवश्यकता होती है, और फिर संबंधित ठंडी हवा के थ्रस्टर इंजेक्शन को नियंत्रित करता है। रॉकेट बॉडी घूमना शुरू करने के बाद, आईएमयू नई रोटेशन स्थिति का फीडबैक देना जारी रखता है, और कंप्यूटर इंजेक्शन समय और अवधि को तदनुसार समायोजित करता है; लक्ष्य दृष्टिकोण के करीब पहुंचने पर, सिस्टम को जोर कम करने की आवश्यकता होती है और, यदि आवश्यक हो, तो रॉकेट बॉडी को धीमा करने और लक्ष्य कोण पर रोकने के लिए रिवर्स टॉर्क लागू करना पड़ता है।
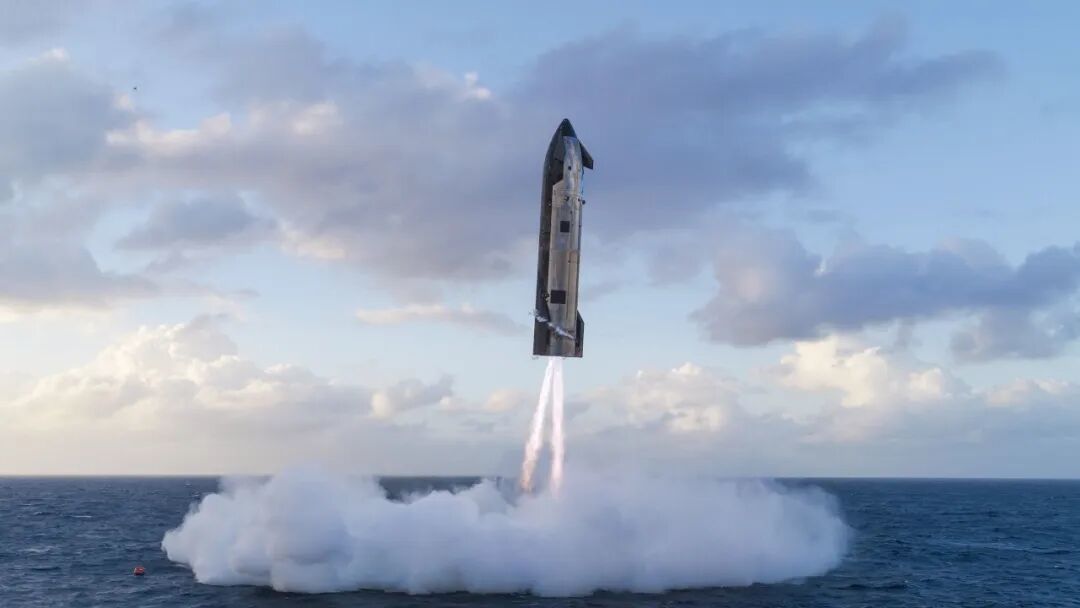
इसलिए, यह केवल आधार है कि प्रोपेलर जोर पैदा कर सकता है। जो चीज़ वास्तव में रॉकेट को सटीकता से पलटने की अनुमति देती है, वह नियंत्रण प्रणाली द्वारा रॉकेट बॉडी की स्थिति का निरंतर माप और फीडबैक के आधार पर वास्तविक समय में जोर को समायोजित करने की क्षमता है।
रोडस्टर समान मध्य-वायु दृष्टिकोण समायोजन को पूरा करने के लिए थ्रस्टर्स का उपयोग करता है। नियंत्रण तर्क को भी उसी प्रकार की समस्याओं को हल करने की आवश्यकता है: वास्तविक समय में कार बॉडी के रवैये और घूर्णन की गति को निर्धारित करें, आवश्यक परिणामी बल और टोक़ उत्पन्न करने के लिए विभिन्न स्थितियों में नोजल का समन्वय करें, और लक्ष्य दृष्टिकोण तक पहुंचने पर समय पर रोटेशन को रोकें।
मूल रूप से यह अनुमान लगाया जा सकता है कि रोडस्टर स्पेसएक्स के समान तकनीकी बुनियादी ढांचे का उपयोग करता है, लेकिन वाहन की भौतिक विशेषताओं और नोजल लेआउट के आधार पर इसे फिर से अनुकूलित किया गया है।
इस बिंदु पर, फ्लाइंग सुपरकार रोडस्टर के प्रोपेलर हार्डवेयर और रवैया नियंत्रण एल्गोरिदम की जड़ों को स्पष्ट किया गया है।
लोगों ने आम तौर पर सोचा कि यह सब रोडस्टर के रहस्य थे, जब तक कि मोरवे को पकड़ नहीं लिया गया और उसने एक और काली तकनीक का खुलासा नहीं किया——
अवतरित बुद्धि के प्रमुख घटक भी बोर्ड पर हैं
पहली नज़र में यह थोड़ा अजीब लगता है।
रोबोट को कदम बढ़ाना, खड़ा होना और अपनी मुद्रा को समायोजित करना होता है, जबकि कारों को तेज़ गति से यात्रा करनी होती है। दोनों उत्पादों का कार्य वातावरण बहुत भिन्न है।
लेकिन एक्चुएटर्स के दृष्टिकोण से, उनमें एक बात समान है: उन सभी को यांत्रिक घटकों की स्थिति और गति को सटीक रूप से नियंत्रित करने और लोड बदलने पर समय पर प्रतिक्रिया करने की आवश्यकता होती है।
ह्यूमनॉइड रोबोट के पैरों के जोड़ों को चलते और कूदते समय तुरंत भारी प्रभाव बल का सामना करना पड़ता है।
इसमें स्वाभाविक रूप से उच्च शक्ति घनत्व, विशाल टॉर्क आउटपुट और मिलीसेकंड-स्तरीय प्रतिक्रिया के फायदे हैं
.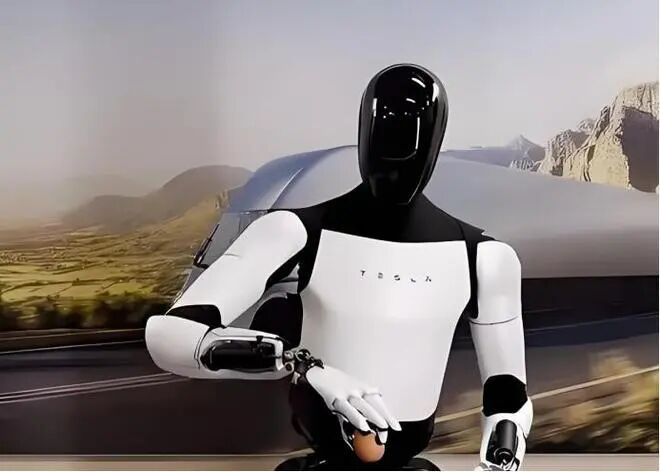
टेस्ला ने रोबोट के इस मुख्य घटक को सुपरकार में पुन: उपयोग किया, जिसने न केवल अत्यधिक यांत्रिक भार के तहत नियंत्रण समस्या को हल किया, बल्कि उत्पाद लाइनों में टेस्ला के स्व-विकसित अंतर्निहित हार्डवेयर की अंतिम पुन: प्रयोज्यता का भी प्रदर्शन किया।
पहला एप्लिकेशन रियर स्पॉइलर को सक्रिय रूप से समायोजित करना है
: 200 मील प्रति घंटे की अत्यधिक उच्च गति पर, सक्रिय वायुगतिकीय रियर विंग को कई हजार न्यूटन तक की भारी हवा प्रतिरोध और डाउनफोर्स का सामना करने की आवश्यकता होती है।लेकिन साधारण कारों की छोटी मोटरें इतने बड़े यांत्रिक भार के तहत जल्दी से रवैया समायोजित नहीं कर सकती हैं।
टेस्ला ने रियर विंग को शक्तिशाली रूप से चलाने के लिए सीधे ऑप्टिमस ह्यूमनॉइड रोबोट के पैरों से हाई-टॉर्क एक्चुएटर्स उधार लिया है, और एक अतिरिक्त मैकेनिकल ब्रेक लॉकिंग मैकेनिज्म (ब्रेक) जोड़ा है, जो रियर विंग को न केवल उच्च डाउनफोर्स मोड (हाई डाउनफोर्स मोड) और लो ड्रैग मोड (लो ड्रैग मोड) के बीच मिलीसेकंड परिशुद्धता के साथ स्विच करने की अनुमति देता है, बल्कि अत्यधिक एयरफ्लो प्रभाव के तहत मजबूती से लॉक होने की भी अनुमति देता है।
दूसरा अनुप्रयोग
सटीक उच्च दबाव वाले गैस वाल्व हैं जो स्पेसएक्स की ठंडी हवा इंजेक्शन प्रणाली को नियंत्रित करते हैं
.आंतरिक वायु दबाव 10,000 पीएसआई जितना ऊंचा है। यद्यपि वाल्व का द्रव संरचना डिज़ाइन वास्तव में स्पेसएक्स से लिया गया है, लेकिन जमीनी वातावरण में, एक गैस वाल्व को धक्का देकर खोलना और सटीक रूप से ठीक करना आवश्यक है जो मिलीसेकंड में 10,000 पीएसआई के दबाव का सामना कर सकता है, जिसके लिए अत्यधिक उच्च ड्राइविंग टॉर्क की आवश्यकता होती है।
इसलिए टेस्ला ने एक बार फिर उच्च दबाव वाले वाल्व के खुलने, बंद होने और स्ट्रोक को नियंत्रित करने के लिए ऑप्टिमस लेग एक्चुएटर पेश किया, जिससे सुपरसोनिक जेट एयरफ्लो और वेक्टर थ्रस्ट का परिष्कृत नियंत्रण प्राप्त हुआ।
रोडस्टर चेसिस और सैंडेन में और कौन सी सफलताएँ हैं?
रॉकेट प्रणोदन और रोबोटिक एक्चुएटर्स ताजगी की भावना पैदा करने और ऑटोमोटिव भौतिकी की सीमाओं को आगे बढ़ाने के लिए जिम्मेदार हैं।
लेकिन इसका प्रदर्शन आधार अभी भी इसे समर्थन देने के लिए इलेक्ट्रिक ड्राइव, चेसिस और टायरों पर निर्भर है।
चेसिस और तीन इलेक्ट्रिक घटकों में अभी भी बहुत सारे नवाचार हैं।
सबसे पहले, रोडस्टर में मल्टी-मोटर फोर-व्हील ड्राइव नहीं है, लेकिन रियर-व्हील डुअल-मोटर लेआउट का उपयोग करता है। आधिकारिक तौर पर घोषित कुल शक्ति 1 मेगावाट से अधिक है और टॉर्क 1400 एनएम से अधिक है। ग्रहीय गियर रिडक्शन तंत्र और लगभग 8.4:1 के रिडक्शन अनुपात के साथ, वाहन बाएं और दाएं पिछले पहियों की ड्राइविंग शक्ति को स्वतंत्र रूप से समायोजित कर सकता है।
यह कोनों में बिजली वितरण पर अधिक नियंत्रण प्रदान करता है।
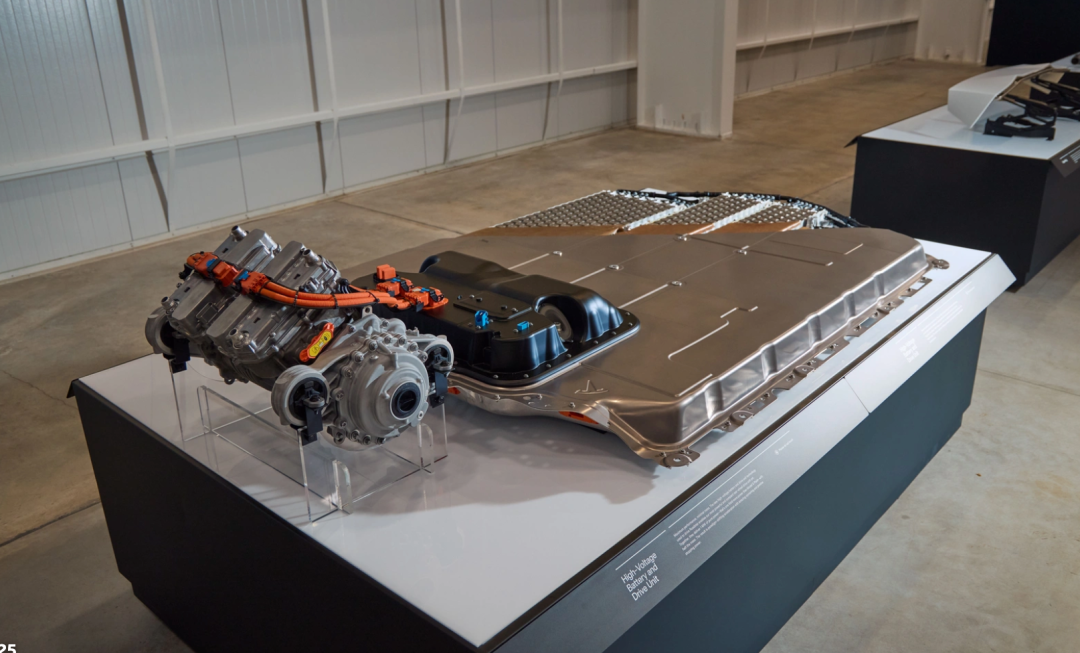
बैटरी के संदर्भ में, रोडस्टर 4680 सेल, एल्यूमीनियम सेल केसिंग और डबल-साइड कूलिंग डिज़ाइन का उपयोग करता है, और लगभग 800V के हाई-वोल्टेज प्लेटफॉर्म का उपयोग करता है।
दो तरफा शीतलन का महत्व अपेक्षाकृत सरल है: बैटरी कोर को अधिक गर्मी अपव्यय पथ देने से गर्मी हस्तांतरण और तापमान एकरूपता में सुधार करने में मदद मिलती है। उच्च प्रदर्शन वाले इलेक्ट्रिक वाहनों के लिए, यह महत्वपूर्ण है क्योंकि उच्च शक्ति का उत्पादन करते समय बैटरी और इलेक्ट्रिक ड्राइव बहुत अधिक गर्मी उत्पन्न करते हैं, और तापमान नियंत्रण इस बात को प्रभावित करेगा कि सिस्टम स्थिर रूप से काम कर सकता है या नहीं।
जहां तक 10 मिनट की चार्जिंग का सवाल है, अंतिम प्रभाव बैटरी क्षमता, चार्जिंग वक्र, परिवेश के तापमान और चार्जिंग डिवाइस की वास्तविक आउटपुट क्षमता पर भी निर्भर करता है।
चेसिस को एक और वास्तविक समस्या का सामना करना पड़ता है: प्रदर्शन जितना अधिक कट्टरपंथी होगा, शरीर को वजन और मुद्रा को नियंत्रित करने की उतनी ही अधिक आवश्यकता होगी।
मौजूदा डेटा द्वारा दिया गया वाहन वजन लक्ष्य 1700 किलोग्राम से कम है
; ट्रैक मोड में प्रवेश करने के बाद, सस्पेंशन को लगभग 40 मिमी तक कम किया जा सकता है और कठोरता को समायोजित किया जा सकता है।निचली बॉडी और सख्त सस्पेंशन सेटिंग्स शरीर की गतिविधियों को नियंत्रित करने में मदद करती हैं, लेकिन अंतिम प्रदर्शन अभी भी समग्र वाहन ट्यूनिंग द्वारा निर्धारित किया जाता है।
अगला कदम रोडस्टर का सबसे कल्पनाशील नवाचार है:
सक्रिय वायुगतिकी
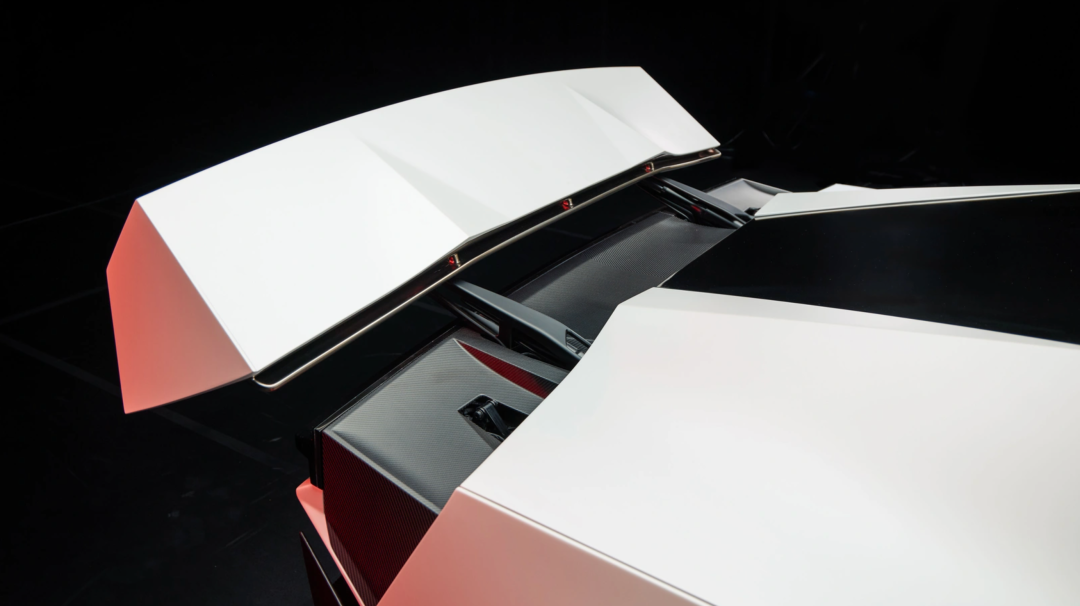
.कार का पिछला पंख, चेसिस और शरीर का आकार मुख्य रूप से डाउनफोर्स उत्पन्न करने के लिए वाहन और हवा के बीच सापेक्ष गति पर निर्भर करता है।
गति जितनी अधिक होगी, वायुगतिकीय प्रभाव उतना ही अधिक स्पष्ट होगा, इसलिए
रोडस्टर एडजस्टेबल फ्रंट विंग्स, साइड एयर डिफ्लेक्टर और सक्रिय रियर विंग्स से भी सुसज्जित है
, अलग-अलग गति और ड्राइविंग स्थितियों के अनुसार वायु प्रवाह को समायोजित करने की कोशिश कर रहा है - एक्चुएटर वही मॉडल है जो पहले उल्लिखित सन्निहित बुद्धिमत्ता के समान है।आधिकारिक बयान यह है कि वाहन 200 मील प्रति घंटे से अधिक की गति पर लगभग 2G तक डाउनफोर्स प्राप्त कर सकता है।
हालाँकि, यहाँ 2जी डाउनफोर्स और वाहन के वजन के बीच संबंध का वर्णन करता है। इसका सीधा मतलब यह नहीं समझा जा सकता कि कार मोड़ते समय 2जी पार्श्व त्वरण का सामना कर सकती है।
कोई वाहन कितनी तेजी से मुड़ सकता है यह अभी भी टायर, सड़क की सतह, सस्पेंशन और वाहन नियंत्रण जैसे कारकों द्वारा सीमित है।
सक्रिय रूप से समायोजित की जा सकने वाली वायुगतिकीय किट वास्तव में "निष्क्रिय" पकड़ की समस्या को हल करती है, जो उच्च गति वाले वायुप्रवाह के तहत प्रदर्शन की आवश्यकता है।
लेकिन रोडस्टर कम गति पर भी मजबूत पकड़ हासिल करना चाहता है, जिसके कारण कार के नीचे पंखे की व्यवस्था होती है।
मोरावे ने खुलासा किया कि चेसिस लगभग 20 किलोवाट के चार प्रशंसकों से सुसज्जित है, और कार के नीचे वायु प्रवाह को स्वतंत्र स्कर्ट के माध्यम से नियंत्रित किया जाता है।
पंखा चेसिस के नीचे से हवा खींचता है, जिससे कार के निचले हिस्से और बाहरी दुनिया के बीच दबाव का अंतर पैदा होता है, जिससे कार का शरीर सड़क पर दब जाता है। चूंकि यह तंत्र पूरी तरह से वाहन की गति पर निर्भर नहीं है, इसलिए यह सैद्धांतिक रूप से कम गति पर अतिरिक्त डाउनफोर्स प्रदान कर सकता है।
हालाँकि, पंखे की शक्ति को सीधे डाउनफोर्स में परिवर्तित नहीं किया जा सकता है। वास्तविक परिणाम दबाव अंतर, वायु प्रवाह, स्कर्ट सीलिंग, सड़क की सतह की स्थिति और निलंबन आंदोलन से भी प्रभावित होते हैं। पंखा अतिरिक्त वजन, ऊर्जा खपत और थर्मल प्रबंधन बोझ भी लाएगा, इसलिए सक्रिय रियर विंग के साथ कैसे काम किया जाए यह वास्तविक समस्या है जिसे पूरे समाधान को हल करने की आवश्यकता है।
इन प्रौद्योगिकियों को एक साथ देखने पर, रोडस्टर का विचार स्पष्ट हो जाता है:
इलेक्ट्रिक ड्राइव सिस्टम बिजली के निरंतर उत्पादन के लिए जिम्मेदार है, सक्रिय वायुगतिकीय घटक मुख्य रूप से हाई-स्पीड ड्राइविंग के लिए जिम्मेदार हैं, पंखा कम गति पर डाउनफोर्स की भरपाई करने की कोशिश करता है, और ठंडी हवा प्रणोदन प्रणाली अल्पकालिक अतिरिक्त जोर प्रदान करती है।
ये प्रौद्योगिकियां कई चरम परिदृश्यों में एक साथ कैसे काम करती हैं?
आइए पहले आरंभिक त्वरण पर नजर डालें। पीछे के पहियों पर लगी दोहरी मोटरें सड़क पर बिजली संचारित करने के लिए जिम्मेदार हैं, और ठंडी हवा प्रणोदन प्रणाली कम समय में अतिरिक्त जोर प्रदान करने का प्रयास करती है। त्वरण के दौरान वाहन के अनियंत्रित रवैये में बदलाव से बचने के लिए दोनों प्रणालियों को आउटपुट समय और दिशा में समन्वय करने की आवश्यकता है।
जब हाई-स्पीड कोनों की बात आती है, तो सक्रिय रियर विंग और बॉडी डिफ्लेक्शन संरचना वाहन को डाउनफोर्स बनाने में मदद करने के लिए काम में आती है; बाएँ और दाएँ पीछे के पहियों का स्वतंत्र ड्राइविंग बल नियंत्रण भी वाहन के रवैये को समायोजित करने के लिए अधिक स्थान प्रदान करता है। यदि वाहन कम गति पर चल रहा है, तो अंडरबॉडी प्रशंसकों के पास पारंपरिक वायुगतिकी को पूरक करने का अवसर है।
हाई-स्पीड ब्रेकिंग के बाद मोड़ के शीर्ष तक पहुंचने की प्रक्रिया को फिर से देखें। जैसे-जैसे वाहन की गति कम होती जाएगी, पीछे के पंख द्वारा उत्पन्न डाउनफोर्स जो वायु प्रवाह पर निर्भर करता है, भी कमजोर हो जाएगा। पंखा प्रणाली सैद्धांतिक रूप से इस स्तर पर एक निश्चित मात्रा में सोखना बल प्रदान करना जारी रख सकती है। लेकिन क्या यह वास्तविक ड्राइविंग में स्थिर रूप से कार्य कर सकता है यह सिस्टम प्रतिक्रिया गति, स्कर्ट और सड़क की सतह के बीच सहयोग और वाहन नियंत्रण रणनीति पर निर्भर करता है।
जमीन से अल्पकालिक लिफ्ट के लिए, वातानुकूलित प्रणोदन प्रणाली निस्संदेह सबसे अधिक ध्यान खींचने वाला हिस्सा है। हालाँकि, वाहन को जमीन से ऊपर उठाने के लिए पर्याप्त ऊपर की ओर जोर पैदा करना केवल एक शर्त है। वाहन को पिच, यॉ और रोल को नियंत्रित करने और जमीन छोड़ने और लैंडिंग प्रभाव के बाद रवैये में बदलाव को संभालने की भी आवश्यकता होती है। अकेले पीक थ्रस्ट डेटा के आधार पर, यह तय करना असंभव है कि वाहन इस प्रक्रिया को बार-बार और स्थिर रूप से पूरा कर सकता है या नहीं।
ये दृश्य यह भी दिखाते हैं कि रोडस्टर का तकनीकी समाधान केवल एक ही कार पर कई उच्च-प्रदर्शन वाले घटकों को लगाने के बारे में नहीं है। विभिन्न घटकों की कार्रवाई का समय, नियंत्रण गति और काम करने की स्थिति अलग-अलग होती है। उन्हें एक विश्वसनीय वाहन प्रणाली में कैसे एकीकृत किया जाए, यह इंजीनियरिंग कार्यान्वयन की कुंजी है।
एक और बात
प्रश्न: मस्क का पाद कितना शक्तिशाली है?
अब एक आधिकारिक उत्तर है: 8.1 टन के बराबर जोर।
और यह आधिकारिक डेटा है जिसकी पुष्टि स्वयं लाओ मा ने की है।
रोडस्टर एक बड़ी हिट बन गई, और जीवन के सभी क्षेत्रों के लोग इस पर चर्चा कर रहे थे, जिसमें गहन शिक्षा के तीन दिग्गजों में से एक लेकुन भी शामिल था, जो हमारे क्यूबिट पाठकों से बहुत परिचित है। उन्होंने रोडस्टर की प्रणोदन विधि की दक्षता पर सवाल उठाया और सीधे हमला किया:
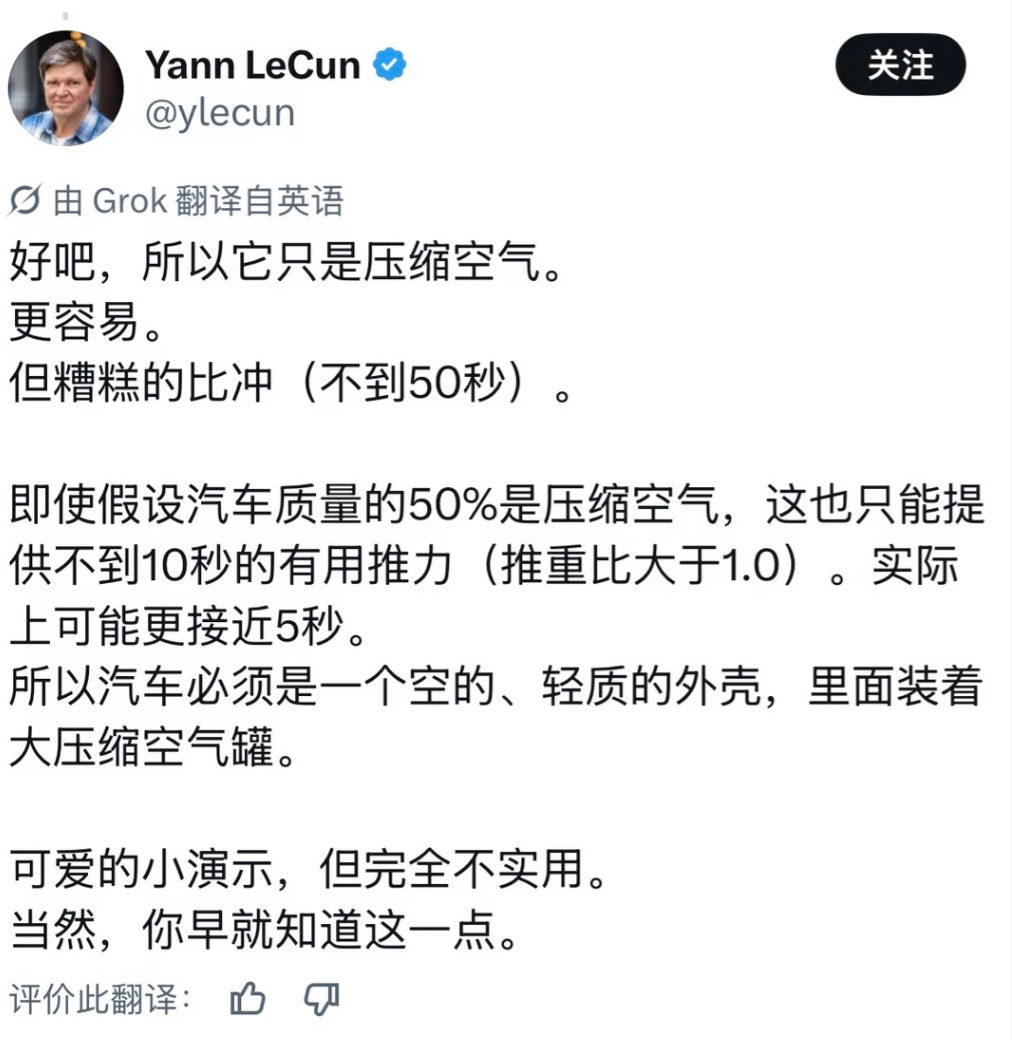
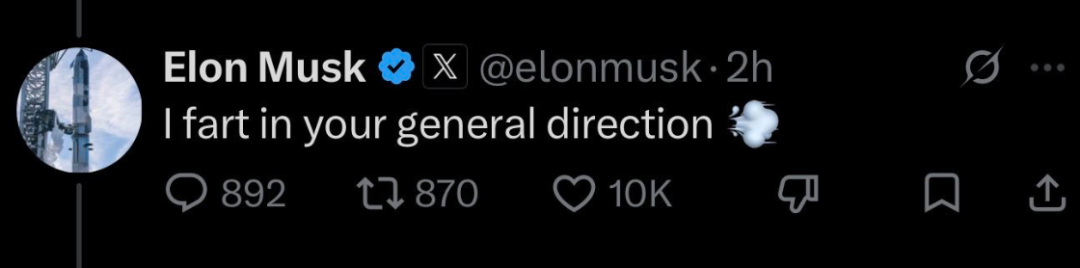
लाओ मा ने अर्थपूर्ण कोई डेटा प्रस्तुत नहीं किया, लेकिन सीधे उत्तर दिया:
मैं तुम्हारी धज्जियां उड़ा दूंगा
:
टेस्ला के आधिकारिक आंकड़ों के अनुसार, अब हम जानते हैं कि इस पाद का जोर 8.1 टन है, इसलिए लेकुन ने पलटवार किया:
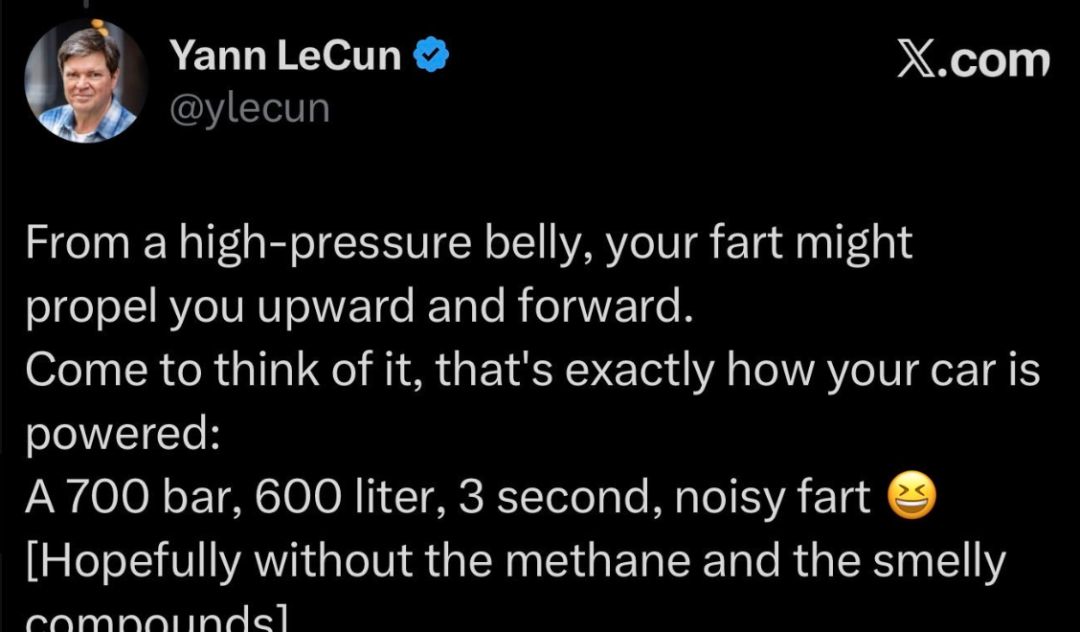
"यह पाद आपके पैरों तले से जमीन खिसका देगा।"
टिप्पणियाँ